智能停车设备行业观察:车牌识别相机与道闸一体机的技术演进趋势
停车场出入口的通行效率,往往不取决于道闸的抬杆速度,而取决于系统对车辆的识别与判断是否足够快、准、稳。一套典型的出入口控制系统中,车牌识别相机负责"看清来者是谁",道闸一体机负责"决定放不放行",而埋在地面下的地感线圈则在默默承担防砸与触发逻辑。三者协同工作的默契程度,直接决定了车主是"无感通行"还是"停车等待"。
识别环节:从单目到多模态的进化
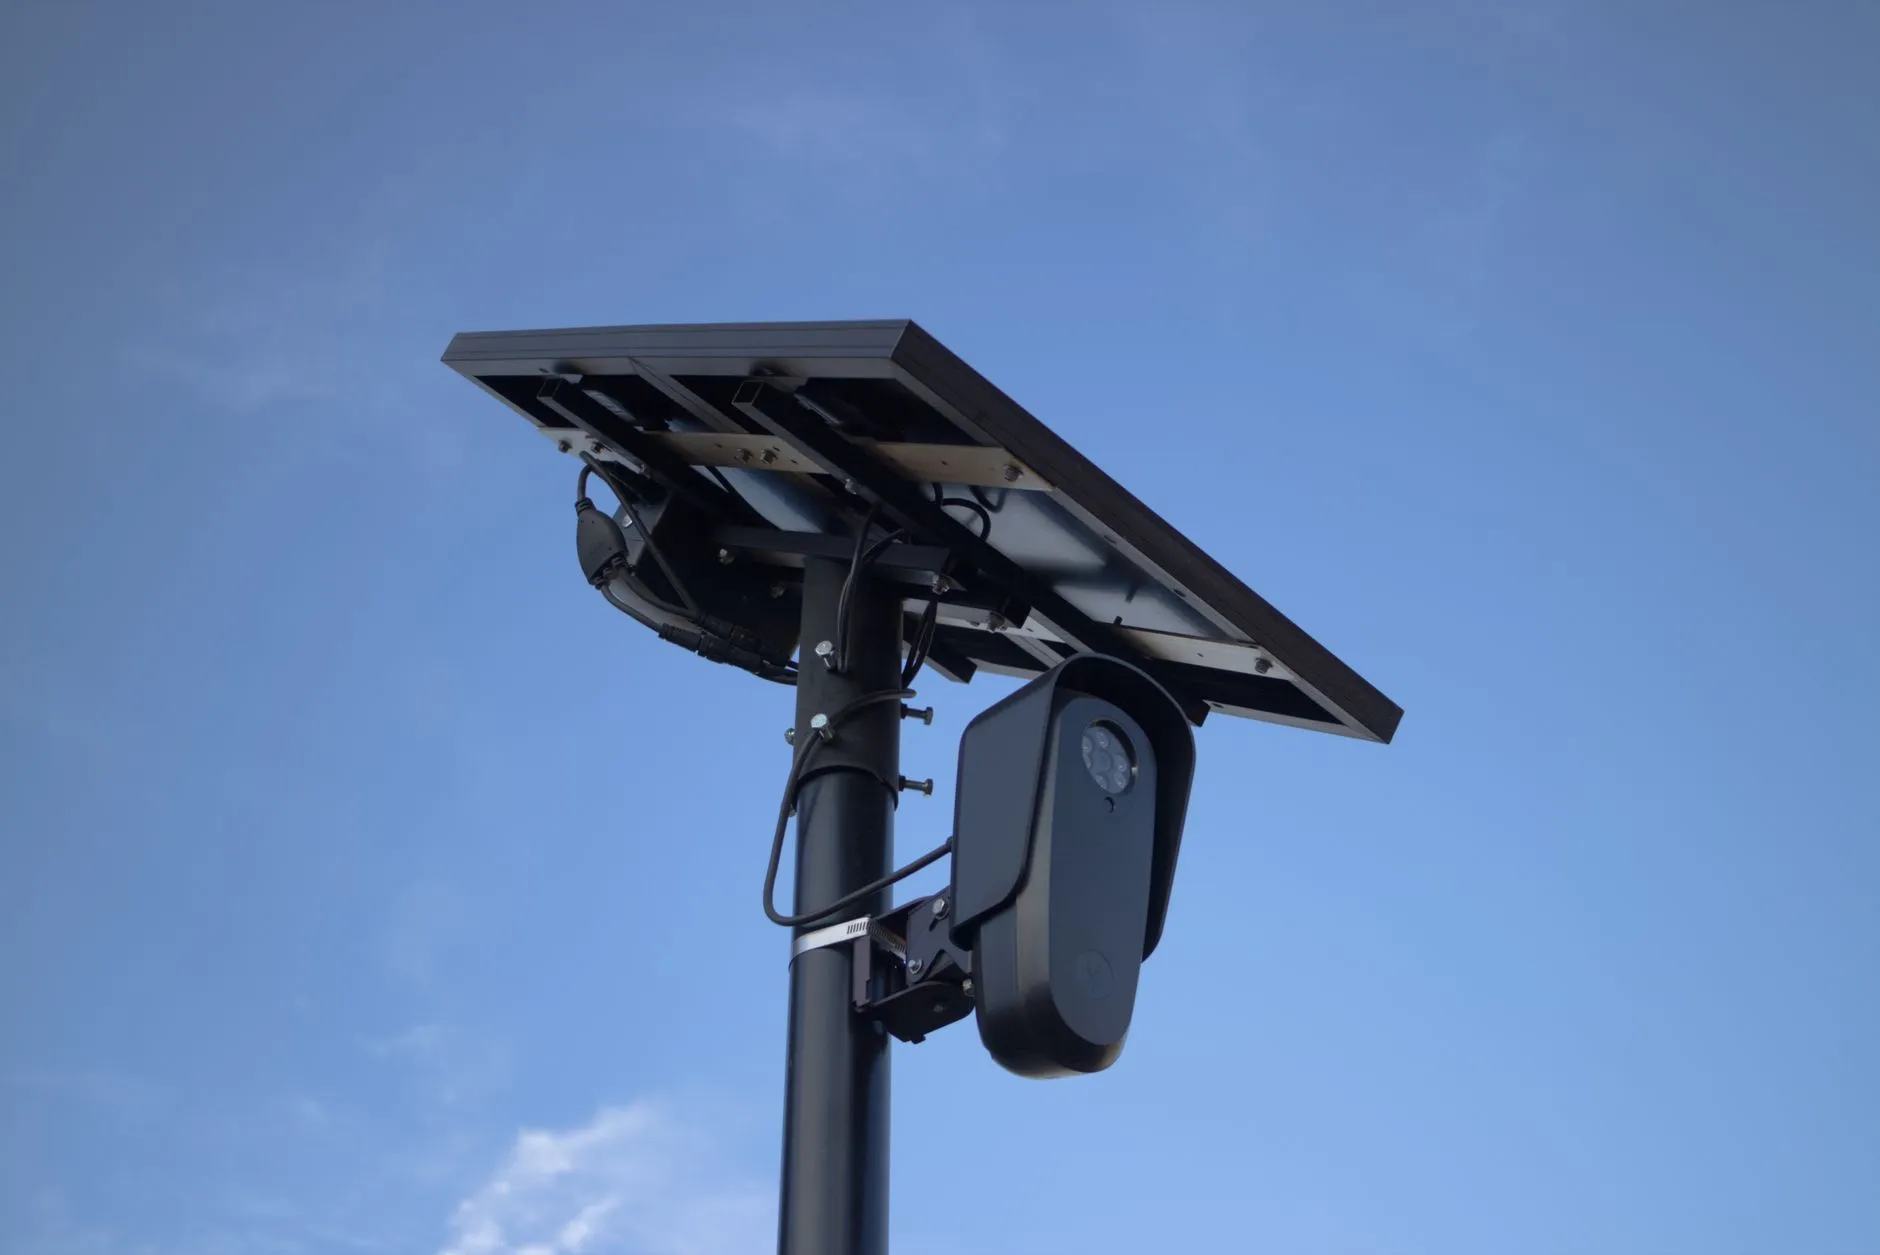
早期的车牌识别依赖单一可见光相机,在逆光、雨雾或夜间补光不足时,识别率会明显下降。如今主流方案已转向多模态融合:可见光通道负责色彩与字符细节,红外通道在低照度下补充轮廓信息,部分高端机型还引入宽动态传感器,将动态范围提升至120dB以上,有效缓解出入口常见的强逆光问题。
算法侧的进步同样关键。基于深度学习的端到端识别模型,把车牌检测、字符分割、字符识别整合进一个网络,单帧处理时间压缩到30毫秒以内。这意味着车辆以20km/h驶入时,系统仍有充足时间完成抓拍、比对与抬杆指令下发。
道闸一体机:结构集成与机电协同
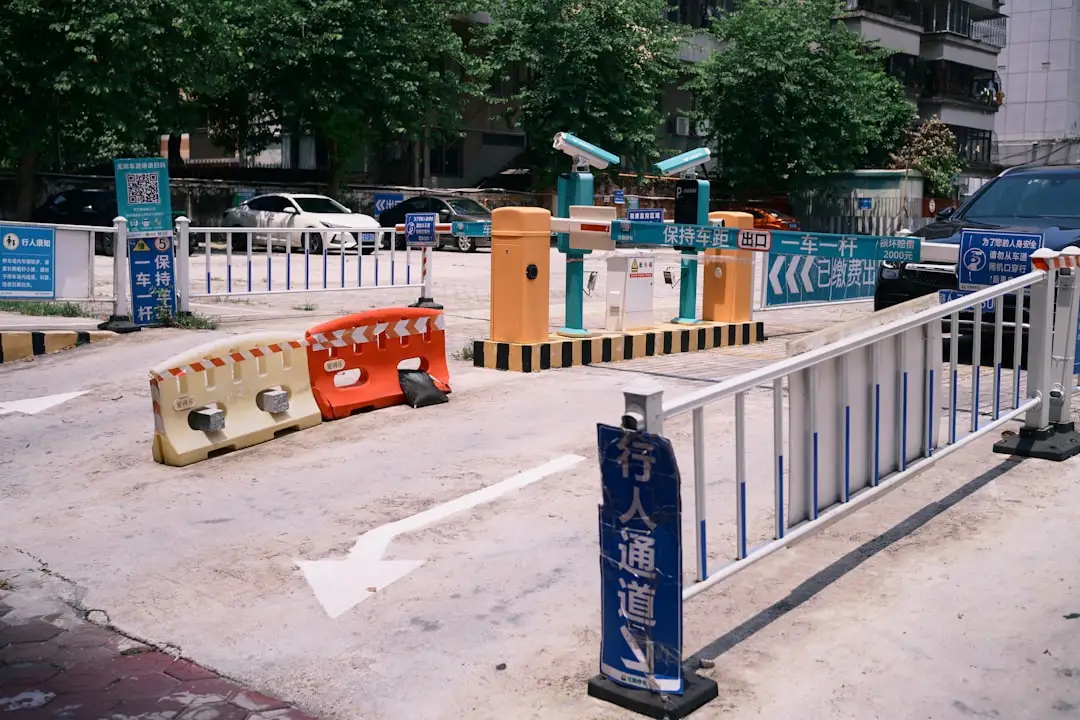
道闸一体机的演进方向是"减体积、增智能"。传统道闸需要外置相机、外置控制盒、外置显示屏,现场布线复杂,故障点分散。一体机将车牌识别相机、收费显示屏、语音模块与道闸机芯整合在同一立柱或同一箱体内,减少了约40%的现场接线工作量。
机电层面,直流无刷电机逐渐替代交流异步电机,配合变频控制,抬杆时间可稳定在0.9秒以内,且运行噪音更低。部分产品还加入了力矩自适应算法,遇到人为阻杆时自动回弹,降低设备损坏风险。
- 地感线圈仍然是防砸检测的可靠方案,通过电感变化判断车辆是否仍在杆下
- 毫米波雷达开始作为补充,用于检测线圈无法覆盖的边角区域
- 红外对射则多用于超高车辆或特殊场景的辅助防护
实践中的匹配原则
设备选型不是参数越高越好,而是要看场景匹配度。写字楼地库出入口车速慢、车流集中,优先关注识别率与抬杆速度;物流园区车道宽、车型杂,出入口控制机需要支持多类型车牌与挂车号牌的识别;商业综合体则更看重收费显示屏的亮度与可视角度,确保车主在车内能清晰读取费用信息。
安装调试阶段,相机的安装高度、俯仰角与补光灯角度需要根据车道宽度现场标定。经验数据是:相机距车牌水平距离3~6米、俯仰角15°~30°时,综合识别效果较为理想。地感线圈的埋设位置则要避开钢筋密集区,否则电感基准值漂移会导致误触发。
从行业趋势看,出入口设备正在从"单点智能"走向"系统智能"。车牌识别相机输出的结构化数据,可以与车位引导、反向寻车、无感支付等模块打通,形成完整的停车服务链路。道闸一体机也不再是孤立的执行终端,而是具备边缘计算能力的节点,能够在本地完成黑白名单比对与异常事件上报。对于运营方而言,这意味着更低的网络依赖和更快的响应速度。