地感线圈与出入口控制机在停车场系统中的协同工作原理
很多停车场项目在调试阶段会遇到一个尴尬场景:车辆明明已经压过地感线圈,道闸却没有按预期落杆,或者落杆时车尾还没完全通过。这类问题往往不是单一设备故障,而是地感线圈与出入口控制机之间的协同逻辑没有理顺。作为停车场系统的"神经末梢"和"决策中枢",这两者的配合质量直接决定了通道的通行效率与安全冗余。
地感线圈到底在"感知"什么
地感线圈本质上是一个LC振荡电路。当金属车体进入线圈磁场范围时,涡流效应导致电感量下降,振荡频率上升,检测器据此输出"有车"信号。这个看似简单的物理过程,在实际部署中有几个容易被忽视的工程细节:
- 线圈匝数与灵敏度:常见做法是1米宽×2米长的矩形线圈绕4~6匝,但底盘较高的SUV可能需要提高检测灵敏度,否则容易出现漏检
- 馈线长度:从线圈到检测器的馈线一般不超过5米,超过后分布电容会明显影响频率稳定性
- 相邻线圈串扰:双线圈方案中,两个线圈间距建议保持在1米以上,避免互感和误触发
理解这些参数,才能明白为什么同一个出入口控制机在不同现场的表现会差异巨大。
协同逻辑:从"看到车"到"做出动作"
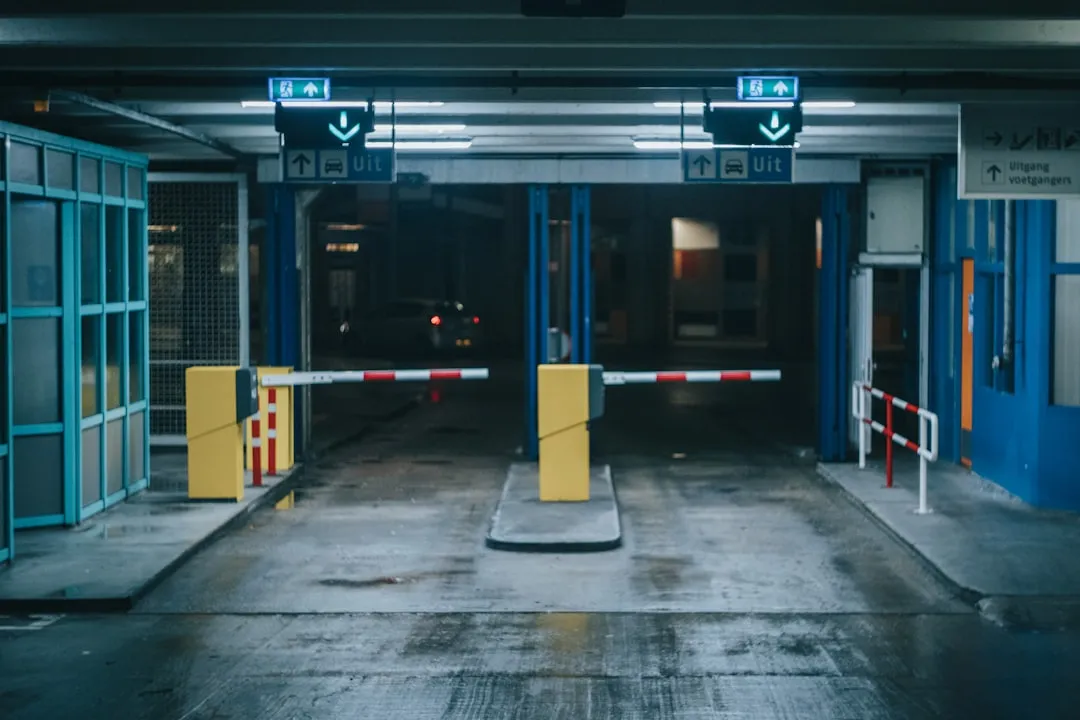
一套完整的出入口通道通常包含车牌识别相机、道闸一体机、地感线圈、出入口控制机和收费显示屏。它们之间的协同可以拆解为三个关键节点:
- 触发识别:入口处的前置地感线圈检测到车辆到达,向控制机发送触发信号,控制机唤醒车牌识别相机进行抓拍与识别
- 决策放行:控制机比对识别结果与数据库(月租车、临时车、黑名单等),决定是否向道闸一体机发送开闸指令,同时将费用信息推送到收费显示屏
- 安全落杆:车辆通过后,后置地感线圈确认车尾离开,控制机才允许道闸执行落杆动作。这个"后置确认"机制是防止砸车的关键
值得注意的是,部分项目为了节省成本省略后置线圈,仅靠道闸一体机自带的延时落杆功能。这在车流稳定的场景下尚可接受,但遇到跟车紧、倒车、摩托车混行等情况时,砸车风险会显著上升。
工程实践中容易被忽略的三个问题
问题一:地感线圈与车牌识别相机的触发时序不匹配。如果线圈触发过早,相机可能在车辆尚未进入最佳识别区域时就完成抓拍,导致识别率下降。通常建议线圈边缘距相机识别区域中心2~3米,给车辆一个自然的减速和定位过程。
问题二:控制机的防砸逻辑过于依赖单一信号源。成熟的做法是地感信号与道闸一体机的力矩反馈形成"与"逻辑——只有地感确认无车且力矩正常,才执行落杆。擎翌在多个商业综合体项目中采用这种双重确认机制,将砸车投诉率控制在极低水平。
问题三:收费显示屏的信息刷新滞后。当控制机完成计费后,显示屏应在300ms内更新金额,否则车主在岗亭前会经历明显的"等待感"。这要求控制机与显示屏之间采用高速通信协议,而非传统的RS485轮询方式。
选型与调试的几点参考
对于新建停车场项目,建议在方案阶段就明确以下参数:地感线圈的埋设位置与匝数、出入口控制机的触发逻辑配置、道闸一体机的落杆延时范围、以及收费显示屏的通信接口类型。调试时,用示波器观察线圈检测器的频率变化曲线,比单纯"试车"更能发现潜在问题。
随着视频识别技术的成熟,部分场景开始尝试用视频桩替代地感线圈。但在雨雪天气、强光逆光等条件下,地感线圈的物理稳定性仍然难以被完全替代。未来更可能的方向是"视频为主、地感为辅"的融合方案——车牌识别相机负责身份判定,地感线圈负责存在性检测和安全兜底,出入口控制机则承担融合决策的角色。这种分工明确的架构,比单纯追求"去线圈化"更务实,也更经得起现场考验。