擎翌智能解析:车牌识别相机在复杂光线环境下的识别率优化方案
在地下车库出入口、黄昏逆光车道或暴雨天气下,车牌识别相机的识别率往往会出现断崖式下跌。对于一套完整的出入口控制系统来说,相机能否在复杂光线中稳定抓取车牌,直接决定了道闸一体机的抬杆效率与车主的通行体验。擎翌智能在长期的项目交付中积累了一套针对性的优化方法,本文从原理到实操逐一拆解。
复杂光线到底在干扰什么?
车牌识别相机的核心任务是在一张图像中定位车牌区域并完成字符分割与匹配。光线问题之所以棘手,是因为它从三个层面同时破坏成像质量:
- 逆光与眩光:车灯直射或出入口内外亮度差过大时,相机传感器的动态范围被压缩,车牌区域过曝或欠曝,字符边缘丢失。
- 低照度噪声:夜间仅靠补光灯时,图像信噪比下降,暗部细节被噪声淹没,字符笔画粘连。
- 频闪与色温偏移:部分LED路灯和钠灯的光谱不连续,导致相机自动白平衡反复漂移,车牌底色与字符对比度不稳定。
理解这三层干扰,才能对症下药,而不是一味提高补光灯功率。
从硬件到算法的实操优化路径
硬件层:补光与曝光的协同设计
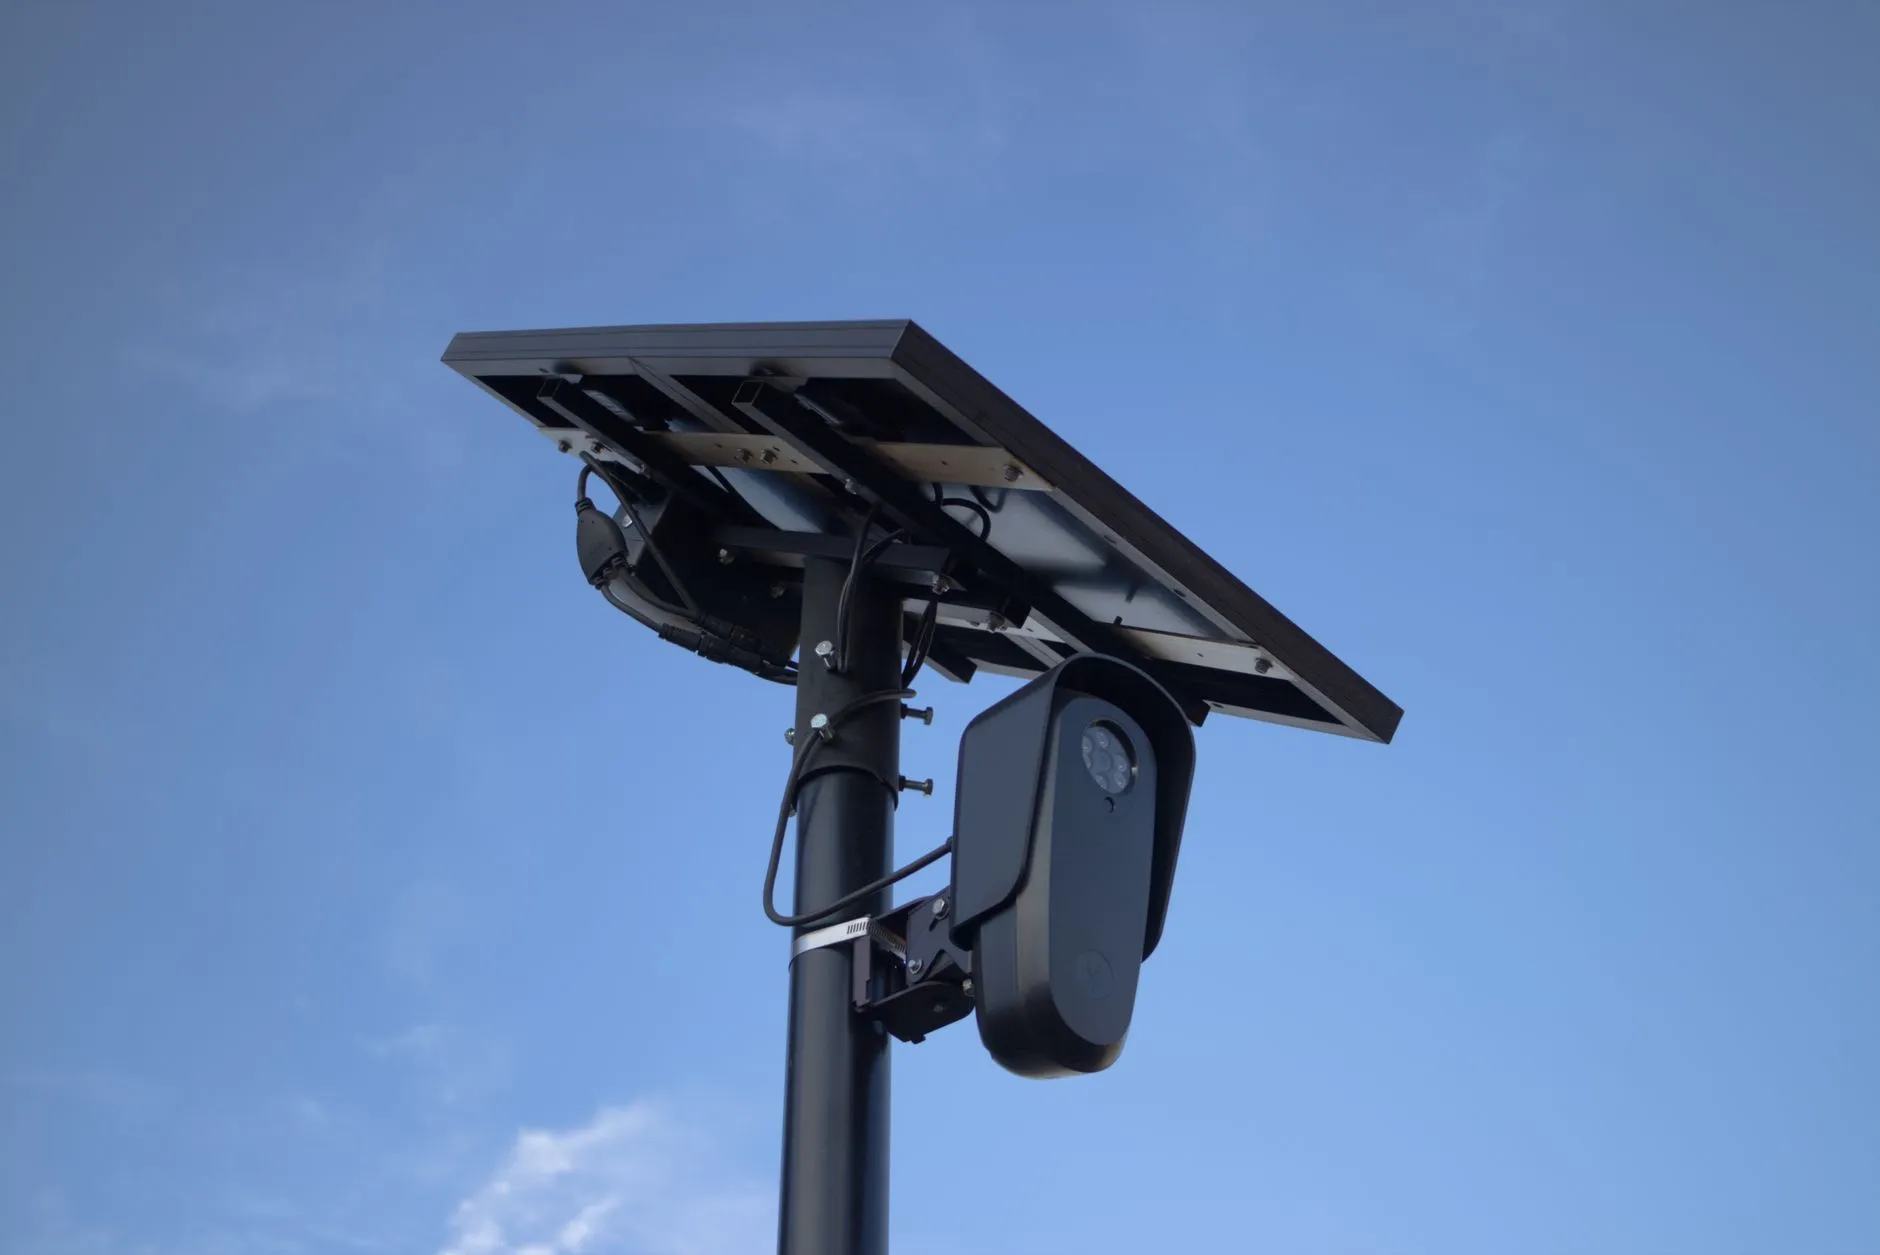
单纯增加补光灯亮度会加剧车牌反光。擎翌智能的方案是采用窄角度红外补光+宽动态CMOS传感器组合,将快门时间压缩到1/2000秒以内,同时配合光敏传感器实现曝光策略的自动切换。在出入口控制机的安装位置上,建议相机与车道夹角控制在30°以内,避免侧向强光直接进入镜头。地感线圈的触发信号在这里起到关键作用——它让相机在车辆到达最佳抓拍位置时才启动曝光,而非持续高功耗运行。
算法层:多帧融合与场景自适应
当硬件已经尽力,算法就要补位。当前主流方案采用多帧HDR合成,在车辆驶入地感线圈区域的200毫秒内连续采集3-4帧不同曝光参数的图像,再通过配准融合输出一张高动态范围图。更进一步的做法是引入轻量级神经网络做场景分类:先判断当前是逆光、夜间还是雨天,再动态调整字符分割的阈值参数。擎翌智能在多个项目中验证,这种场景自适应策略可将逆光场景下的识别率从82%提升至96%以上。
数据对比:优化前后的真实差异
以下数据来自擎翌智能在某商业综合体地下车库出入口的实测(同一台车牌识别相机,同一车道):
- 逆光场景识别率:优化前 81.5% → 优化后 96.2%
- 夜间低照度识别率:优化前 88.3% → 优化后 97.8%
- 平均抬杆响应时间:优化前 1.4秒 → 优化后 0.8秒
- 收费显示屏异常反馈次数(日均):优化前 12次 → 优化后 2次
识别率的提升不仅减少了人工干预,也让道闸一体机和收费显示屏的联动更加流畅,车主几乎感受不到等待。
复杂光线下的识别率优化不是单一环节的升级,而是相机、补光、触发逻辑与算法策略的系统工程。擎翌(上海)智能科技有限公司持续在出入口控制领域深耕,将地感线圈触发、多帧融合与场景自适应算法整合进标准产品方案,帮助物业和集成商在逆光、夜间、雨雾等场景下获得稳定可靠的通行体验。