车牌识别相机与道闸一体机在停车场管理系统中的技术解析
不少停车场项目在验收阶段表现良好,但上线三个月后问题频发——识别率下降、砸车纠纷增加、收费对不上账。追根溯源,往往不是单一设备的问题,而是车牌识别相机与道闸一体机之间的协同逻辑没有打磨到位。本文从工程实践角度拆解这套系统的技术细节。
识别环节:车牌识别相机的真实工况挑战
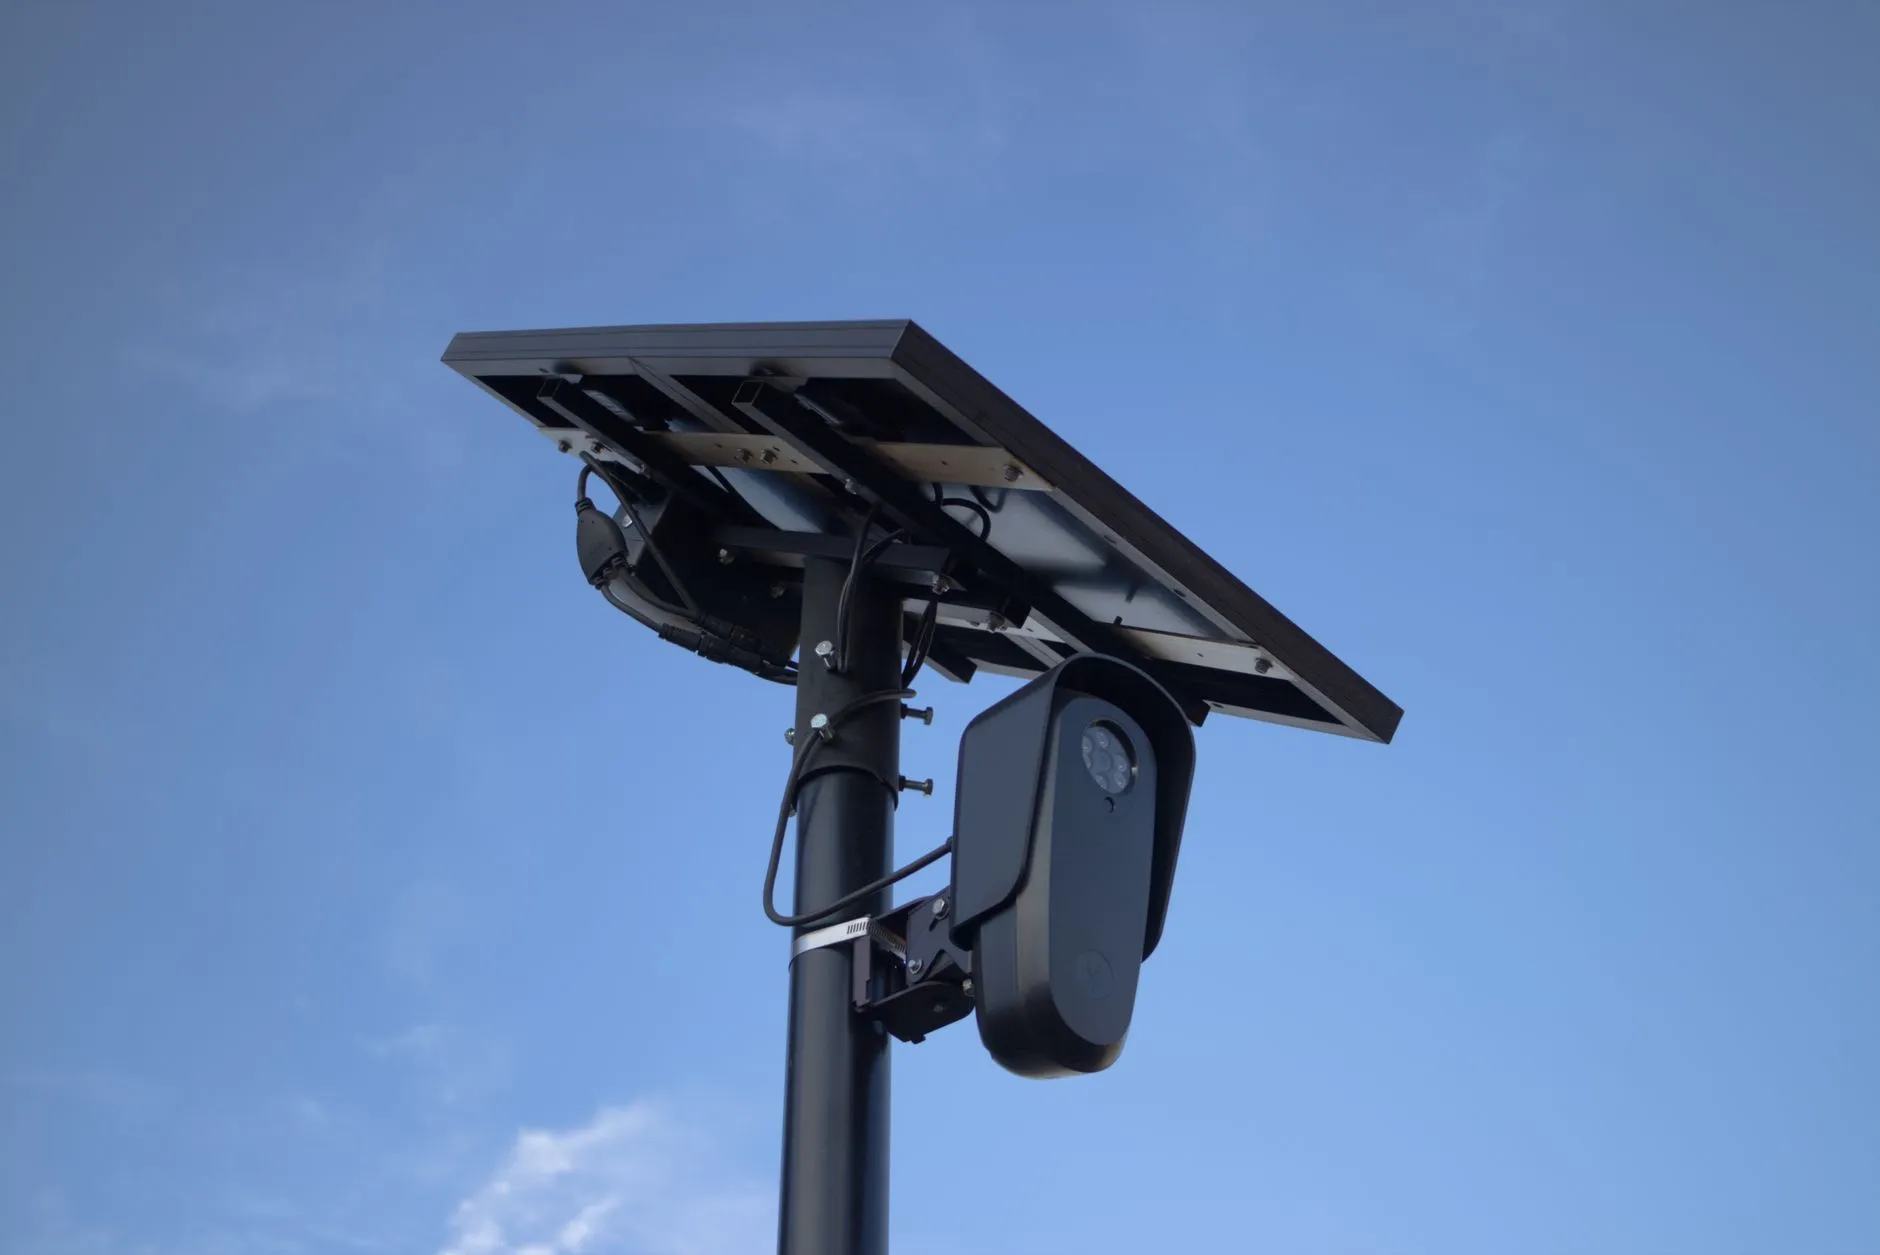
实验室环境下的识别率普遍标注99%以上,但实际场景要复杂得多。地库入口的逆光、雨天的水膜反射、车牌污损或新能源绿牌的色偏,都会显著拉低识别表现。一台合格的车牌识别相机需要具备宽动态范围(WDR≥120dB)和智能补光策略,否则在早晚高峰的强逆光时段,识别率可能骤降至85%以下。
更关键的参数是识别触发方式。纯视频触发的相机在车辆低速缓行或跟车距离过近时容易丢帧,而结合地感线圈触发则能提供稳定的物理信号,确保抓拍时机准确。这也是为什么很多成熟方案仍然保留地感线圈作为冗余触发手段。
执行环节:道闸一体机的响应链路
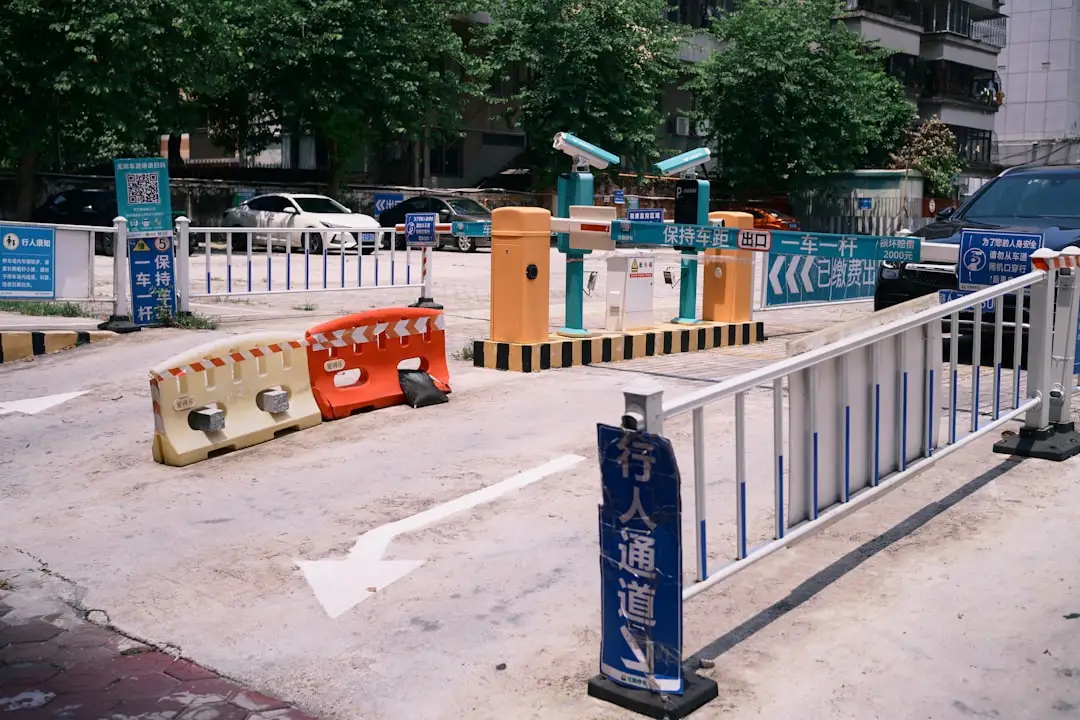
从相机输出识别结果到道闸抬杆,中间涉及多个环节:相机通过串口或网络将车牌号传给出入口控制机,控制机查询数据库判断放行权限,再向道闸一体机发送开闸指令。整条链路的延迟直接影响通行体验。
实际测量中,不同品牌设备的组合可能产生300ms到1.5s不等的响应差异。核心瓶颈通常出现在两个位置:
- 控制机的数据库查询效率——月租车库超过5000条时,部分低配设备查询耗时明显增加
- 道闸一体机的机械响应速度——直流无刷电机的抬杆时间通常在0.9s~1.5s,交流电机则更慢
一些项目为了压缩成本,选用低速道闸搭配高延迟控制机,结果高峰期车辆排队积压,用户体验极差。
信息交互:收费显示屏与系统联动
收费显示屏常被当作附属配件,但它承担着重要的信息反馈功能。入场时显示车牌号和入场时间,出场时显示停车时长和应缴金额——这些信息的准确性和刷新速度直接影响车主对系统的信任度。
技术上一个常见问题是显示屏与相机、控制机之间的数据同步延迟。如果车牌识别相机已抓拍新车牌,但收费显示屏仍显示上一辆车的欠费信息,极易引发纠纷。建议在系统集成时要求显示屏刷新延迟≤200ms,并在协议层做好数据校验。
从工程落地角度,几个建议供参考:
- 识别相机优先选择支持地感线圈+视频双重触发的型号,降低极端工况下的漏识别风险
- 道闸一体机的选型要匹配车流量——日均500车次以下可选1.5s抬杆速度,高频场景建议0.9s以内
- 出入口控制机与收费显示屏建议同品牌或已验证兼容的组合,减少联调成本
- 现场调试时务必用真实车牌做不少于200次的连续通行测试,覆盖白天、夜间、雨天等场景
停车场管理系统的可靠性从来不取决于某一台设备的参数表,而是整条链路的配合精度。把每个环节的延迟和容错都控制住,系统才能经得起日常高频使用的考验。