车牌识别相机与道闸一体机在智能停车场中的协同工作原理
每天早晚高峰,商场或写字楼停车场的出入口常常排起长队。车主最怕的,是取卡、刷卡、缴费这一连串动作带来的停顿感。而如今越来越多停车场实现了"不停车通行",背后依赖的正是车牌识别相机与道闸一体机之间的精密协同。这套系统如何做到秒级响应?各部件又是怎样配合的?
从"卡"到"牌":识别与执行的分离与联动
传统停车场以取卡或RFID远距离卡为主,通行效率受限于车主操作。现在的智能停车场把识别环节交给车牌识别相机,把执行环节交给道闸一体机,两者通过出入口控制机进行数据交互。相机负责"看清是谁",道闸负责"决定放不放行"。
实际部署中,相机通常安装在车道正上方或侧方,抓拍角度控制在30度以内,避免车牌畸变。当车辆驶入触发区域,地感线圈或视频虚拟线圈给相机一个触发信号,相机在50-100毫秒内完成抓拍与识别,输出车牌字符串和置信度。
地感线圈与视频触发的取舍
触发方式直接影响协同稳定性。单地感线圈触发精度高,但施工需破路;视频触发安装简便,但雨雪天气误触发率会上升。目前主流方案是"视频为主、地感为辅"——相机持续分析视频流,地感线圈作为冗余校验,两者同时满足才向道闸发出开闸指令。这样既降低误开闸风险,又保证正常车辆快速通行。
一次完整通行的技术链路
以入场为例,整个协同过程可以拆解为几个关键动作:
- 车辆压线:地感线圈电感量变化,向出入口控制机发送到位信号
- 相机抓拍:车牌识别相机在补光灯配合下完成图像采集与算法识别
- 控制机比对:判断车牌是否在月租名单、是否属于免费时段或需临时计费
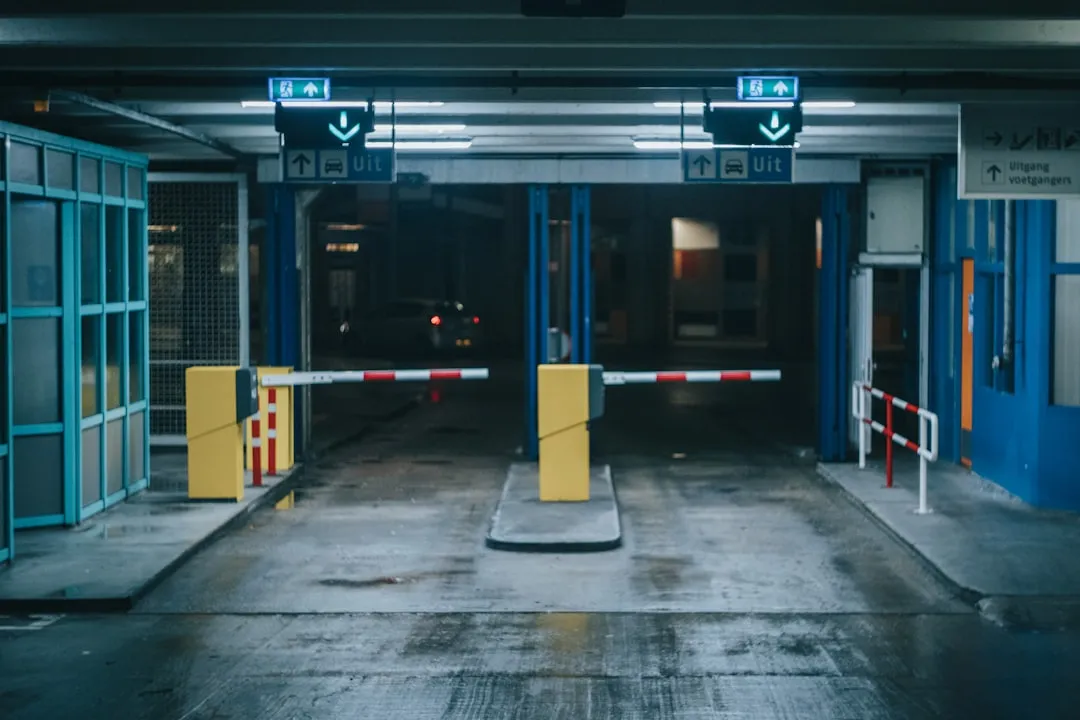
- 道闸动作:道闸一体机接收开闸指令,0.9秒内抬杆,同时收费显示屏同步显示车牌、入场时间或费用信息
- 落杆判断:车辆完全通过后,地感线圈信号消失,道闸自动落杆
这里有一个容易被忽略的细节:道闸落杆前必须确认车辆已完全驶离,否则可能砸车。因此地感线圈与道闸的防砸信号是硬线连接,优先级高于软件指令,属于安全冗余设计。
收费显示屏不只是"显示"
收费显示屏在协同中承担信息闭环的角色。它把识别结果、计费金额、余额或异常状态实时反馈给车主,减少因信息不透明导致的倒车、询问等二次停顿。部分高端型号还集成语音播报和扫码支付,把缴费环节前移到出口之前,进一步压缩通行时间。
协同优化的现实价值
从工程实践看,一套调校良好的车牌识别+道闸协同系统,可以将单车通行时间控制在3-5秒,较传统取卡方式提升60%以上。关键在于三点:相机识别率稳定在99%以上、触发逻辑不冲突、道闸起落速度与车辆通过节奏匹配。
随着边缘计算能力下沉,未来车牌识别相机本身就能完成计费判断,出入口控制机的角色将更偏向数据汇聚与云端同步。但无论架构如何演变,识别、触发、执行、反馈这条协同链路,仍是智能停车场最核心的工程逻辑。