车牌识别相机与道闸一体机联动原理及停车场系统选型要点解析
在停车场智能化改造项目中,车牌识别相机与道闸一体机的联动效率直接影响车辆通行体验。很多项目在验收阶段暴露出识别准确率不低、但整体通行速度偏慢的问题,根源往往不在相机本身,而在于触发时序、信号链路与设备选型之间的匹配度。本文从联动原理切入,结合选型实操给出可落地的参考。
联动原理:从触发到抬杆的信号链路
一套完整的联动流程通常包含四个环节:车辆触发→相机抓拍识别→控制板决策→道闸执行。触发环节依赖地感线圈或视频虚拟线圈,前者稳定性高、受环境光影响小,后者施工简便但雨雪天气误触发率会上升。相机完成识别后,通过RS485或TCP/IP将车牌号与置信度上传至出入口控制机,控制机比对白名单或计费规则后下发开闸指令。
值得注意的细节是延时控制。相机从触发到输出结果通常有200~500ms的识别耗时,若道闸一体机的开闸响应超过0.9秒,高峰期单车通行时间会被明显拉长。工程上建议将地感线圈的触发位置前移,给识别预留缓冲距离,同时确保收费显示屏的显示刷新与语音播报同步,减少车主等待焦虑。
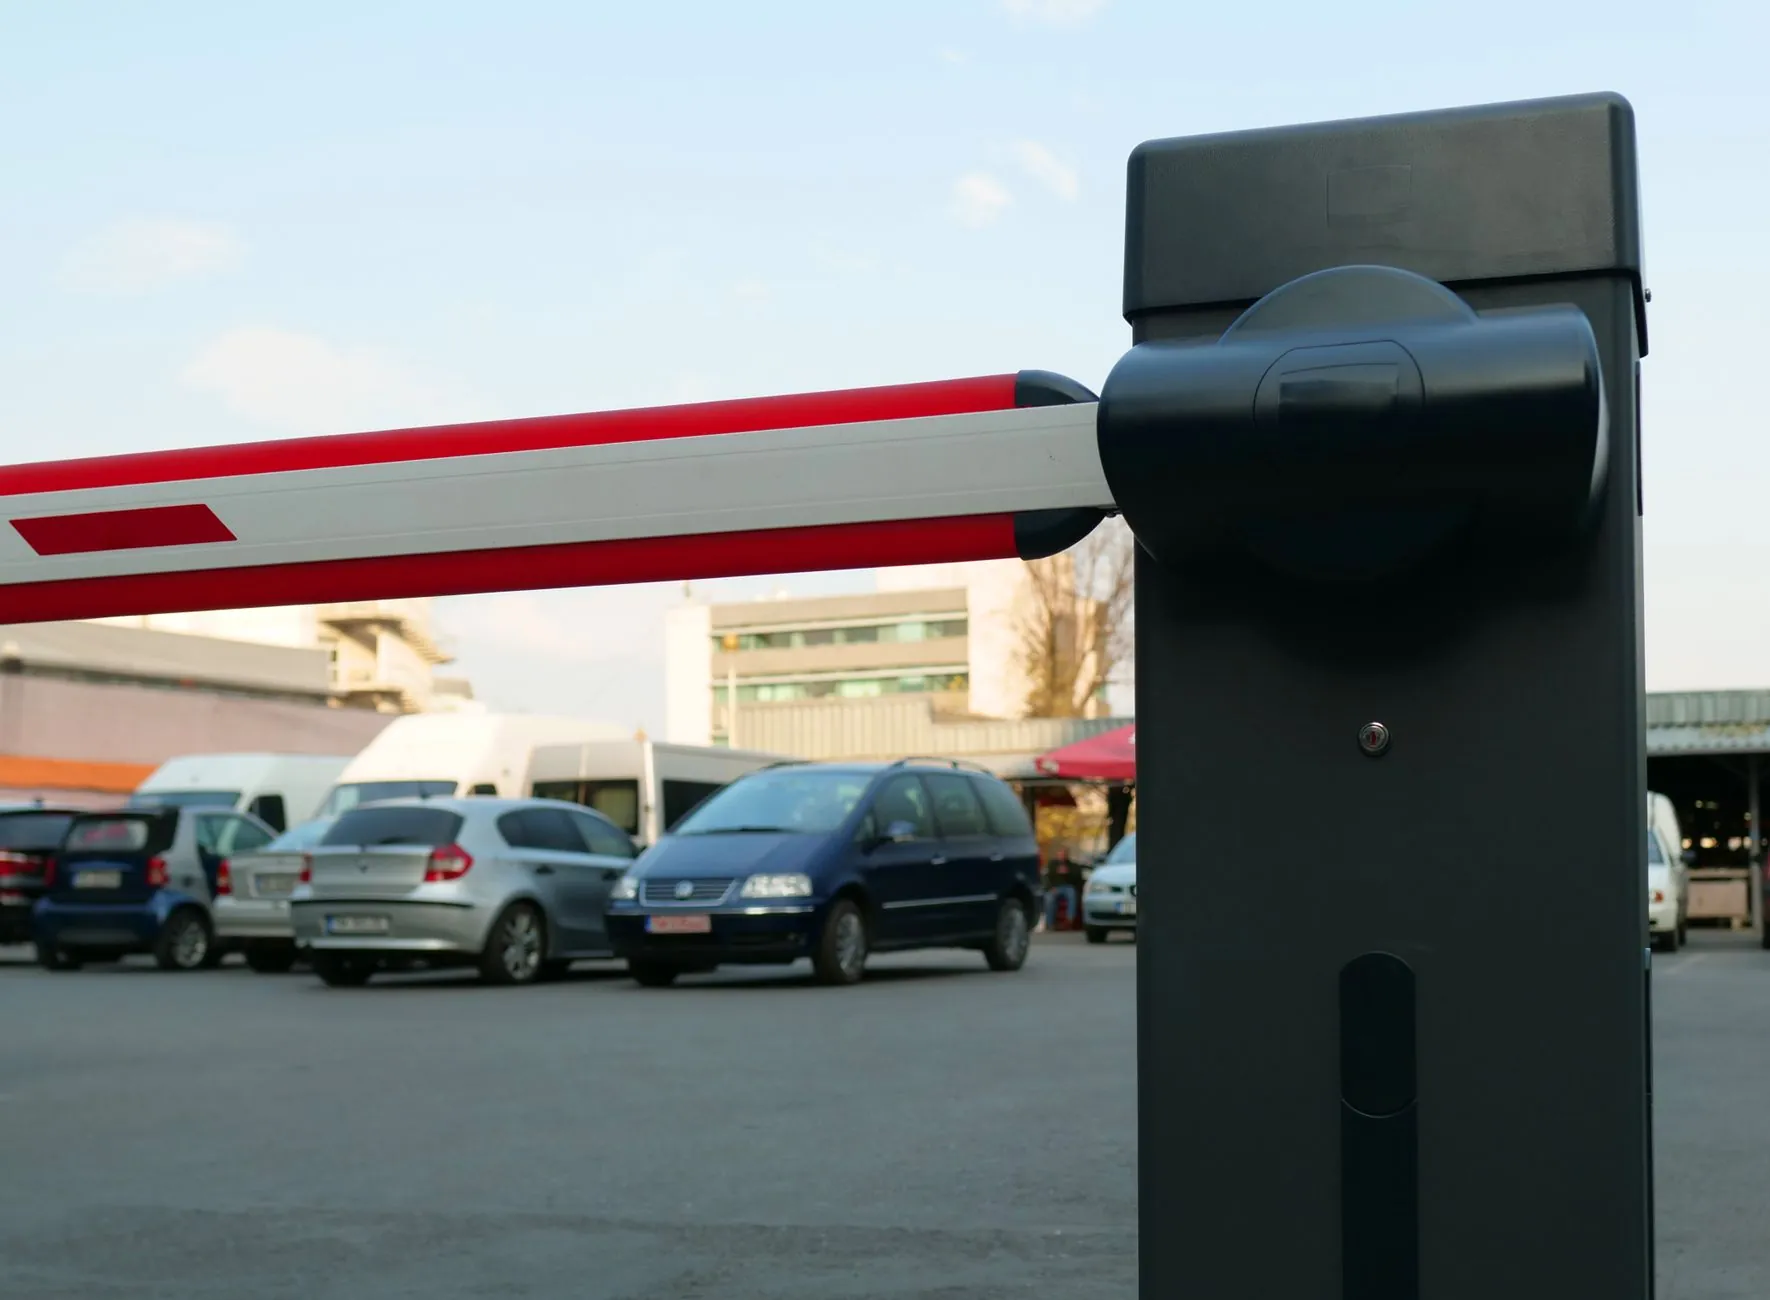
选型要点:三个容易被忽视的参数
采购时大家关注像素和识别率,但真正决定长期稳定性的往往是以下维度:
- 相机的最低照度与宽动态范围:地下车库出入口逆光场景多,宽动态低于120dB的设备在早晚高峰容易出现识别率断崖式下跌。
- 道闸一体机的起落杆速度与防砸机制:直杆道闸建议选择0.9s以内机型,防砸应同时具备地感防砸与雷达防砸双重冗余。
- 出入口控制机的协议开放性:是否支持主流相机品牌的SDK接入、能否对接城市级停车平台,直接决定后期扩容成本。
此外,收费显示屏的亮度建议不低于2000cd/m²,否则户外场景正午时段几乎不可读。这些参数在样品测试阶段容易被忽略,却在实际运营中反复暴露问题。
数据对比:不同方案的实际表现
以某商业综合体地下车库两个出入口的改造数据为例,采用地感触发+500万像素相机+0.9s道闸的方案,高峰时段单车平均通行时间约4.2秒,识别准确率99.1%;而早期采用视频触发+200万像素相机的方案,通行时间为6.8秒,雨天识别率降至94%左右。差距主要来自触发可靠性与识别冗余,而非单纯的像素高低。
选型的核心逻辑是让车牌识别相机、地感线圈与道闸一体机在时序上形成闭环,而非各自追求参数峰值。擎翌在出入口控制方案中通常会根据现场车道宽度、坡度与光照条件做触发位置与设备组合的定制匹配,这比堆砌高配硬件更能解决实际问题。