车牌识别相机与道闸一体机技术演进:从单一识别到智慧出入口协同管理
过去十年,城市停车与出入口管理的核心设备经历了从"能识别"到"能协同"的跨越。早期方案中,车牌识别相机、道闸、收费终端各自为政,系统集成度低,现场调试依赖大量人工经验。如今,一套成熟的智慧出入口系统需要在毫秒级完成抓拍、识别、比对、放行与计费联动,这对设备间的协议互通与算法协同提出了更高要求。
从单点设备到系统协同:技术架构的变化
传统出入口的核心逻辑围绕地感线圈展开:车辆压线触发相机抓拍,相机输出识别结果给道闸控制器,控制器再驱动闸杆起落。这套流程稳定但存在明显短板——线圈施工破坏路面、易受金属干扰,且无法区分车辆行驶方向与排队状态。新一代车牌识别相机普遍内置视频触发算法,通过背景建模与目标跟踪实现"无感触发",减少了对地感线圈的硬依赖,同时支持车头/车尾双向识别,降低了逆行误判率。
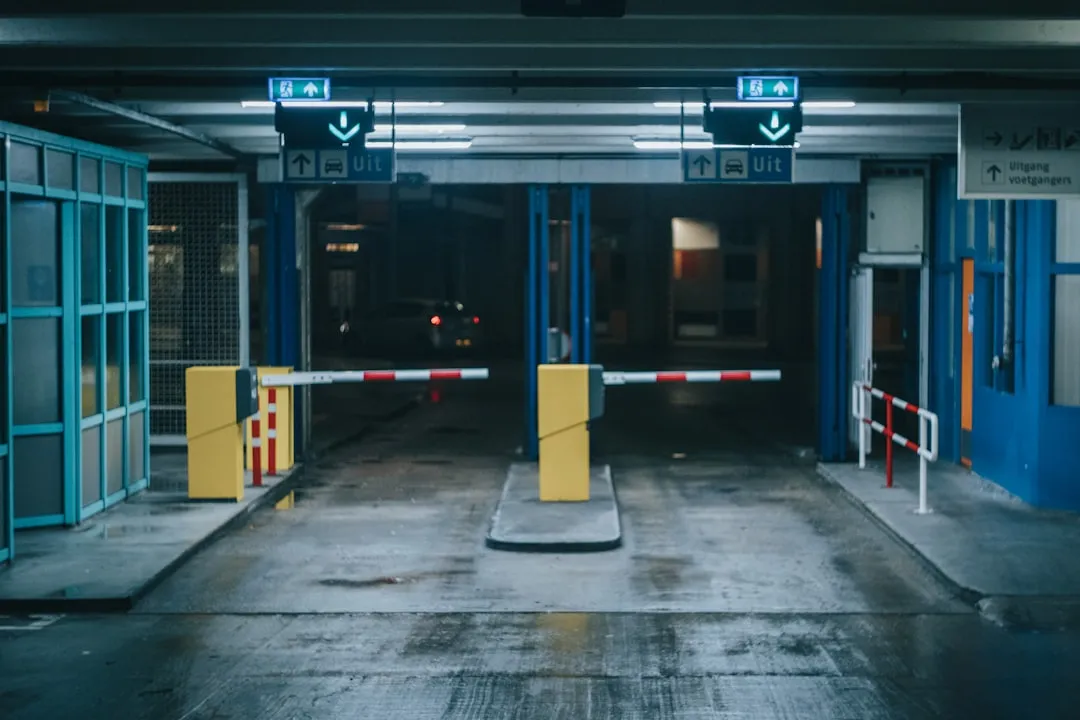
更关键的变化发生在设备形态层面。道闸一体机将相机、补光灯、道闸机芯、控制主板集成于同一立柱,减少了现场布线节点与故障排查环节。对于老旧停车场改造项目,一体机方案可将单通道施工周期压缩至半天以内,这在传统分体式方案中难以实现。
识别之外的工程细节:补光、算力与协议
识别率指标常被简化为"99%以上",但实际工程中,夜间逆光、雨雾天气、污损车牌才是考验设备的分水岭。当前主流车牌识别相机采用暖光LED加红外双模补光,配合宽动态传感器(120dB以上),在出入口强逆光场景下仍能保持可用识别率。算力方面,前端嵌入NPU的相机已能本地完成车牌定位、字符识别与车型分类,减少了对后端服务器的依赖。
协议互通是另一个容易被忽视的环节。出入口控制机需要与相机、道闸、收费显示屏及云端管理平台完成数据交换,主流方案支持RS485、TCP/IP与MQTT多协议并行。工程实践中,建议在招标阶段明确设备间的通信协议版本与接口文档,避免到场后出现"设备各自合格、联调无法跑通"的尴尬。
实践中的选型与部署建议
- 相机安装高度与俯仰角:建议立柱高度1.5~1.8米,俯仰角控制在15°以内,避免车牌字符因透视畸变影响识别;
- 地感线圈的保留场景:在防砸与车辆存在检测环节,线圈仍是低成本可靠方案,可与视频检测互为冗余;
- 收费显示屏的联动逻辑:显示屏应实时显示入场时间、应缴金额与放行状态,异常时给出明确提示,减少岗亭人工介入频次。
从趋势看,出入口设备正从"硬件堆叠"走向"边缘智能+云端协同"。相机端承担更多识别与决策任务,道闸一体机向模块化、易维护方向迭代,而出入口控制机则逐步演变为协议转换与业务调度的边缘节点。对于系统集成商与物业方而言,选型时不应只看单一设备的参数表,更要关注设备组合后的联调效率与长期运维成本——这才是智慧出入口真正落地的分水岭。