车牌识别相机与地感线圈协同工作原理及停车场系统中的应用解析
早晚高峰的停车场出入口,一辆车从驶入识别区到抬杆通行,理想状态下只需1.5秒左右。这背后并不是单靠车牌识别相机"看一眼"就能完成的事——真正决定通行体验的,是相机与地感线圈之间那套容易被忽视的协同逻辑。
一、为什么单靠相机不够:触发时序才是关键
很多项目在验收时发现,相机识别率标称99%,现场却频繁出现"车到了不抓拍""杆抬早了打到车""跟车误放行"等问题。根源往往不在算法,而在触发机制。纯视频触发的方案依赖画面变化判断车辆进入,受光线突变、雨雪、行人经过干扰较大;而地感线圈通过电磁感应检测金属车体,触发稳定、不受光照影响,两者的分工本质上是"线圈负责判断有没有车、相机负责判断是谁的车"。
典型的协同时序是这样的:车辆压上线圈→线圈电感量变化→检测器输出开关量信号→触发车牌识别相机抓拍并识别→结果比对放行策略→道闸一体机接收开闸指令。整个链路中,线圈的响应时间通常在毫秒级,为相机预留了稳定的抓拍窗口。
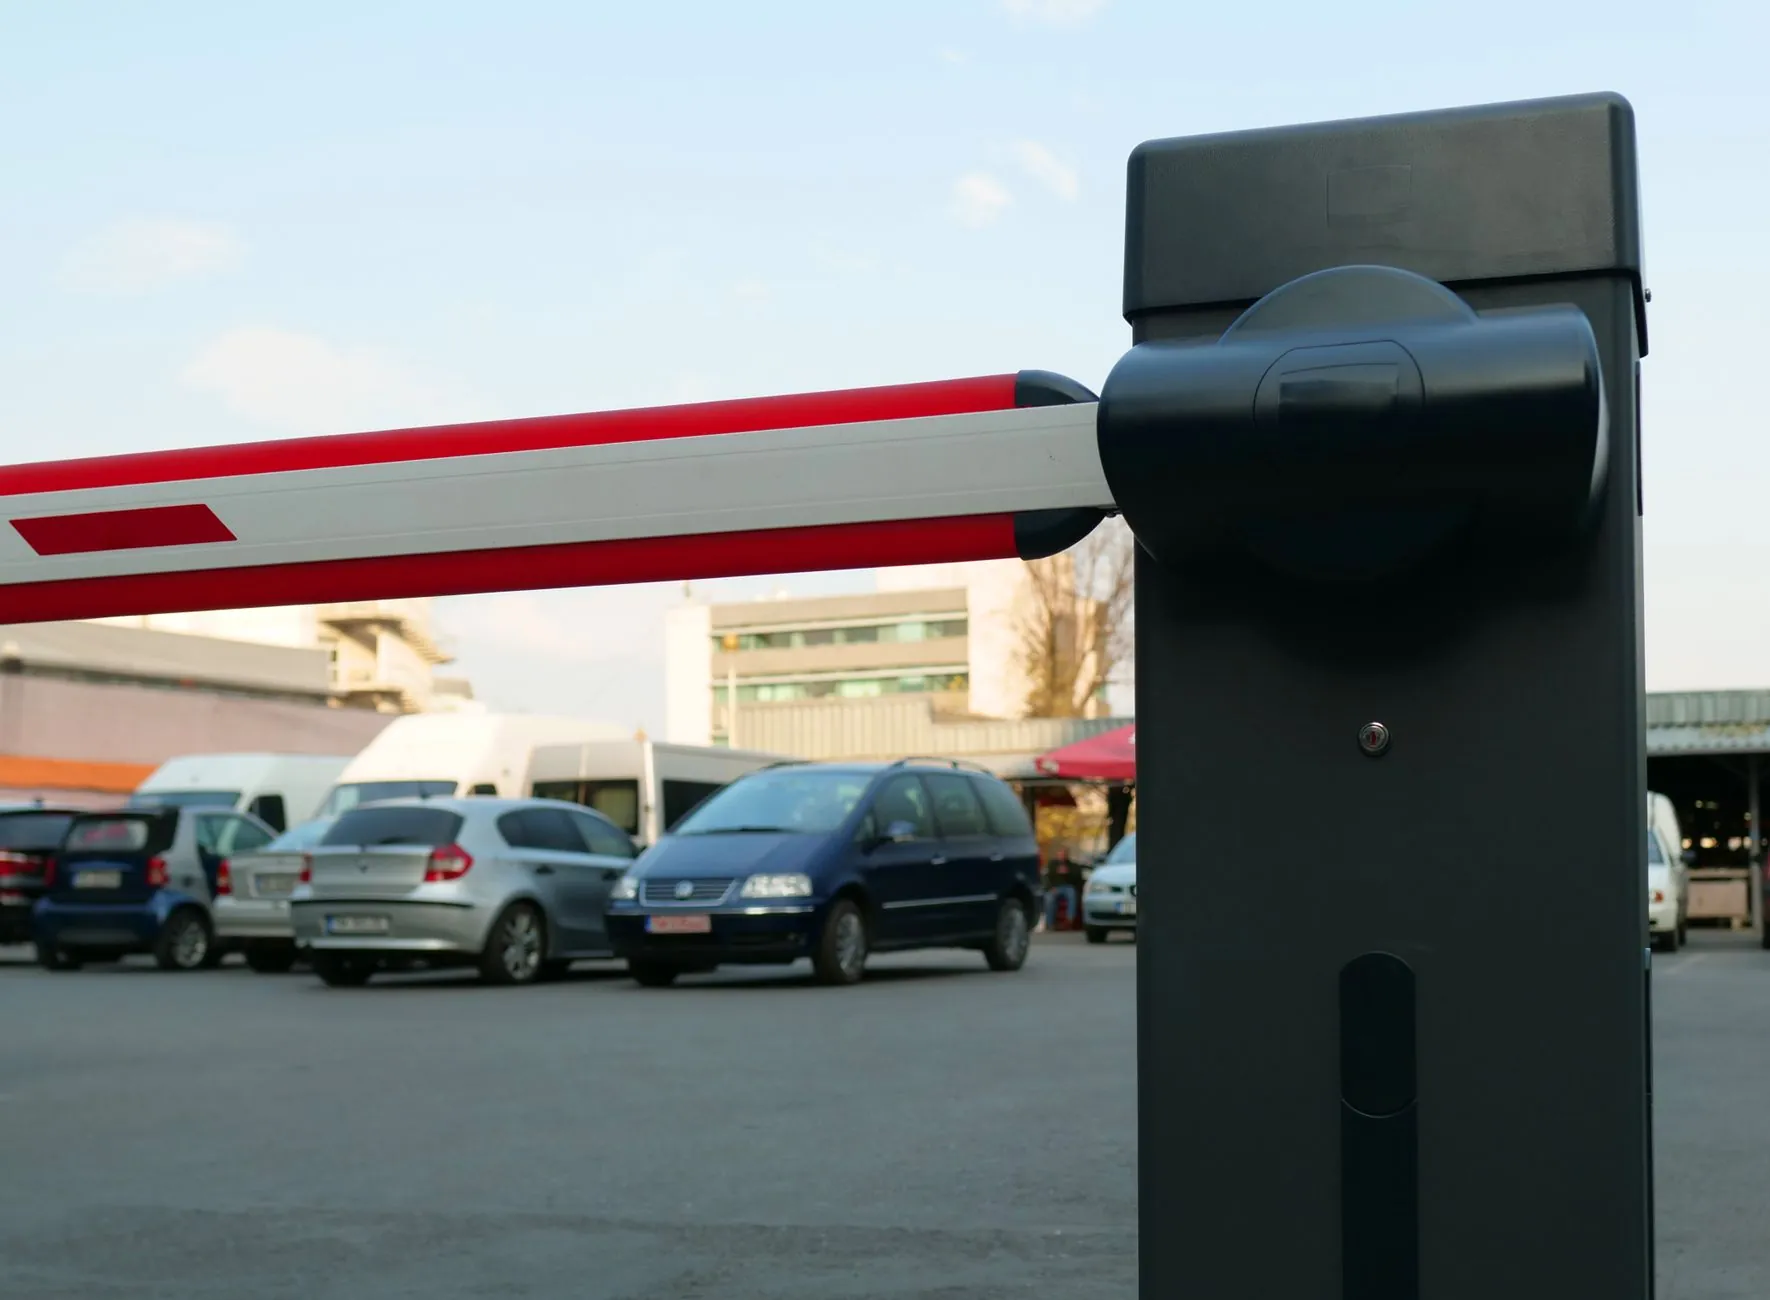
二、落地环节的三个技术细节
原理不复杂,但工程实践中差别很大。以下是资深施工与调试人员普遍关注的要点:
- 线圈位置与相机视野的匹配:线圈一般布置在相机视野下沿约1/3处,确保车辆压线时车头已进入最佳识别区域,避免"压线即抓拍"导致车牌被裁切。
- 防砸与防跟车逻辑:落杆前需确认线圈上无车,同时利用线圈的先后触发顺序判断是否为跟车,配合出入口控制机的放行队列管理,减少逃费和一杆多车。
- 与收费显示屏的联动:识别结果、入场时间、应缴金额需实时推送至收费显示屏,显示屏刷新延迟过高会直接拉长单车通行时间,选型时应关注通信接口与刷新响应。
另外,线圈的匝数、线径和切槽工艺直接影响灵敏度。沥青路面与混凝土路面的切槽深度要求不同,线圈距路基边缘一般不小于0.5米,馈线需双绞以减少干扰——这些细节在现场往往比设备参数更能决定系统稳定性。
三、趋势:协同逻辑正在被重新定义
随着视频算法和多传感融合的成熟,部分新建项目开始采用"视频为主、线圈为辅"甚至纯视频方案,降低施工与维护成本。但在无人值守、潮汐车道、大流量商业综合体等场景,地感线圈的可靠性仍难以被完全替代。更务实的做法是让车牌识别相机与线圈互为校验:视频识别结果与线圈触发状态交叉验证,异常时自动降级处理并上报运维平台。
对系统集成商而言,选型时不妨把"触发时序是否可配置""相机与道闸一体机的协议兼容性""故障自诊断能力"作为评估重点,而不是只盯识别率一个数字。一套跑得稳的出入口系统,从来是时序、工艺与设备三者咬合的结果。