车牌识别相机与道闸一体机联动原理及停车场出入口控制方案解析
一套稳定可靠的停车场出入口系统,核心在于车牌识别相机与道闸一体机之间的联动逻辑是否严密。很多现场出现的"识别了不开闸""跟车逃费""砸车纠纷",追根溯源往往不是单一设备故障,而是联动时序与触发逻辑设计不到位。下面从原理层面拆解这套系统的工作机制。
一、联动控制的触发链路
车辆驶入识别区域后,车牌识别相机完成抓拍、车牌定位、字符分割与比对,输出结构化结果(车牌号、颜色、置信度、时间戳)。这个结果通过RS485或TCP/IP协议推送至出入口控制机,控制机作为逻辑中枢,判断车辆权限:月租车直接放行,临时车则写入入场记录。放行指令下发至道闸一体机,闸杆抬起。
关键在于地感线圈的角色。它承担三重职责:一是作为相机抓拍的硬触发信号,避免视频流误触发;二是防砸检测,闸杆下方线圈检测到车辆存在时禁止落杆;三是车过自动落杆的判据。三者缺一,联动就会出问题。
二、出入口控制的关键时序
以出口临时车缴费场景为例,完整时序大致如下:
- 车辆压入触发地感线圈,相机抓拍并识别;
- 控制机查询缴费状态,未缴费则将金额推送至收费显示屏并播报语音;
- 车主扫码支付成功后,控制机校验到账,向道闸一体机发送开闸指令;
- 闸杆抬起,车辆通过,离开线圈后延时落杆。
这里有个容易被忽略的细节:收费显示屏的显示延迟与语音播报节奏需要与控制机响应时间匹配,否则会出现"屏上金额还没跳完,闸已经开了"的体验割裂。工程调试时建议将显示刷新周期控制在300ms以内。
三、常见问题与调试要点
现场高频问题集中在以下几类:
- 误识别导致误放行:多因相机安装角度偏低或补光过曝,建议抓拍位置距闸杆3~5米,俯角控制在15°~25°;
- 跟车逃费:地感线圈未做双线圈防跟车设计,或落杆延时设置过短;
- 砸车风险:防砸线圈与道闸一体机之间的信号线受干扰,建议采用屏蔽双绞线并单独走管;
- 无牌车/污损牌处理:需在控制机侧配置人工确认或二维码补录流程,不能单纯依赖相机。
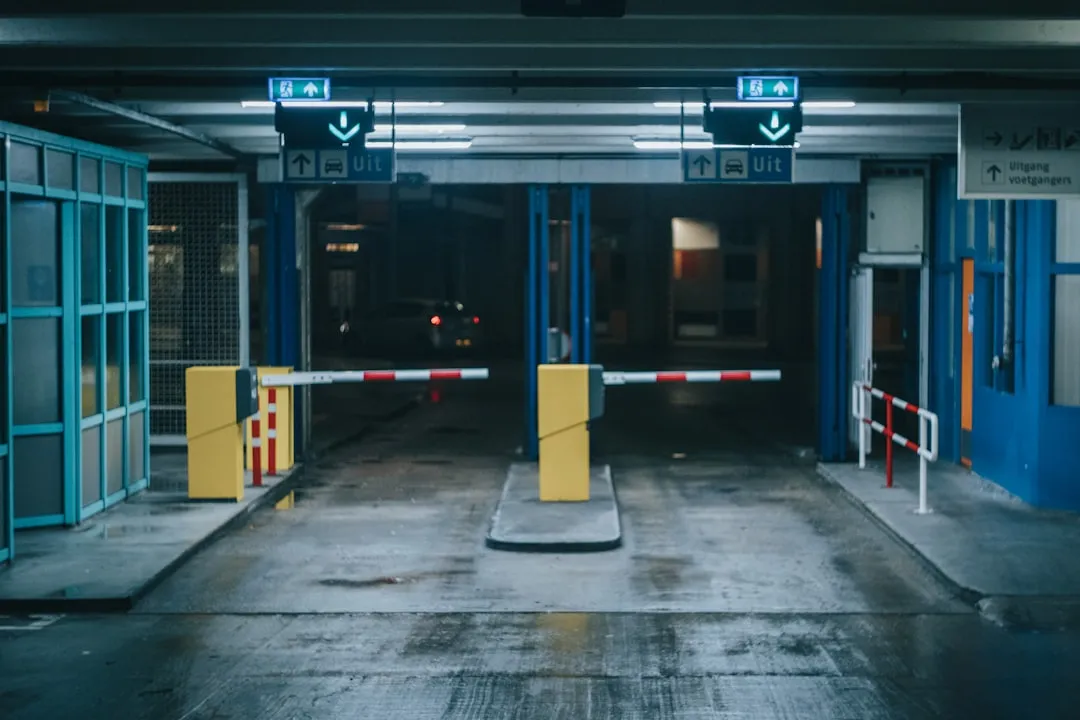
整套方案的设计本质,是把车牌识别相机的感知能力、地感线圈的物理确认、出入口控制机的逻辑判断与道闸一体机的执行动作串成一条闭环链路,任何一环的时序错位都会在高峰期被放大。擎翌在项目交付中通常要求联动时序做全流程压力测试,确保高峰车流下的通行效率与计费准确性同时达标。