地感线圈与出入口控制机如何协同提升车牌识别准确率
在停车场出入口场景中,车牌识别相机偶尔会把"沪A"读成"沪B",或者干脆漏拍——这类问题往往不是相机本身性能不足,而是触发时序与配套设备没有协同好。地感线圈与出入口控制机的配合方式,直接决定了相机能否在最佳窗口捕获车辆图像。擎翌智能科技在多个项目调试中验证:合理的线圈布设与逻辑联动,可将现场识别准确率从95%左右提升至99%以上。
地感线圈不只是"触发器",它是时序基准
很多施工方把地感线圈简单理解为"车到了就拍照"的开关,这其实浪费了它的核心价值。环形线圈本质上是一个电感传感器,车辆金属底盘靠近时电感量变化,检测器输出信号。关键在于:线圈的几何尺寸、埋设位置与出入口控制机的触发延时参数共同构成一个时间窗口。相机若在车辆尚未完全进入识别区时被触发,抓拍到的往往是倾斜角度过大的车头,字符分割失败率显著上升。
擎翌在调试规范中建议:触发线圈前沿距道闸杆水平距离控制在1.2~1.5米,线圈宽度略大于车道宽度(约2.2米),确保车辆前轮压线时车头已完整进入相机视野。这个距离配合出入口控制机内置的50~200ms可调延时,能让车牌识别相机在车辆姿态最端正的瞬间完成抓拍。
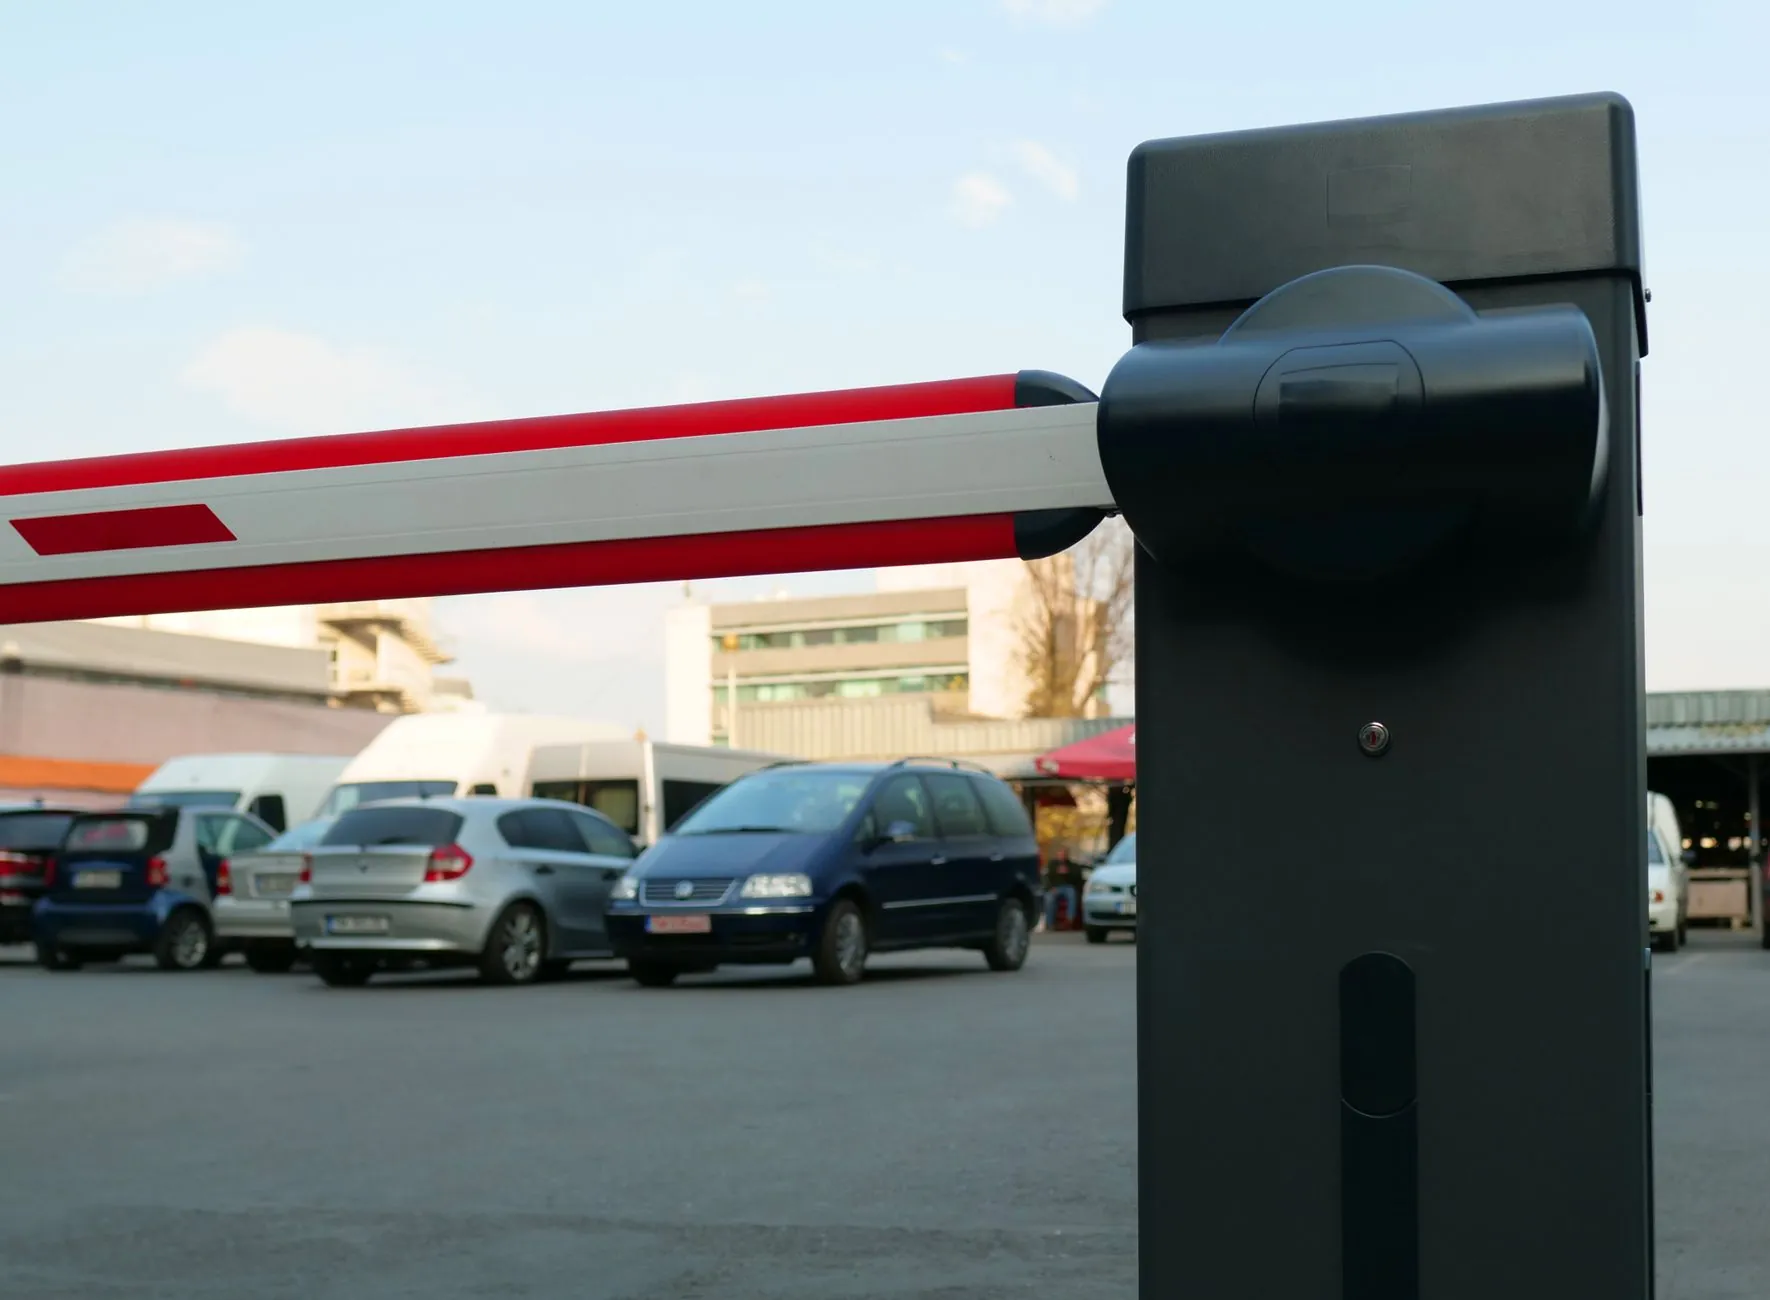
出入口控制机的联动逻辑怎么设
出入口控制机在这里扮演"调度中枢"的角色,它需要协调三件事:线圈信号采集、相机抓拍指令下发、道闸一体机抬杆动作。实操中常见的配置要点包括:
- 双线圈防砸逻辑:触发线圈负责唤醒相机,落地线圈(位于闸杆正下方)负责判断车辆是否完全通过,两者信号经控制机做与逻辑运算后才允许落杆,避免跟车误砸。
- 抓拍失败重触发机制:控制机在收到相机返回的识别结果后,若置信度低于阈值,可在车辆仍处于线圈覆盖范围内时二次触发,利用不同帧图像做补充识别。
- 收费显示屏的同步刷新:识别结果确认后,控制机需在200ms内将车牌号与费用信息推送至收费显示屏,避免车主在窗口等待时看到旧数据。
这些逻辑看似琐碎,但每一项都直接影响通行体验与识别数据闭环。
一组现场对比数据
擎翌技术团队曾在同一停车场入口做过对照测试:A车道仅依赖视频流虚拟线圈触发,B车道采用物理地感线圈+出入口控制机延时联动。连续采集2000车次样本,结果如下——
- A车道综合识别准确率96.2%,其中因抓拍角度不佳导致的错识占比约四成;
- B车道综合识别准确率99.4%,错识案例中大部分为污损车牌等客观因素;
- B车道平均单车通行时间缩短0.8秒,道闸一体机抬杆与收费显示屏刷新的同步性明显更好。
差距主要来自触发时机的确定性:物理线圈不受光照和视频算法波动影响,为车牌识别相机提供了稳定的抓拍节拍。
地感线圈与出入口控制机的协同,本质上是用物理传感为视觉识别"定拍"。线圈布设尺寸、控制机延时参数、道闸一体机与收费显示屏的响应节奏,这几个环节咬合好了,车牌识别相机才能发挥出标称性能。擎翌智能科技建议在项目调试阶段就把这套时序当成一个整体来标定,而不是各设备各自为政。