车牌识别相机与道闸一体机在停车场出入口控制系统中的协同工作原理
早晚高峰时段,商业综合体停车场的出入口往往成为拥堵的"血栓"——前车车主还在翻找手机扫码,后车已经排起长龙。这种体验的背后,考验的是停车场出入口控制系统中各设备之间的协同效率。擎翌(上海)智能科技有限公司在多年项目实施中发现,真正决定通行体验的,不是某一台设备有多先进,而是车牌识别相机、道闸一体机与地感线圈等组件能否形成精准的时序配合。
从触发到放行:一次完整通行的技术链路
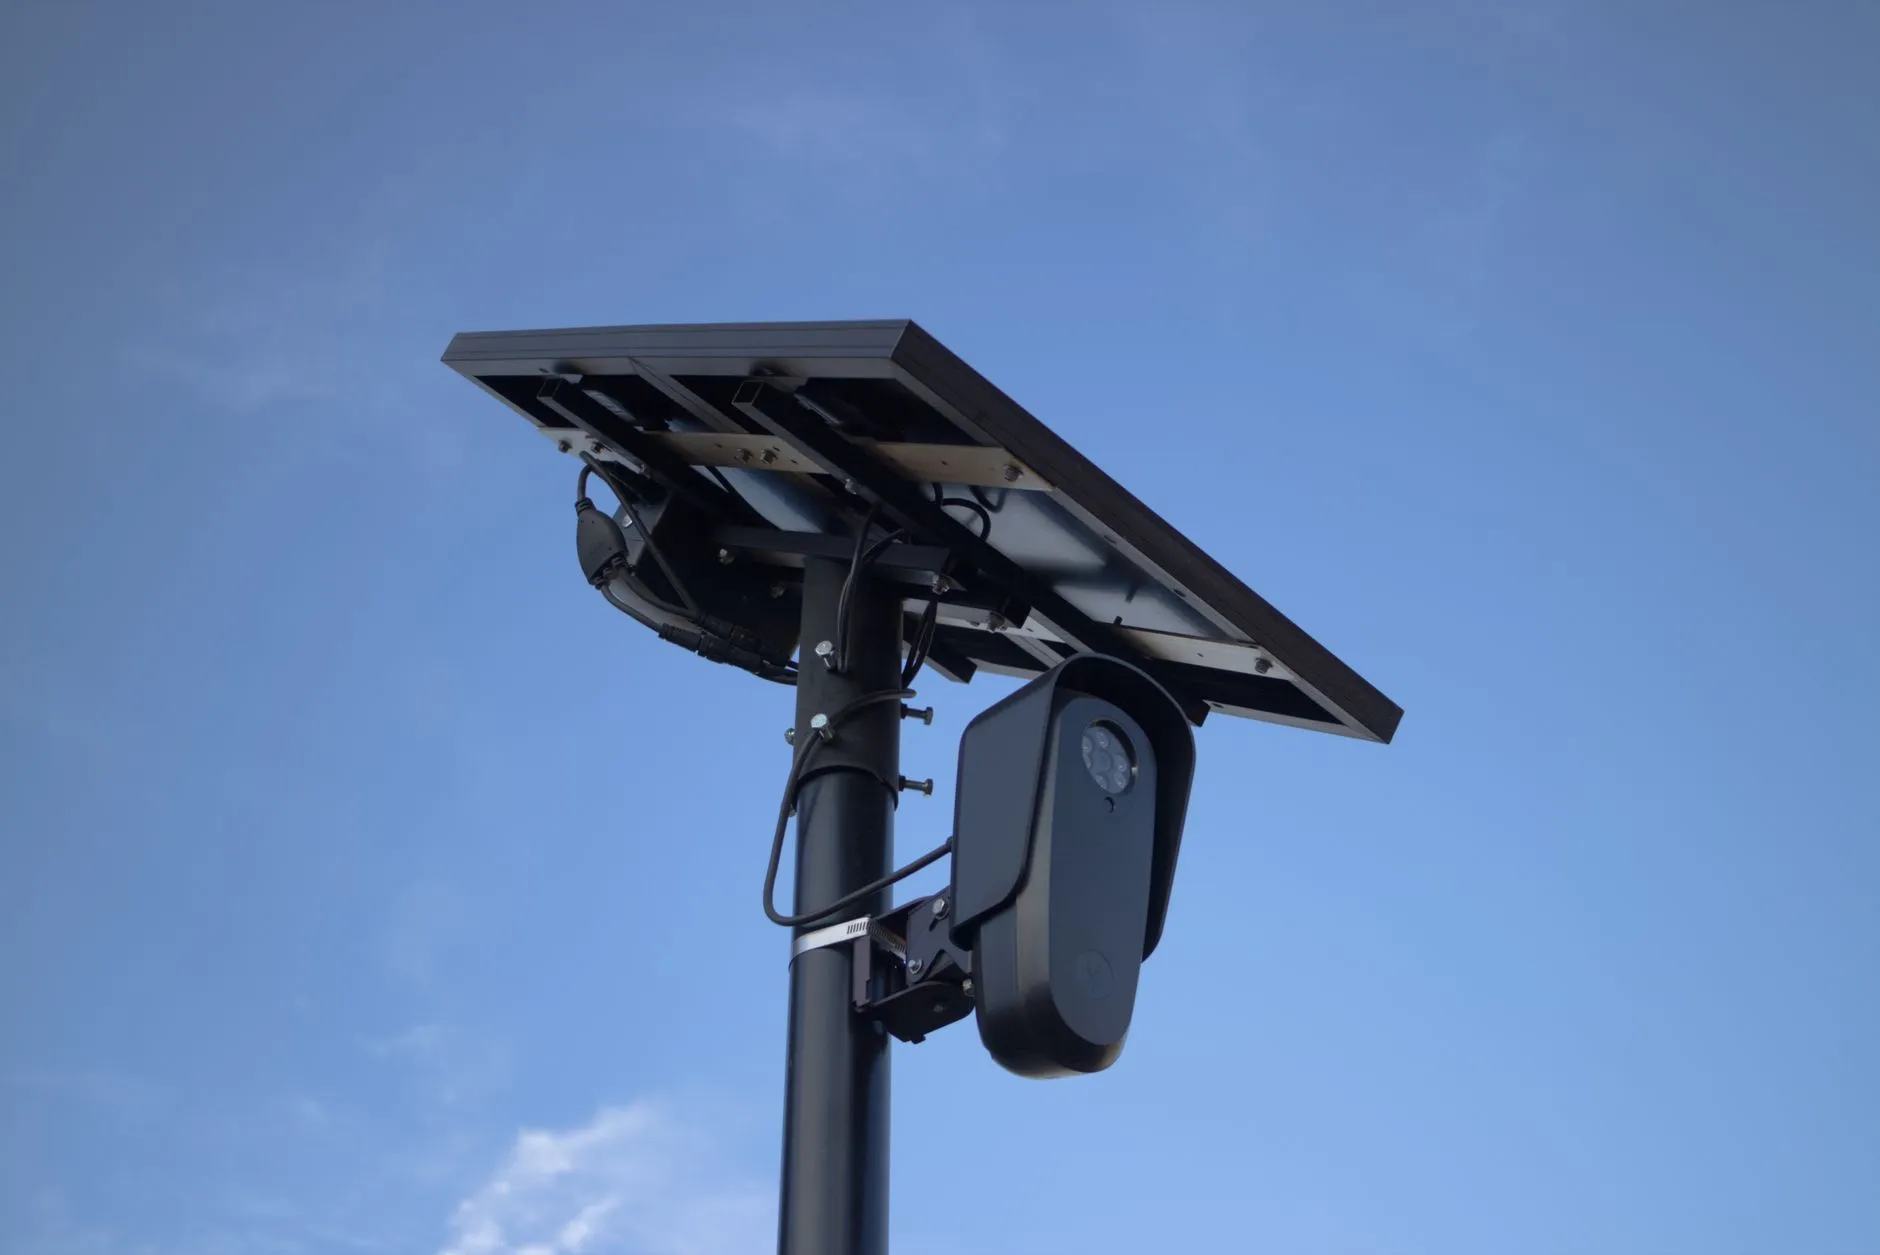
当车辆驶入识别区域,地感线圈首先感应到金属车体引起的电感变化,向出入口控制机发送触发信号。这个信号的作用常被低估——它决定了车牌识别相机在什么时刻开始抓拍,直接影响识别率。过早抓拍可能拍到模糊画面,过晚则车辆已越过最佳成像位置。
相机完成识别后,将车牌号码、入场时间等数据回传至控制机,控制机比对数据库后向道闸一体机下达抬杆指令,同时将应收费用推送至收费显示屏。整个链路从触发到抬杆,理想状态下应在0.8至1.2秒内完成。
协同失效的三个典型场景
实际项目中,协同问题往往出现在以下环节:
- 地感线圈与相机触发时序错位:线圈埋设位置距相机识别区过近,车辆尚未完全进入画面即触发抓拍,导致车牌不完整。建议线圈前沿距相机识别区起点保持2至3米间距。
- 道闸一体机响应延迟:部分道闸的电机启动曲线与控制器指令存在毫秒级偏差,高频通行场景下累积成可见的等待感。选用带变频控制的道闸一体机可显著改善。
- 收费显示屏数据刷新滞后:显示屏未与出入口控制机建立实时通信,仍显示上一辆车的费用信息,造成车主困惑。
这些问题并非设备故障,而是系统集成时对时序和通信协议的理解不够深入。

工程实践中的优化建议
针对上述问题,擎翌在项目交付中通常采取以下措施:在相机选型阶段,优先选择带视频流触发模式的车牌识别相机,与地感线圈形成"双触发"冗余机制,避免单一触发源失效导致漏拍;在控制机侧,将道闸抬杆指令与收费显示屏刷新指令做并行下发,而非串行等待,压缩整体响应时间。
此外,地感线圈的施工质量常被忽视。线圈匝数、线径、槽深以及周围金属物体的距离,都会影响感应灵敏度。建议在验收阶段用不同底盘高度的车辆反复测试,确保触发一致性。
技术趋势:从硬件协同到数据协同
随着边缘计算能力的下沉,车牌识别相机正从单纯的图像采集设备演变为具备本地决策能力的智能节点。未来的出入口控制系统,协同将不再局限于触发信号和开关指令的层面,而是扩展到车位引导、无感支付、异常行为预警等数据层面的联动。
对于系统集成商和物业运营方而言,理解当前硬件协同的底层逻辑,是迎接下一阶段智能化升级的基础。擎翌(上海)智能科技有限公司持续在出入口控制领域深耕,致力于让每一次通行都成为无感、顺畅的体验。