智能车牌识别相机与道闸一体机在停车场管理系统中的协同应用解析
不少停车场运营方都遇到过这样的场景:车辆明明已经驶入识别区域,道闸却迟迟不抬杆;或者前车通过后闸杆回落太快,后车差点被砸。这些问题的根源,往往不在单一设备,而在于车牌识别相机与道闸一体机之间是否形成了真正的协同闭环。
识别与执行脱节,问题出在哪?
传统方案中,识别系统与道闸控制常常是两套独立逻辑。相机识别到车牌后,通过网络向停车场管理系统发送信号,管理系统再向道闸控制器下发开闸指令。这条链路里,任何一个环节的延迟都会被放大。更关键的是,很多现场忽略了一个基础传感器——地感线圈。它的作用不是辅助识别,而是判断车辆是否真正到达闸杆下方、是否已经完全通过。缺少地感信号的道闸,只能靠延时来“猜”车辆是否通过,可靠性自然大打折扣。
一套完整的出入口协同链路长什么样?
以标准的一进一出通道为例,合理的协同逻辑应该是这样的:
- 车牌识别相机在车辆进入触发区域时完成抓拍与识别,输出车牌号、置信度、入场时间等结构化数据
- 出入口控制机接收识别结果,与后台数据库比对,判断放行策略(月租车直接放行、临时车记录入场、黑名单报警等)
- 控制机向道闸一体机发送开闸指令,同时收费显示屏同步显示车牌、入场时间或应缴费用
- 地感线圈检测到车辆完全通过后,向道闸发送落杆信号,而非依赖固定延时
这条链路里,地感线圈承担的是“安全确认”角色,而不是可有可无的配件。很多砸车事故,本质上是落杆逻辑没有接入地感信号。
相机与道闸的安装配合,几个容易被忽视的细节
相机安装高度和角度直接影响识别率。一般建议相机镜头中心距地面1.5~1.8米,俯仰角控制在15°~30°之间,避免逆光直射。道闸一体机的闸杆起落时间要与相机识别帧率匹配——如果相机识别耗时200ms,闸杆起杆时间却设为0.9秒,高峰期就会明显排队。
另一个常被低估的参数是地感线圈的埋设位置。线圈前沿应距闸杆1.5~2米,确保车辆完全越过闸杆后才触发落杆。线圈匝数通常为4~6匝,电感量控制在80~300μH之间,具体需根据道闸控制器的检测灵敏度调整。
一体机与分体方案怎么选?
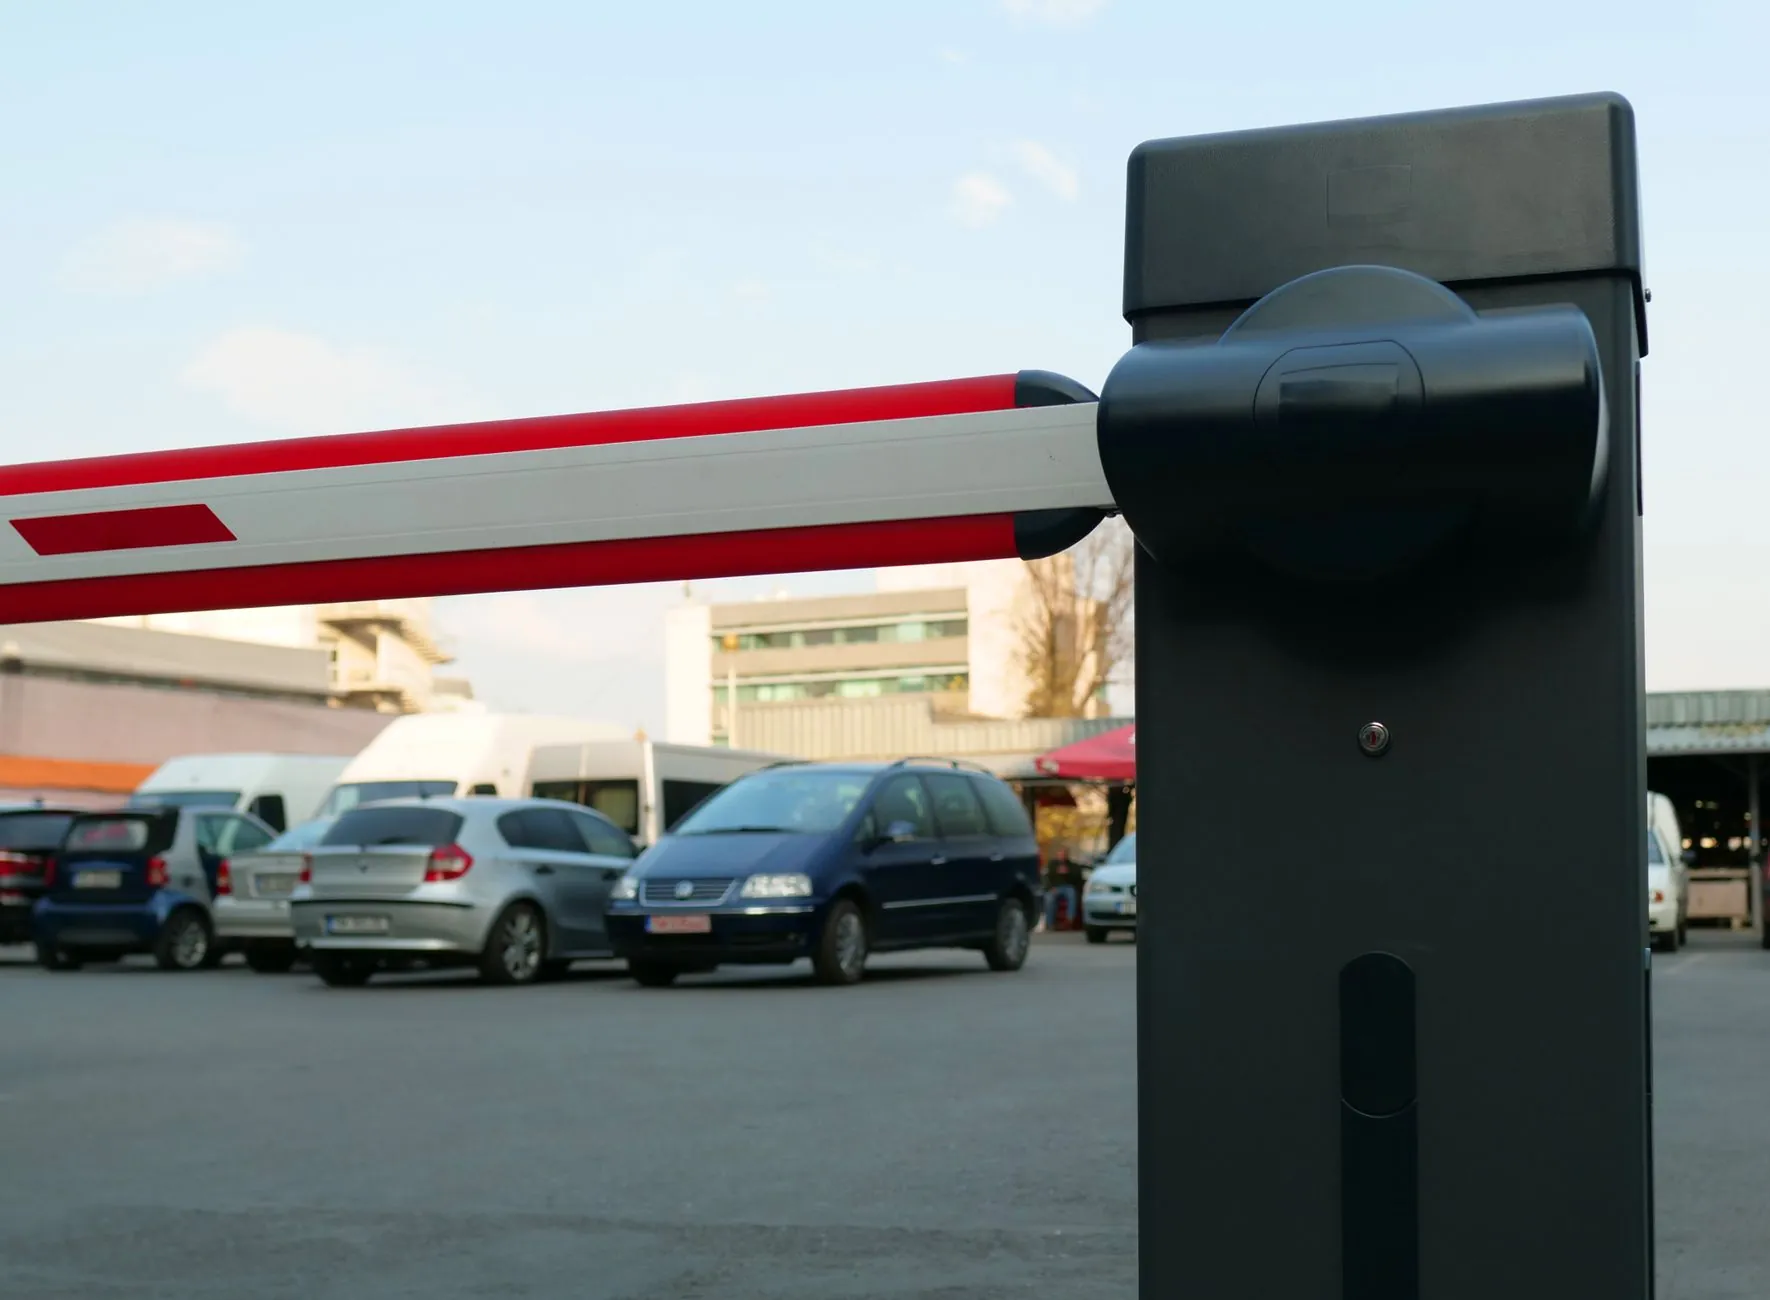
道闸一体机将道闸机芯、控制器、识别相机集成在同一立柱上,优点是布线少、调试快、占地小,适合空间紧凑的地面停车场。分体方案则把相机和道闸分开安装,灵活性更高,适合宽通道、异形出入口或需要多角度识别的场景。选择时重点看两个指标:车牌识别相机的识别率(优质产品在正常光照下可达99%以上)和道闸的起落寿命(一般标称300万次以上)。
对于日均车流量超过800辆次的通道,建议优先考虑一体机方案,减少故障节点。同时确保收费显示屏与识别系统实时通讯,避免显示延迟导致车主误解。如果现场已有旧道闸,不必整体更换,可单独升级识别相机和控制模块,但务必重新校准地感线圈与落杆逻辑的配合。