道闸一体机与出入口控制机联动设计的常见问题及优化建议
在智慧停车与出入口管控项目中,车牌识别相机、道闸一体机与出入口控制机之间的联动稳定性,直接决定了车主的通行体验。不少集成商反馈:设备单测都正常,一到现场就出现"识别了不开闸""闸开了不落杆"甚至"跟车闯关"等问题。这背后往往不是单一硬件故障,而是联动逻辑设计存在盲区。
常见联动故障的根源在哪?
从现场调试数据看,约六成异常集中在三个环节:一是地感线圈与车牌识别相机的触发时序冲突,二是收费显示屏的状态回传延迟,三是道闸一体机的落杆指令缺少防砸校验。举个例子,当相机识别到车牌后立即向控制机发送开闸信号,但地感线圈尚未检测到车辆压线,控制机若未做逻辑互锁,就可能出现"无车开闸"的误动作。
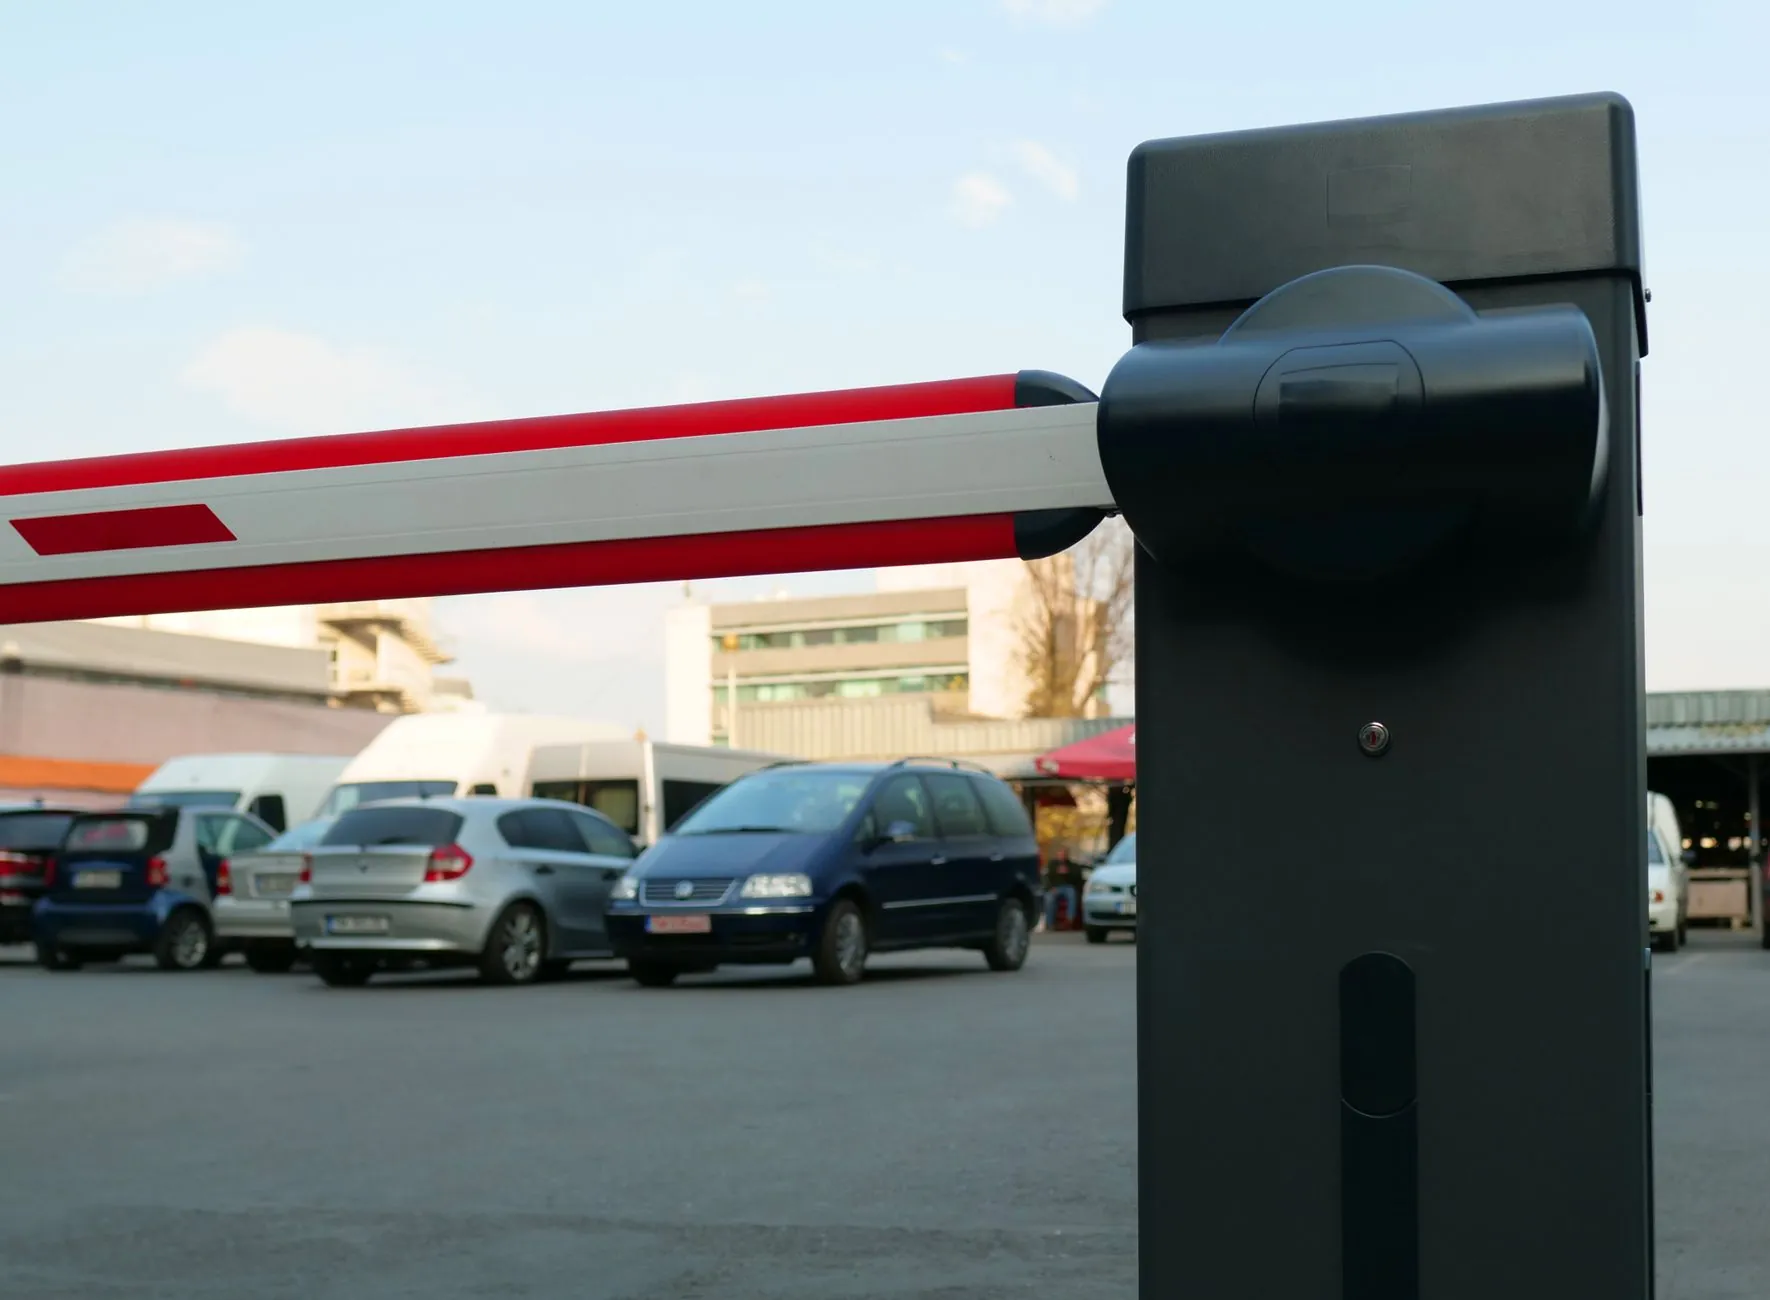
核心技术:触发逻辑与状态反馈
成熟的联动设计应采用"三重校验"机制:地感线圈负责车辆存在检测,车牌识别相机完成身份判定,出入口控制机则作为决策中枢,综合两者状态后再驱动道闸一体机动作。同时,收费显示屏的显示内容需与控制机保持毫秒级同步,避免车主看到"欢迎光临"却迟迟不见抬杆的尴尬。
值得关注的是,部分厂商开始将地感线圈的模拟信号直接接入相机IO口,由相机完成初步逻辑判断后再上传控制机。这种分布式架构能缩短响应链路,但对相机的IO响应速度提出了更高要求。
优化建议与落地方法
针对上述问题,建议从三个层面入手:
- 时序配置:将地感线圈触发延时设为200-300ms,确保相机完成识别后再向控制机发送开闸请求;
- 防砸策略:落杆指令必须同时满足"地感线圈无车"和"相机未检测到新目标"两个条件;
- 状态闭环:收费显示屏的显示内容应由控制机直接驱动,而非依赖相机透传,减少中间环节。
另外,道闸一体机的变频控制参数也需与地感线圈灵敏度匹配。闸杆运行速度过快时,地感线圈的响应余量不足,容易在落杆瞬间误判有车。
随着车牌识别相机算力提升和出入口控制机边缘计算能力的增强,未来联动设计将趋向"去中心化"——相机直接输出开闸决策,道闸一体机内置防砸雷达与地感双重校验,收费显示屏则通过物联网协议实时订阅状态。这种架构能进一步压缩故障排查路径,也让现场调试从"改线"转向"改参数"。
擎翌(上海)智能科技有限公司在多个商业综合体项目中,已采用相机与控制机双通道冗余联动方案,将平均通行时间控制在2.8秒以内,异常联动率降至0.3%以下。对于追求高可靠性的出入口场景,这套设计思路值得参考。