车牌识别相机与地感线圈技术融合在上海智能停车场的应用分析
上海中心城区停车场日均周转率已超过3次,高峰期单车入场耗时每增加10秒,出口拥堵概率就上升约18%。在这样的压力下,单一识别技术很难独立支撑高效通行。车牌识别相机与地感线圈的融合方案,正是在这一背景下成为出入口控制领域的主流选择。
为什么需要"视觉+感应"双重校验
纯视频识别的短板在雨天、逆光、车牌污损等场景中暴露明显。上海梅雨季湿度长期高于80%,镜头起雾导致的识别率下降可达15%-20%。而地感线圈作为成熟的电磁感应技术,不受光照和天气影响,能稳定检测车辆金属体的存在与通过。
两者融合的核心逻辑是:地感线圈负责"什么时候有车",车牌识别相机负责"这是什么车"。时序上的配合消除了视频方案中常见的误触发和跟车误判问题。
融合方案的关键工艺细节
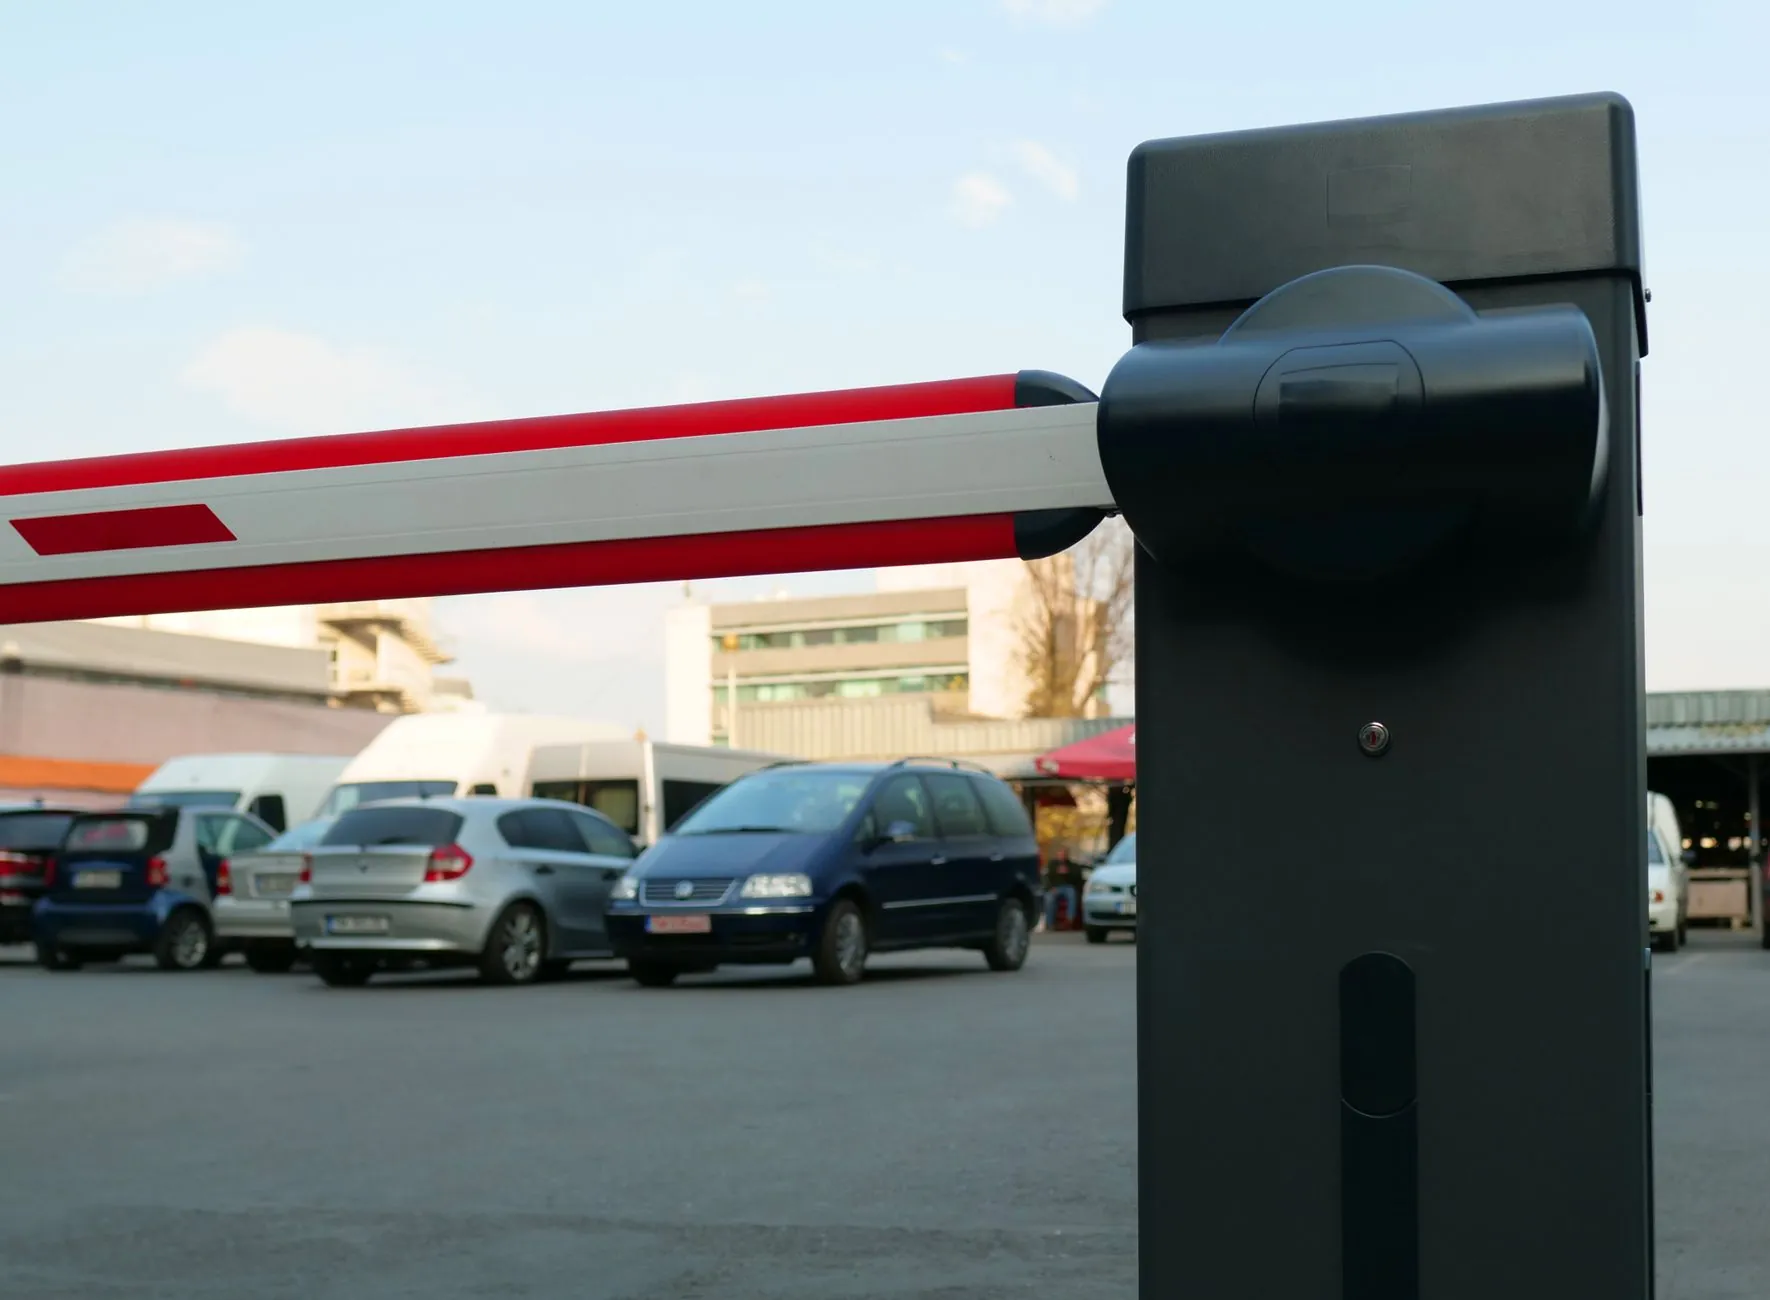
实际部署中,线圈的埋设位置与相机的触发逻辑需要精确匹配。通常线圈前沿距道闸杆约1.5-2米,相机在车辆压线前0.3秒完成预抓拍,这样道闸一体机可以在车辆到达杆前完成抬杆动作,实现不停车通行。
- 防砸检测:落杆过程中线圈持续检测车辆存在,避免砸车事故
- 跟车分离:通过线圈信号的时间差判断是否为独立车辆,防止一车一杆被尾随
- 触发补光:线圈信号触发相机补光灯同步工作,降低夜间曝光不足导致的识别失败
系统协同中的设备角色分工
一套完整的出入口系统并非只有相机和线圈。出入口控制机承担逻辑判断与道闸控制,收费显示屏则实时反馈入场时间、计费金额和余位信息。融合方案要求这些设备在通信协议层面保持毫秒级同步——相机识别结果通过RS485或TCP推送给控制机,控制机再联动显示屏更新数据。
以上海某商业综合体改造项目为例,引入地感线圈辅助校验后,车牌识别率从单视频方案的94.2%提升至99.1%,出口平均通行时间缩短约6秒/车。对于日均车流2000辆以上的停车场,这意味着每天可减少超过3小时的累计排队时间。
落地部署的几点实操建议
- 线圈匝数建议控制在4-6匝,电感量在100-300μH之间,过高会导致检测灵敏度异常
- 相机安装高度以1.2-1.5米为宜,俯仰角不超过15°,确保车牌在画面中的像素宽度≥100px
- 定期检查线圈馈线是否受路面沉降影响,接头处防水处理是故障高发点
- 收费显示屏的刷新延迟应控制在500ms以内,避免车主看到的信息与实际计费不同步
随着上海推进智慧停车场全覆盖,纯视觉方案与融合方案的差距会在实际运营数据中越来越明显。车牌识别相机提供信息维度,地感线圈提供可靠性兜底,道闸一体机和控制机完成执行闭环——这套组合在当前技术条件下仍是性价比与稳定性兼顾的最优解。擎翌智能在出入口控制领域持续深耕,为上海及长三角地区停车场提供从设备选型到系统集成的完整技术支持。