智能停车设备技术解析:车牌识别相机与道闸一体机协同工作原理
每天早晚高峰,商业综合体或写字楼出入口的通行效率,很大程度上取决于一套看不见的协同机制。当车辆驶近,车牌识别相机完成抓拍与号码提取,道闸一体机在几百毫秒内抬杆放行——这背后并非单一设备在工作,而是一套由感知、决策、执行三层构成的闭环系统。擎翌(上海)智能科技有限公司在多个出入口项目中积累的经验表明,理解这套协同逻辑,是优化车场通行效率的起点。
从触发到抬杆:一次完整通行的技术链路
车辆进入识别区域时,最先响应的是地感线圈。埋设在车道下方的环形线圈通过电磁感应检测金属车体,向出入口控制机发送触发信号。这一步看似简单,却决定了相机何时唤醒、补光灯何时点亮。目前主流方案采用线圈触发与视频触发互为冗余,避免因车速过快或跟车过近导致漏拍。
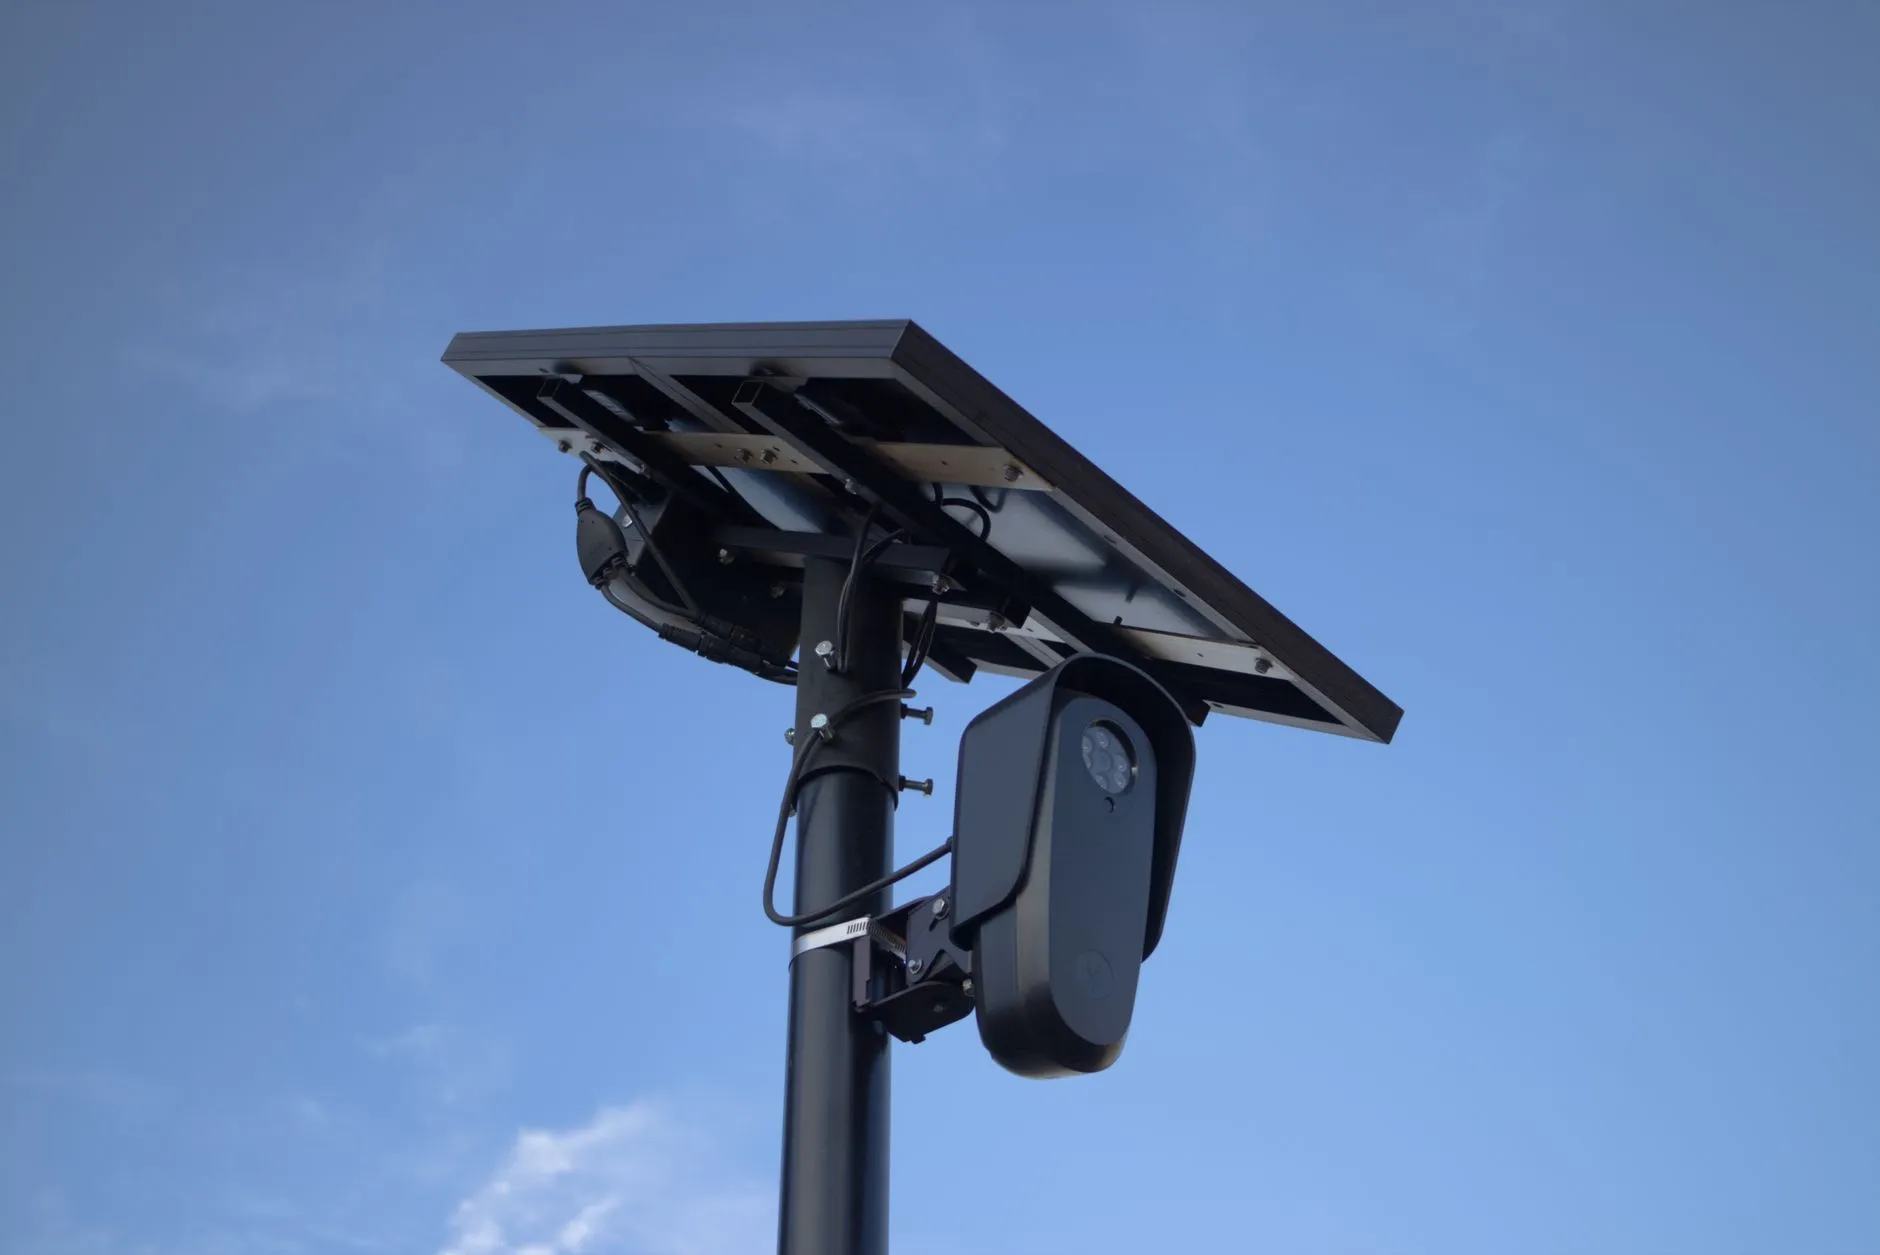
相机被触发后,在约30ms内完成快门曝光与图像预处理。核心算法先定位车牌区域,再进行字符分割与OCR识别。国内车牌字符识别率在理想光照下可达99%以上,但真正考验设备的是逆光、雨雾和污损车牌场景。此时相机会自动调整曝光策略,配合偏振镜或宽动态传感器压制眩光。
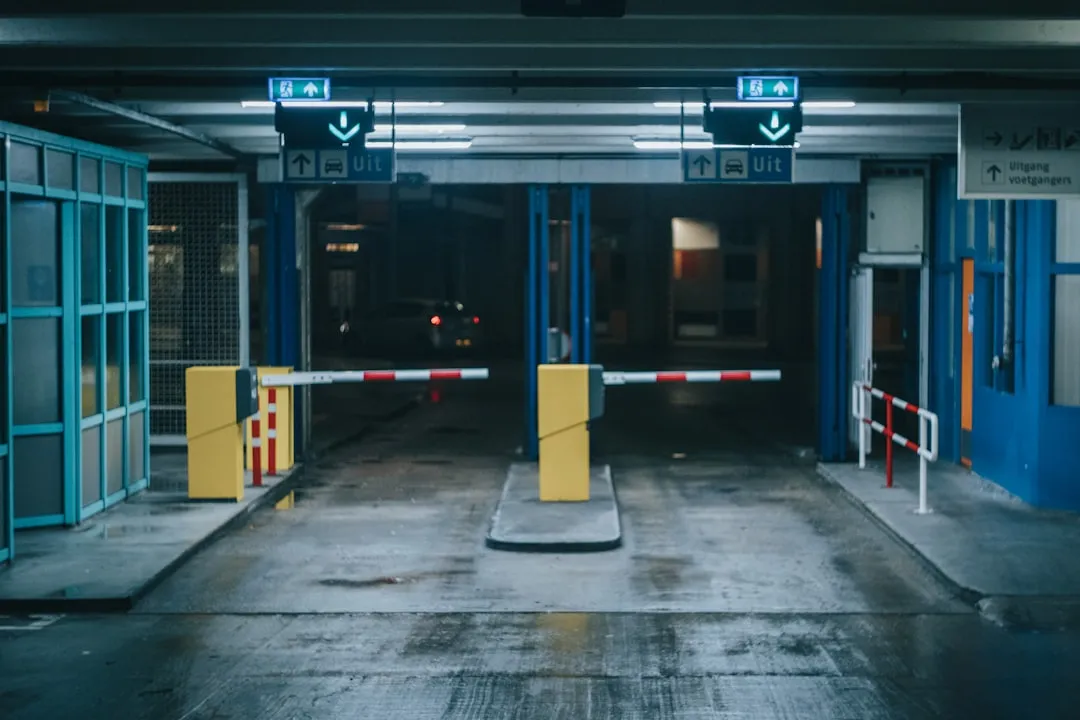
识别结果通过RS485或TCP/IP协议上传至出入口控制机,控制机比对白名单或计费规则后,向道闸一体机下发开闸指令。道闸控制器驱动电机转动,通常直杆道闸的抬杆时间在0.9秒至3秒之间,取决于杆长与电机功率。与此同时,收费显示屏同步刷新入场时间、剩余车位或缴费金额,形成完整的视觉反馈。
协同工作的三个关键细节
很多项目在调试阶段表现良好,上线后却频繁出现识别失败或误抬杆,问题往往出在细节参数上。
- 相机与线圈的距离标定:相机抓拍点应位于线圈前方约1.5至2米处,确保车辆完整进入画面时触发,避免只拍到车头或车尾。
- 道闸落杆延时设置:地感线圈需在车辆完全驶离后消失信号,控制机据此判断落杆时机。延时过短会导致砸车,过长则影响下一辆车通行。
- 收费显示屏的刷新逻辑:显示屏数据应与控制机数据库实时同步,而非依赖相机本地缓存,否则月租车与临时车混行时容易出现金额显示错误。
常见问题与排查思路
夜间识别率骤降是高频反馈之一。除了补光灯角度,还需检查相机是否开启了强光抑制模式,以及地感线圈是否因路面切割过深导致灵敏度下降。另一个典型问题是跟车逃费:前车通过后道闸尚未落杆,后车紧贴驶入。解决方案是在道闸后方增设第二组线圈,或启用车牌识别相机的视频流跟车检测算法,将跟车距离阈值纳入判断。
对于道闸一体机而言,电机减速机的磨损是长期运行后的主要故障源。建议每季度检查一次闸杆平衡弹簧的张力,避免电机长期过载。若收费显示屏出现花屏或通讯中断,优先排查控制机到显示屏的通讯线缆是否与强电线路同槽敷设,电磁干扰往往是元凶。
整套系统的价值不在于单台设备的参数高低,而在于触发时序、通讯协议与机械响应的匹配精度。擎翌在项目交付中通常建议预留至少两轮现场标定,第一轮校准相机与线圈,第二轮验证道闸与显示屏的联动延迟。把协同逻辑吃透,出入口的通行体验才会有质的提升。