车牌识别相机与道闸一体机联动方案在智慧停车场中的应用解析
国内智慧停车场改造已推进多年,但不少项目在验收后仍暴露出识别率波动大、跟车逃费、道闸误砸车等问题。核心症结往往不在单一设备,而在于车牌识别相机与道闸一体机之间缺乏稳定的联动逻辑。一套设计合理的联动方案,能把通行效率与防逃费能力同时提升一个台阶。
一、联动方案的技术底座:三个关键环节
联动不是简单的"相机识别→开闸"信号传递,而是一条完整的触发链。典型的出入口控制机内部,需要协调三组信号源:
- 车牌识别相机:负责抓拍与字符识别,输出车牌号、置信度、车辆特征图;
- 地感线圈:埋设于车道下方,提供车辆到位/离场的存在性检测,是防砸与防跟车的第一道物理防线;
- 道闸一体机:集成机芯、控制器与收费显示屏,接收开闸指令并回传闸杆状态。
三者通过RS485或网络接口与出入口控制机通信,控制机作为决策中枢,判断"识别成功+地感触发+无逃费记录"后才下发开闸命令。跳过地感校验、仅靠视频触发的方案,在逆光或雨雪天极易误判。
二、常见联动故障与成因分析
现场调试中,以下几类问题出现频率最高:
- 跟车逃费:前车通过后闸杆未及时落杆,后车紧贴通过。根源在于地感线圈离闸杆距离过近,落杆延时参数设置不当。
- 识别率虚高:厂商标称99%的识别率,实际场景因车牌污损、安装角度偏差(建议俯仰角≤15°)而大幅下降。
- 砸车风险:地感线圈灵敏度不足或接线松动,车辆未完全离场时闸杆下落。
这些问题说明,联动方案的可靠性取决于参数标定与设备选型的匹配度,而非堆砌高配硬件。
三、可落地的实践建议
针对上述痛点,工程实施中可参考以下做法:
- 地感线圈与闸杆间距控制在1.5~2米,并设置独立的防砸线圈,与触发线圈分离;
- 车牌识别相机补光灯与收费显示屏亮度联动,避免夜间屏幕反光干扰成像;
- 出入口控制机预留脱机白名单,网络中断时仍可凭本地库放行,保障通行不中断;
- 道闸一体机选用带缓起缓停功能的机芯,降低砸车冲击与机械磨损。
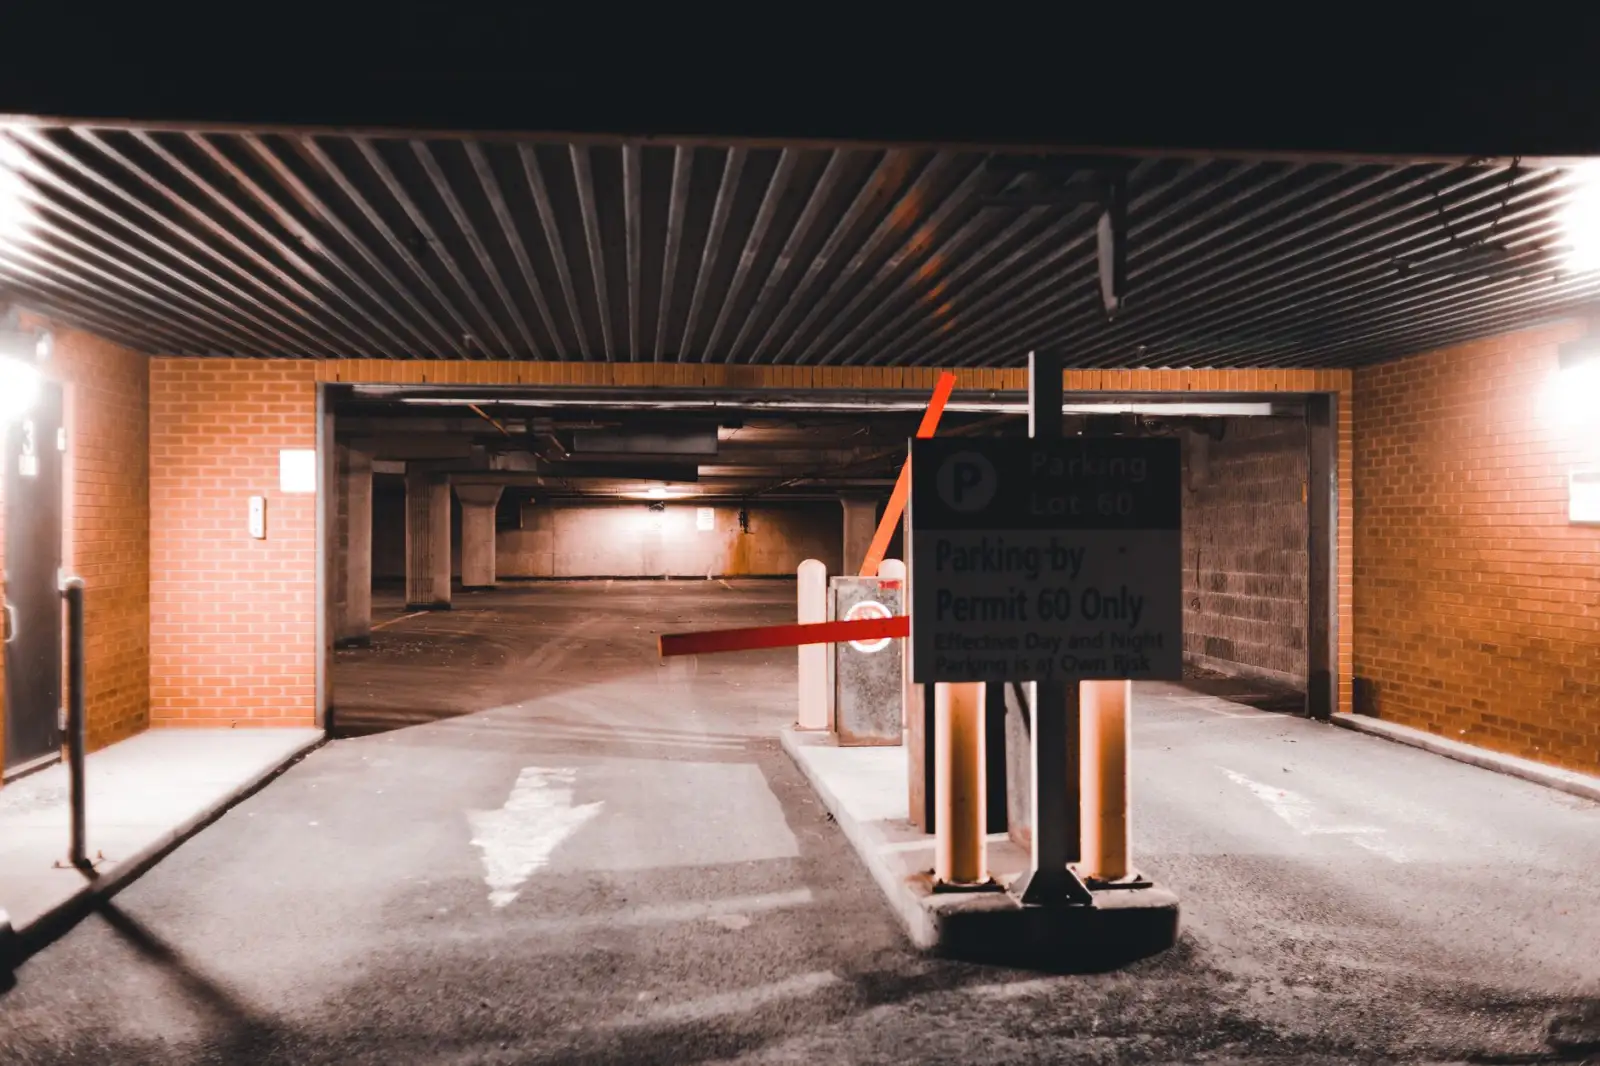
从趋势看,联动方案正从"设备间信号联动"向"边缘计算+云平台协同"演进,识别结果与收费策略可在边缘侧完成闭环,减少对中心服务器的依赖。对集成商而言,把地感线圈的物理校验做扎实、把车牌识别相机与道闸一体机的时序参数调到位,仍是当下性价比最高的优化路径。擎翌(上海)智能科技有限公司在出入口控制机与收费显示屏的联动集成上持续投入,为不同规模停车场提供可复制的落地方案。