车牌识别相机与道闸一体机联动方案在停车场系统中的应用解析
很多停车场项目在验收阶段才发现一个尴尬的问题:车牌识别相机识别率标称99%,现场实测却频繁需要人工干预。追问下去,往往不是相机本身的问题,而是它与道闸一体机、地感线圈之间的联动逻辑没调通。设备各自为战,系统整体表现自然打折扣。
这类问题的根源在于,停车场出入口是一个多设备协同场景,而非单点设备的性能比拼。车牌识别相机负责感知,道闸一体机负责执行,地感线圈负责状态校验,出入口控制机负责业务逻辑,收费显示屏负责人机交互——任一环节时序错位,都会放大为通行体验的断点。
联动方案的三个技术关键点
从工程实践看,一套稳定的联动方案需要处理好以下环节:
- 触发时序:地感线圈检测到车辆到位后触发相机抓拍,相机输出识别结果至控制机,控制机判断放行条件后向道闸发送开闸指令。整个链路的目标延迟应控制在300ms以内,否则驾驶员会感知到明显等待。
- 防砸逻辑:道闸落杆前必须确认地感线圈无车辆覆盖信号,同时相机视频流中车辆目标已离开检测区域。单纯依赖线圈容易在跟车场景下误判。
- 异常兜底:识别失败时,控制机应自动切换至人工确认模式,收费显示屏同步显示异常提示,避免车辆长时间滞留道口。
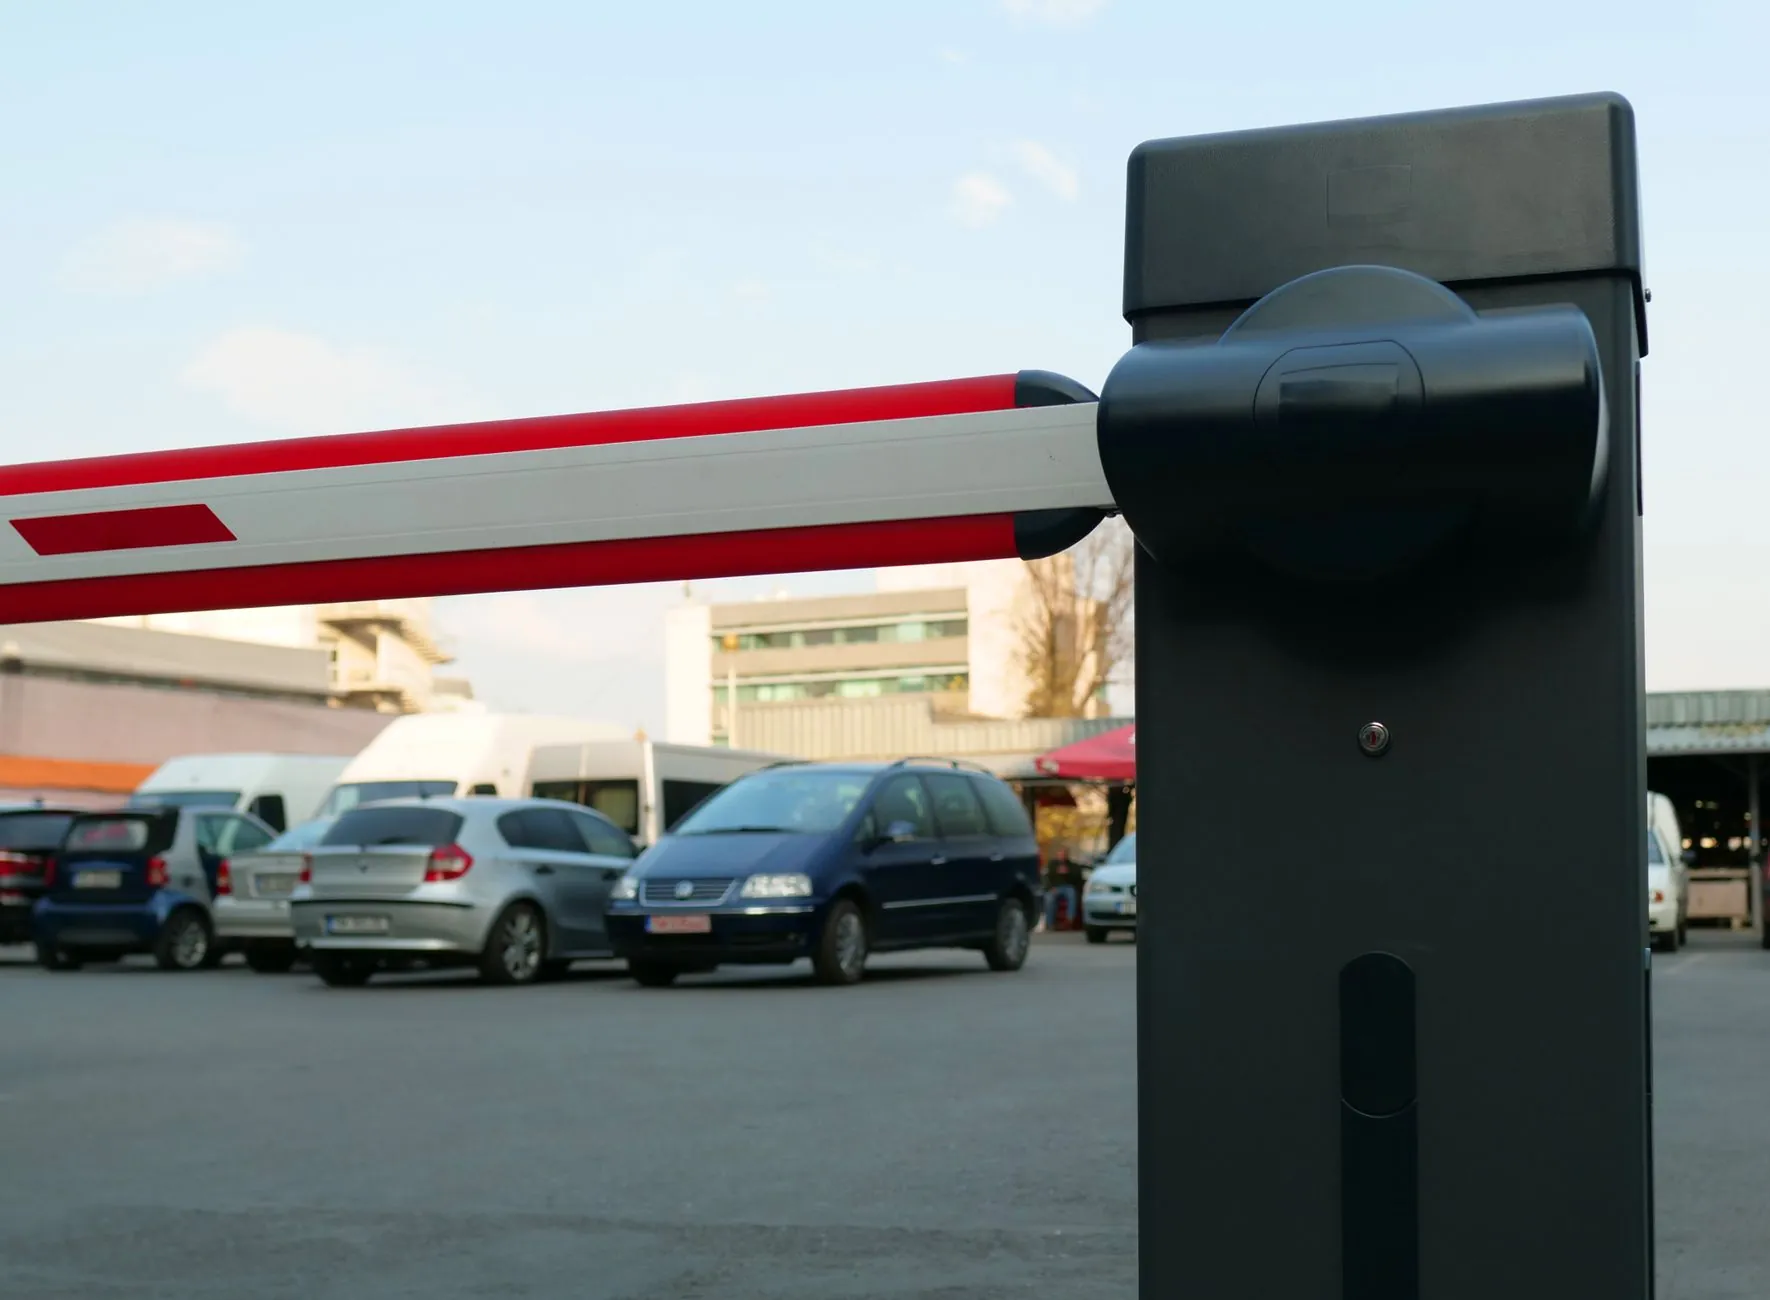
一体机与分体方案的适用边界
道闸一体机将相机、补光、道闸集成在同一立柱上,优势在于安装调试简单、占地小,适合车道宽度标准、环境光相对稳定的地下车库入口。但在大角度来车、强逆光或宽车道的场景下,分体式方案——相机独立架设、灵活调整俯仰角与焦距——往往能获得更稳定的识别效果。选型时不宜一刀切,而应结合现场车道几何条件判断。
另一个容易被忽视的细节是收费显示屏的响应逻辑。显示屏刷新延迟超过500ms,车主看到的金额与语音播报不同步,会直接引发争议。建议在控制机侧对显示指令做优先级队列管理,确保扣费结果先于道闸动作呈现。
落地建议
对于正在规划或改造停车场系统的项目方,建议在招标阶段明确要求供应商提供联动时序图与异常处理流程图,而非仅罗列设备参数。调试阶段应针对跟车、逆行、无牌车、折返等至少6种边缘场景做实测验证。擎翌(上海)智能科技有限公司在多个出入口项目中积累的联动调试经验表明,前期多花半天做场景测试,后期运维工单量可下降约四成。