车牌识别相机与道闸一体机联动原理及停车场入口自动放行流程解析
每天早晚高峰,商场或写字楼停车场入口排起长队,十有八九不是车太多,而是识别和放行环节没打通。一套成熟的入口系统,核心在于让车牌识别相机、道闸一体机、地感线圈和出入口控制机形成闭环,而不是各自为战。本文从联动逻辑出发,拆解自动放行的完整流程。
一、联动的底层逻辑:谁在指挥谁
入口系统的联动本质是一条触发链:车辆进入视频区域,车牌识别相机完成抓拍与字符识别,将车牌号、入场时间、置信度等结构化数据上传至出入口控制机(或云端平台);控制机比对白名单或计费规则后,向道闸一体机下发开闸指令,同时驱动收费显示屏显示入场信息。整个过程通常在300~800毫秒内完成,其中识别环节占大头。
值得注意的细节是,相机与道闸之间的通信多采用RS485或TCP/IP协议,部分项目会走继电器干接点直连,响应更快但扩展性弱。工程选型时,建议优先走网络协议,便于后期接入平台统一管理。
二、地感线圈:被低估的“守门人”
很多现场识别率不低却频繁砸车或误放行,问题往往出在地感线圈的布设上。线圈承担两个关键职责:一是作为相机抓拍的触发信号,避免视频流持续识别带来的算力浪费;二是作为防砸检测,在车辆未完全通过时锁定道闸落杆。
- 触发线圈:埋于抓拍区前端,车辆压线即触发相机抓拍;
- 防砸线圈:位于道闸杆正下方,检测到车辆存在时禁止落杆;
- 线圈与相机触发延时应控制在50ms以内,否则易出现抓拍位置偏移。
实践中,线圈切槽深度建议5~8cm,匝数按3~4匝绕制,馈线双绞后接入车检器,能有效抑制邻近车道串扰。
三、自动放行的完整流程与异常兜底
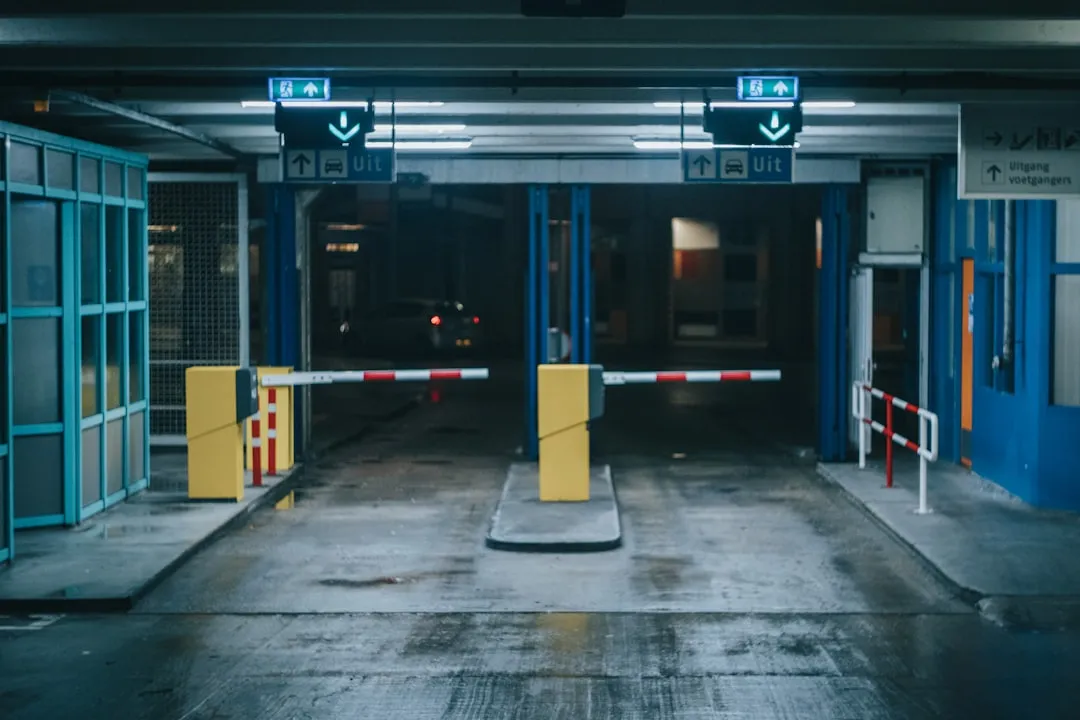
标准流程可拆为六步:车辆驶入→地感触发→相机抓拍识别→控制机校验→收费显示屏提示→道闸抬杆放行。看似线性,实际每个环节都需设计异常分支。例如识别置信度低于阈值时,控制机应触发二次抓拍或转人工确认;月租车与临时车走不同校验路径,避免临时车误判为固定车。
一个常被忽略的点是道闸一体机的抬杆速度与车流匹配。直杆道闸抬杆时间通常为0.9~1.5秒,车流量大的入口建议选0.9秒级快速道闸,配合提前触发逻辑,可把单车通行时间压缩到2秒以内。
实践建议:调试阶段务必用实车做多轮压线测试,重点验证夜间补光下的识别率、雨雪天气的线圈稳定性,以及断电后的手动放行机制是否顺畅。
随着边缘计算能力下沉,车牌识别相机正从“采集端”向“决策端”演进,部分场景已能把识别与开闸判断在相机本地完成,进一步降低对控制机的依赖。对集成商而言,理解这套联动逻辑,比单纯堆参数更能解决现场的真实痛点。