车牌识别相机与地感线圈协同工作原理及触发识别准确率优化方向
在停车场出入口场景中,车牌识别相机与地感线圈的配合看似简单,实际却直接决定了车辆通行效率和识别成功率。不少项目在验收阶段发现,相机硬件参数不低,但现场识别率就是上不去,问题往往出在触发逻辑与线圈标定的协同上。
为什么需要双触发机制
纯视频触发的车牌识别相机依赖画面变化判断车辆进入,在逆光、夜间补光不足或雨雪天气下容易漏触发或误触发。地感线圈作为物理检测手段,通过电磁感应判断金属车体的接近与离开,不受光照条件影响。两者结合形成"线圈唤醒+视频识别"的互补架构,是当前出入口控制机的主流方案。
实际部署中,线圈埋设位置与前段相机焦距的匹配常被忽视。线圈前沿距相机抓拍线通常控制在3~5米,给车牌识别相机预留足够的聚焦和曝光调节时间。这个距离过短,相机来不及完成自适应曝光;过长则相邻车辆容易跟车误判。
协同工作的技术细节
典型工作流程如下:
- 车辆驶入地感线圈感应区域,线圈振荡频率变化,检测器输出开关量信号至出入口控制机;
- 控制机向车牌识别相机发送触发指令,相机从休眠或低帧率状态切换至抓拍模式;
- 相机完成车牌定位、字符分割与识别,结果回传控制机;
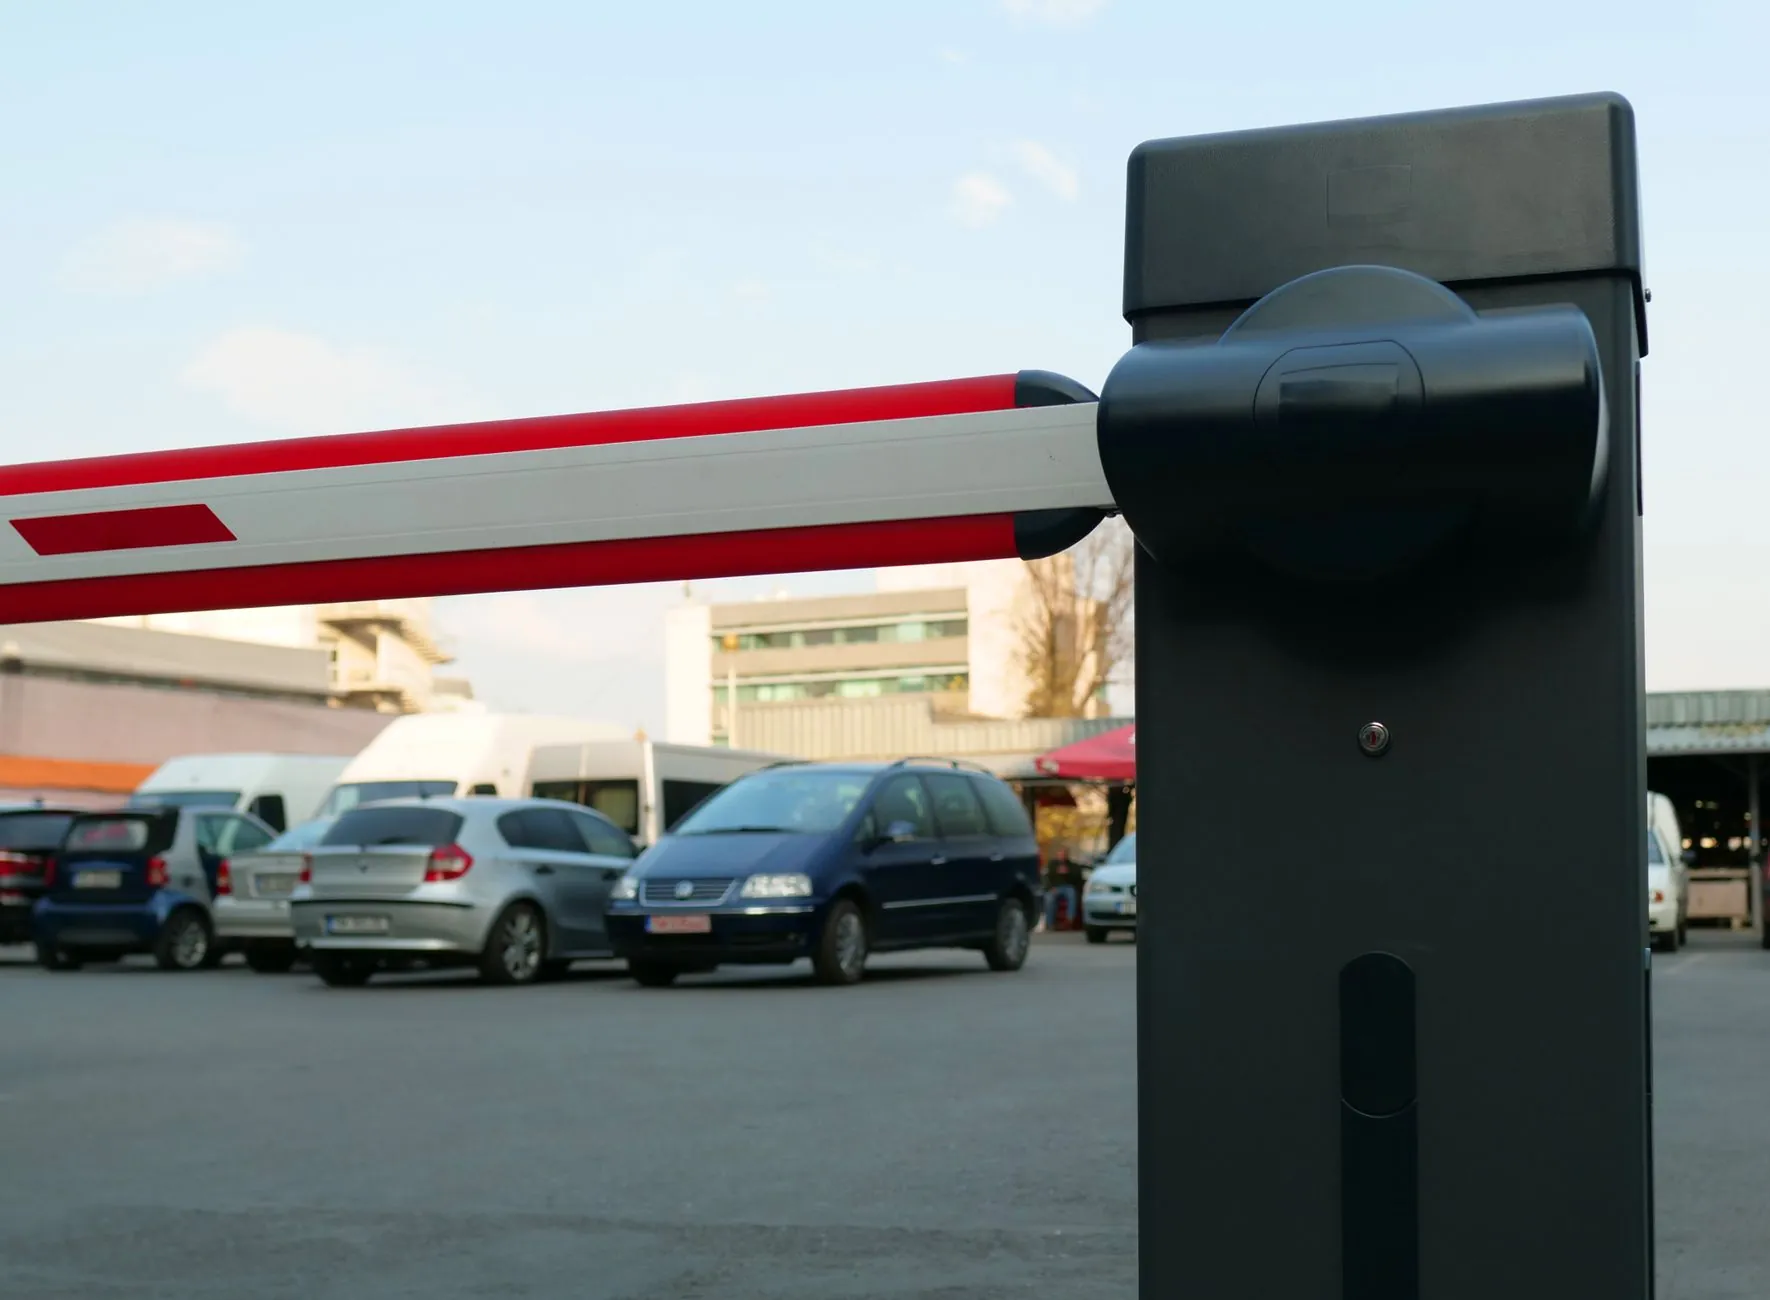
- 控制机校验放行权限后驱动道闸一体机抬杆,同时将费用信息推送至收费显示屏。
这个链条中,线圈检测器的响应延迟和相机唤醒至首帧可用的时间是两个关键指标。优质检测器响应时间可控制在10ms以内,而部分相机冷启动唤醒需要200ms以上,在车流密集时段这直接表现为跟车识别率下降。
触发识别准确率的优化方向
从工程实践看,优化空间集中在三个层面。硬件选型上,优先选择支持硬件触发接口且唤醒时间小于100ms的车牌识别相机,道闸一体机则应具备缓起缓停功能,避免抬杆抖动干扰后车触发。线圈施工环节,线圈匝数、馈线长度和检测器灵敏度需按现场电磁环境调校,沥青路面与混凝土路面的埋设深度也有差异。
算法层面,部分厂商已引入线圈触发与视频帧差的双重校验,只有当两种信号在时间窗口内同时满足条件才执行抓拍,可显著降低相邻车道串扰导致的误识别。收费显示屏的联动逻辑同样值得关注——费用显示与抬杆指令的时序若不同步,驾驶员容易在显示屏刷新前起步,造成二次触发。
随着视频结构化技术的发展,地感线圈的角色正从"唯一触发器"向"校验冗余"演变。但在可预见的时期内,线圈+相机的组合仍是出入口控制机性价比最高的触发方案,关键在于把协同时序和现场标定做扎实。