车牌识别相机与道闸一体机联动方案在停车场系统中的应用分析
早晚高峰时段,停车场出入口的通行效率直接影响车主体验。一套稳定的车牌识别相机与道闸一体机联动方案,背后涉及触发机制、识别算法、控制逻辑等多个环节的精密配合。擎翌(上海)智能科技有限公司在多个停车场系统落地项目中积累了一些工程经验,这里围绕联动方案的关键技术点展开分析。
触发环节:地感线圈与视频流的协同判断
车辆到达出入口时,触发信号的可靠性决定了后续识别流程能否顺利启动。目前主流的触发方式有两种:地感线圈触发和视频虚拟线圈触发。地感线圈的优势在于抗环境干扰能力强,雨雪天气或夜间补光不足时仍能稳定输出信号,但施工需破路埋线,后期维护成本较高。视频触发则依托车牌识别相机的实时画面分析,部署灵活,但对算法在不同光照条件下的鲁棒性要求更高。
实际项目中,较为稳妥的做法是采用地感线圈与视频触发互为备份的策略——地感线圈作为主触发源,视频虚拟线圈作为辅助判断,避免单一信号源失效导致的漏识别或误抬杆。
识别与决策:从车牌识别相机到出入口控制机的数据链路
当触发信号送达,车牌识别相机在车辆进入识别区域的瞬间完成抓拍与车牌解析。这里有几个容易被忽视的工程细节:
- 识别区域标定:相机安装角度和识别区域需根据车道宽度、来车方向精细调整,避免相邻车道车牌误入画面造成误识别。
- 脱机识别能力:网络波动时,相机端应具备本地白名单比对和脱机放行能力,减少对云端或管理平台的实时依赖。
- 数据传递时延:从相机输出识别结果到出入口控制机做出开闸决策,理想状态下应控制在300ms以内,否则车主会感知到明显的等待停顿。
出入口控制机在这里扮演“决策中枢”的角色,它需要综合车牌识别结果、车位余量、缴费状态等信息,向道闸一体机下发开闸或拦截指令。收费显示屏则同步呈现车牌号码、入场时间、应缴金额等信息,形成完整的信息闭环。
联动执行与工程实践建议
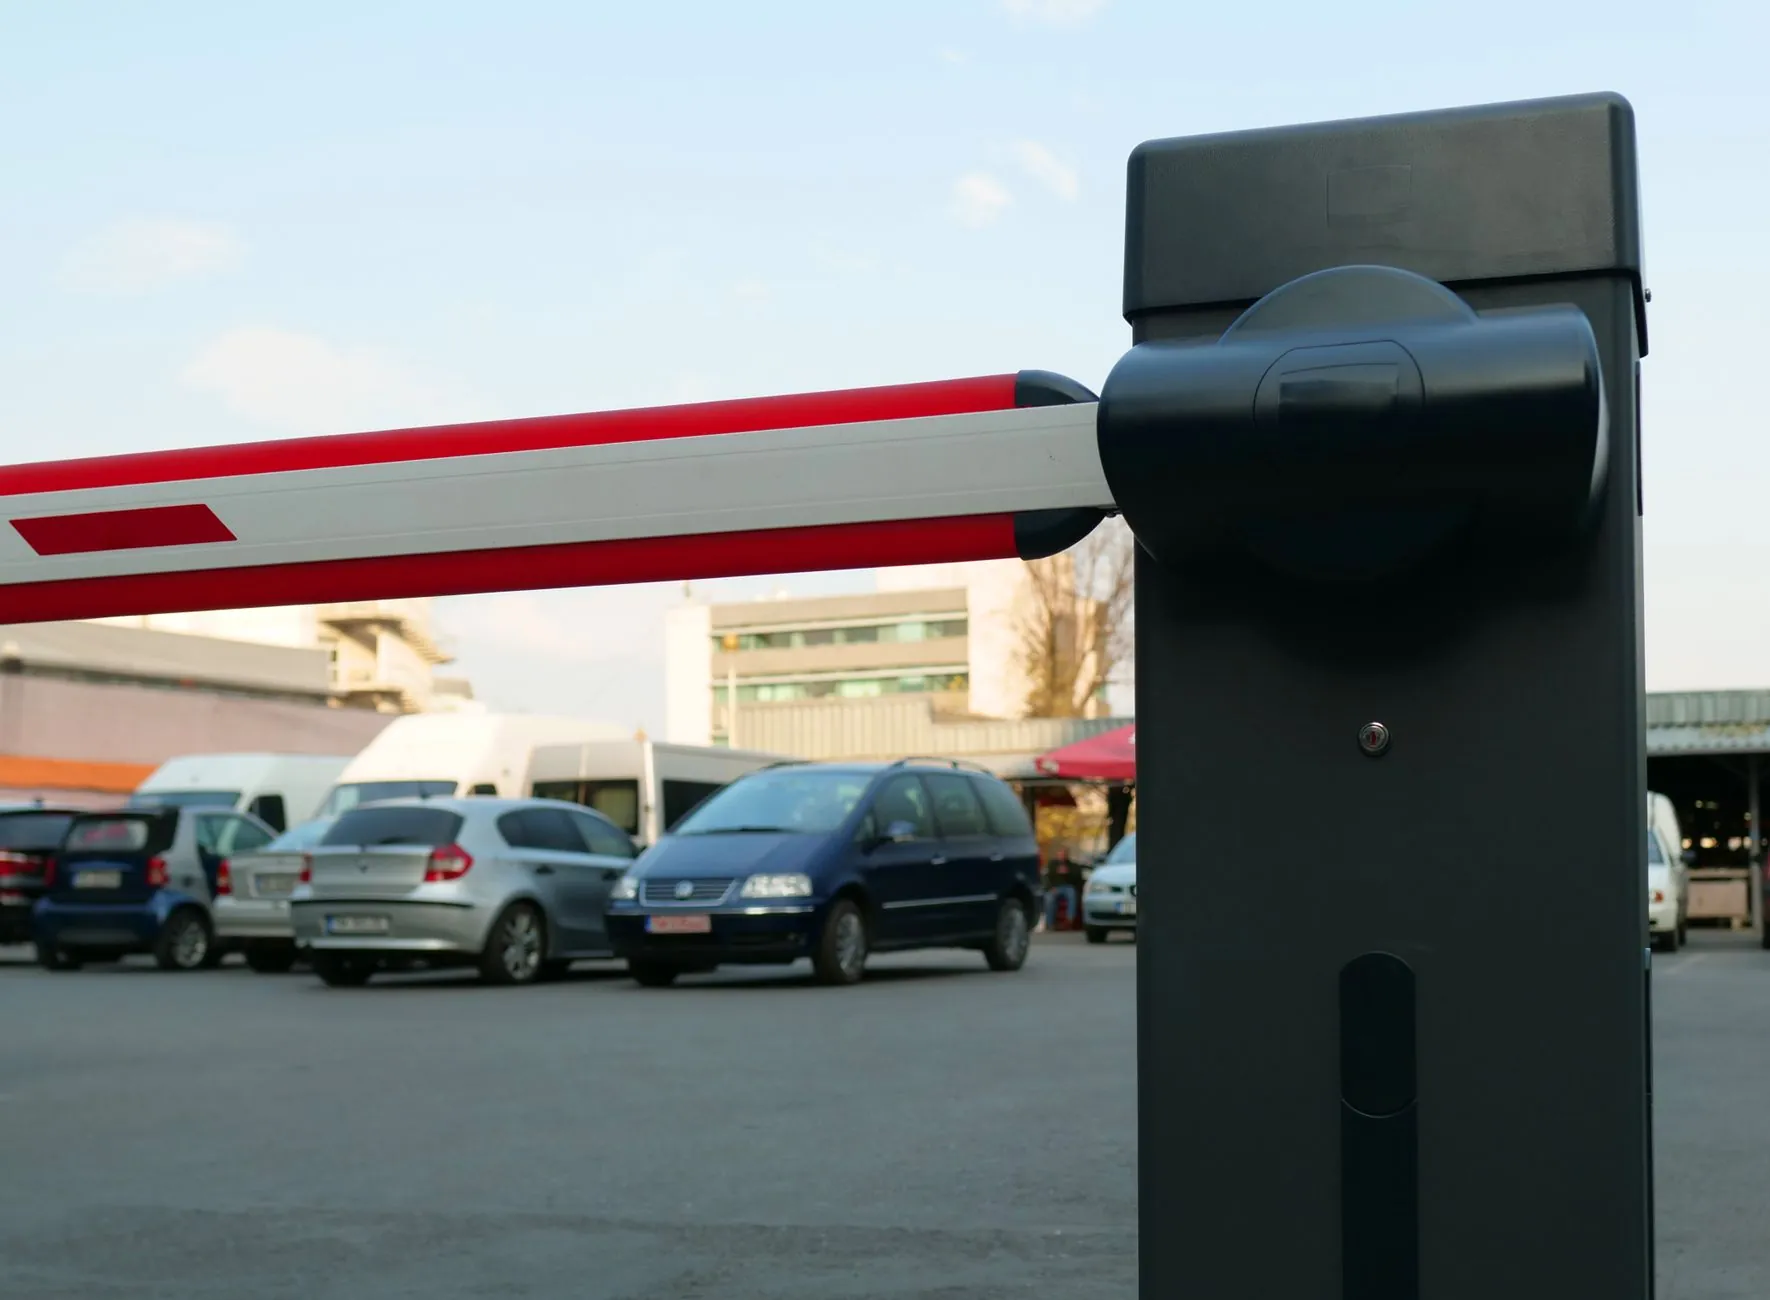
道闸一体机收到开闸指令后,起落杆速度、防砸策略、落杆延时等参数直接影响通行安全与效率。以起落杆时间为例,直杆道闸通常设定在0.9s至1.5s之间,车流量大的商业综合体可适当加快,但需同步校准地感线圈的防砸检测灵敏度,防止跟车过近时误砸。
从实践角度看,建议在方案设计阶段重点关注以下几点:
- 相机与道闸的安装间距控制在合理范围内(一般4~6米),确保识别完成时车辆尚未到达杆下,实现“不停车通行”。
- 收费显示屏的安装高度和角度需兼顾驾驶员视线,避免逆光环境下信息不可读。
- 联动逻辑中应设置异常兜底机制,如识别置信度低于阈值时自动转人工确认或扫码入场,避免入口拥堵。
随着边缘计算能力的提升,车牌识别相机正从单纯的图像采集设备向智能感知终端演进,部分场景下已能独立完成识别、比对与决策的全流程。道闸一体机也在向集成化、模块化方向迭代,将控制板、电机、防砸雷达整合为更紧凑的单元。对于停车场系统集成商而言,理解各设备间的数据流与控制逻辑,比单纯比较硬件参数更能决定项目的最终交付质量。