车牌识别相机与道闸一体机在停车场系统中的技术协同解析
很多停车场项目在验收阶段会遇到一个尴尬场景:车牌识别相机抓拍率明明达标,但车辆通行效率始终上不去,高峰期出口排队甚至超过入口。问题往往不在单一设备,而是车牌识别相机与道闸一体机之间的协同逻辑没有打通——识别结果、地感状态、闸机动作、收费显示各走各的链路,系统看似完整,实则各自为政。
行业现状:从"能识别"到"能联动"还有多远
目前停车场出入口设备的主流配置已基本完成高清化与智能化升级,车牌识别相机的识别率在标准工况下普遍可达99%以上。但行业调研数据显示,出入口实际通行瓶颈更多来自设备协同层面:识别相机输出信号与道闸控制板之间的通信延迟、地感线圈触发逻辑与视频识别的优先级冲突、收费显示屏信息刷新与放行指令的时序错位,都会造成单车通行时间增加1至3秒。看似微小,在日均千车次的商业综合体场景中,累积效应相当可观。
协同核心:三类信号的时序与优先级
车牌识别相机、地感线圈与道闸一体机的协同,本质上是视频流信号、物理触发信号与控制执行信号的时序管理问题。成熟的方案通常采用"视频预识别+地感确认"的双重校验机制:
- 视频预识别:相机在车辆进入检测区前完成车牌抓拍与比对,提前将放行指令推送至出入口控制机;
- 地感线圈确认:物理线圈作为防砸与触发兜底,确保车辆真实到位后才允许闸杆动作;
- 收费显示屏联动:在月租车、免费车场景下,显示屏与道闸指令并行刷新,避免"杆起屏未变"的信息滞后。
擎翌在多个商业综合体项目中验证过:将识别相机的预判结果与地感触发做逻辑"与"运算,而非简单的"或"关系,可将误开闸率降低至接近零,同时单车通行时间压缩到2秒以内。
实践方法:一体机架构下的工程要点
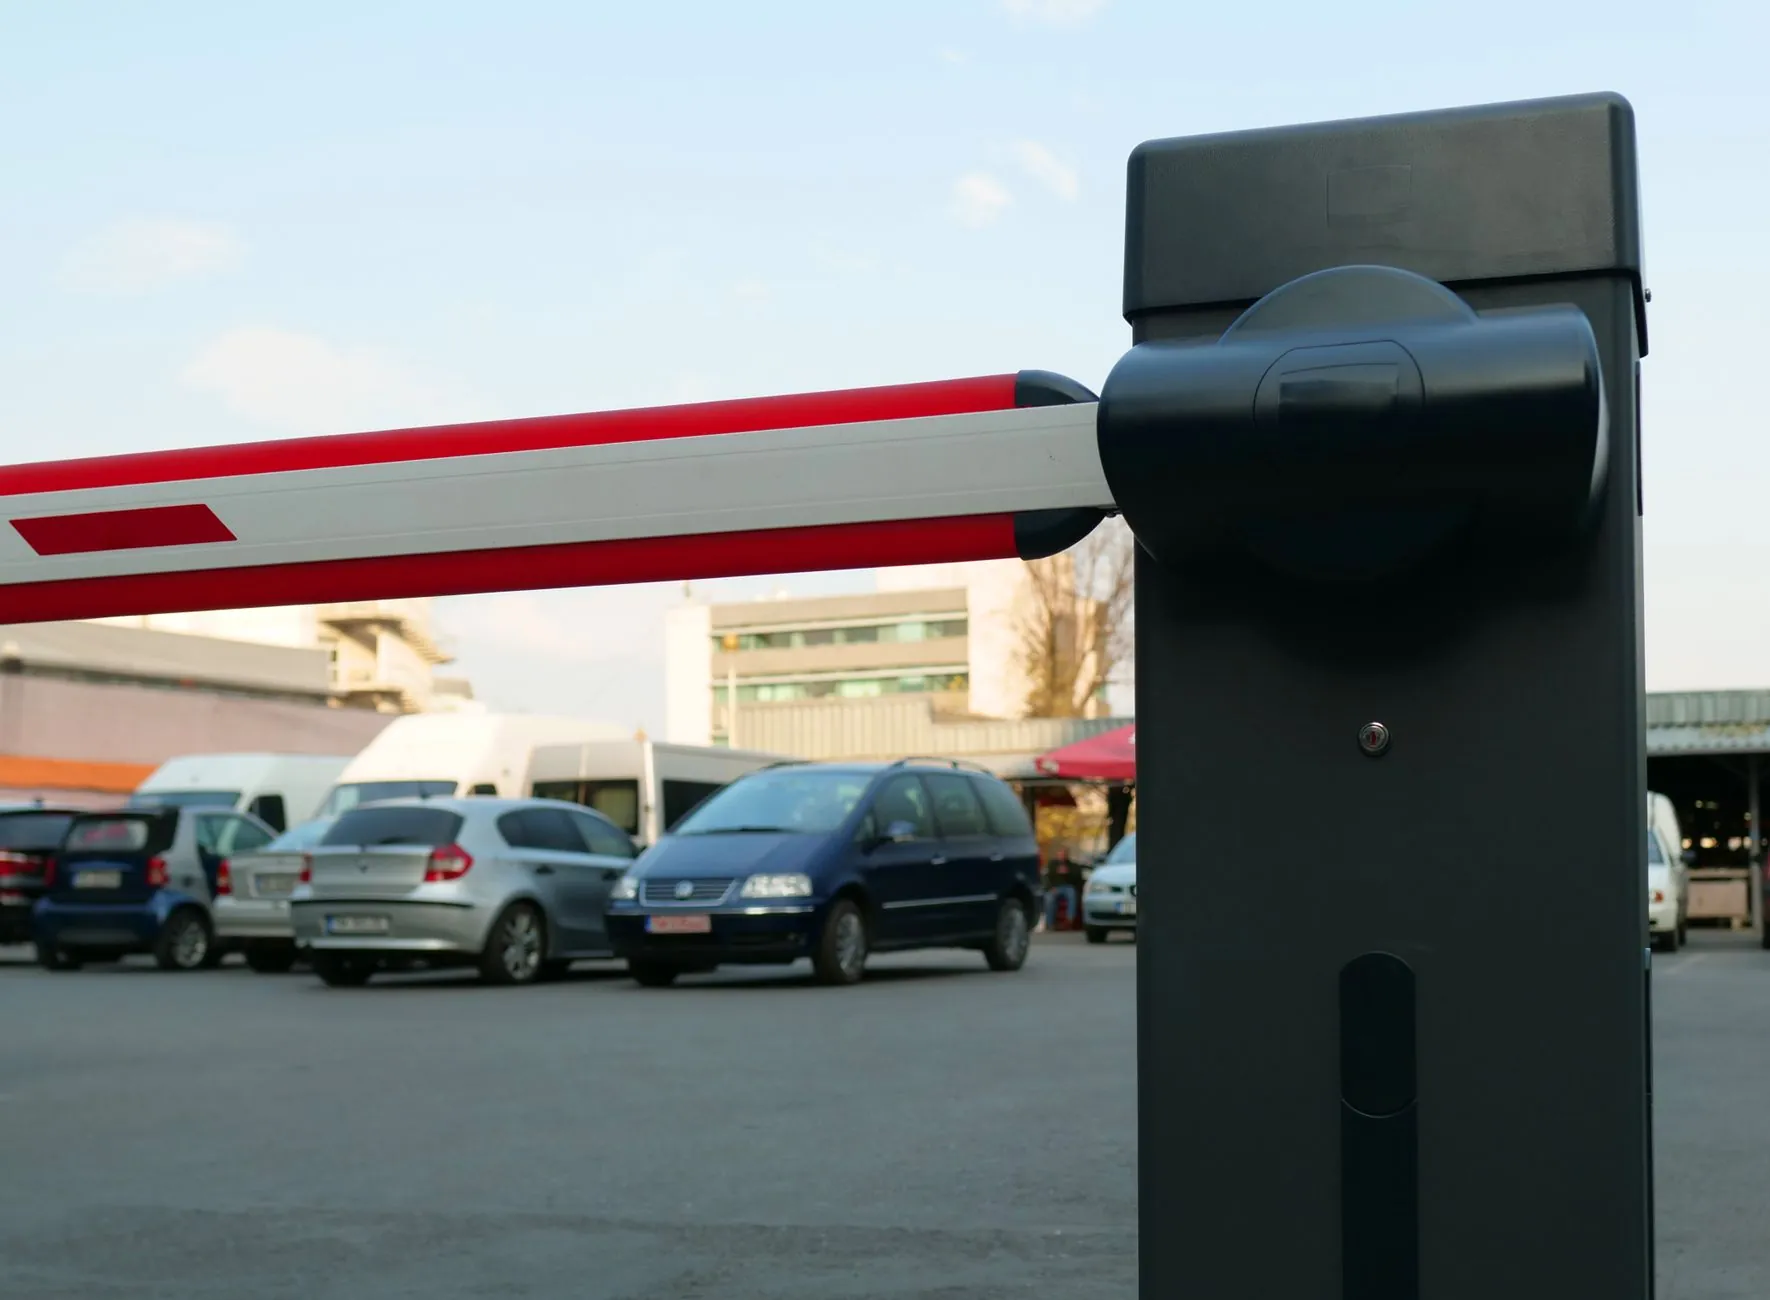
道闸一体机将道闸机芯、控制板、识别相机甚至补光灯集成于一体,减少了现场布线与调试环节,但对安装工艺提出了更高要求。几个容易被忽视的细节值得注意:
- 相机安装高度与俯仰角需根据地感线圈位置反推,保证车牌在触发前已进入最佳识别区,否则预识别逻辑形同虚设;
- 地感线圈的埋设位置应避开闸杆正下方,留出足够的防砸缓冲区,同时与相机触发线保持电气隔离,减少串扰;
- 出入口控制机的通信协议需支持相机与道闸的双向状态回传,便于平台侧做故障诊断与远程运维。
这些细节在图纸阶段容易被简化,但恰恰决定了系统上线后的稳定性。擎翌在交付流程中将协同调试列为独立验收项,要求识别、触发、放行、显示四个环节的时序日志可追溯。
应用前景:边缘计算让协同更"聪明"
随着边缘计算能力下沉到车牌识别相机端,协同逻辑正从"控制板集中判断"向"相机端预决策"演进。相机在本地完成车牌比对、黑白名单匹配甚至无感支付校验后,直接向道闸一体机下发放行动作,地感线圈退化为纯安全兜底角色,收费显示屏则实时同步扣费结果与放行状态。这种架构在断网场景下的可用性明显优于传统方案,也为无人值守停车场的规模化落地提供了技术基础。
设备协同不是简单的接口对接,而是对车辆通行全链路时序的精细编排。理解这一点,停车场系统的效率上限才真正打开。