智能停车行业观察:车牌识别相机与道闸一体机在出入口控制中的协同应用
在智慧停车场的出入口,一套流畅的通行体验背后,往往是多个硬件设备毫秒级协同的结果。其中,车牌识别相机与道闸一体机的配合,构成了出入口控制的核心链路。而地感线圈、出入口控制机与收费显示屏的加入,则让这条链路从"能识别"走向"能管控、能计费、能追溯"。
一、识别与执行的分离:为什么不是一台设备搞定一切
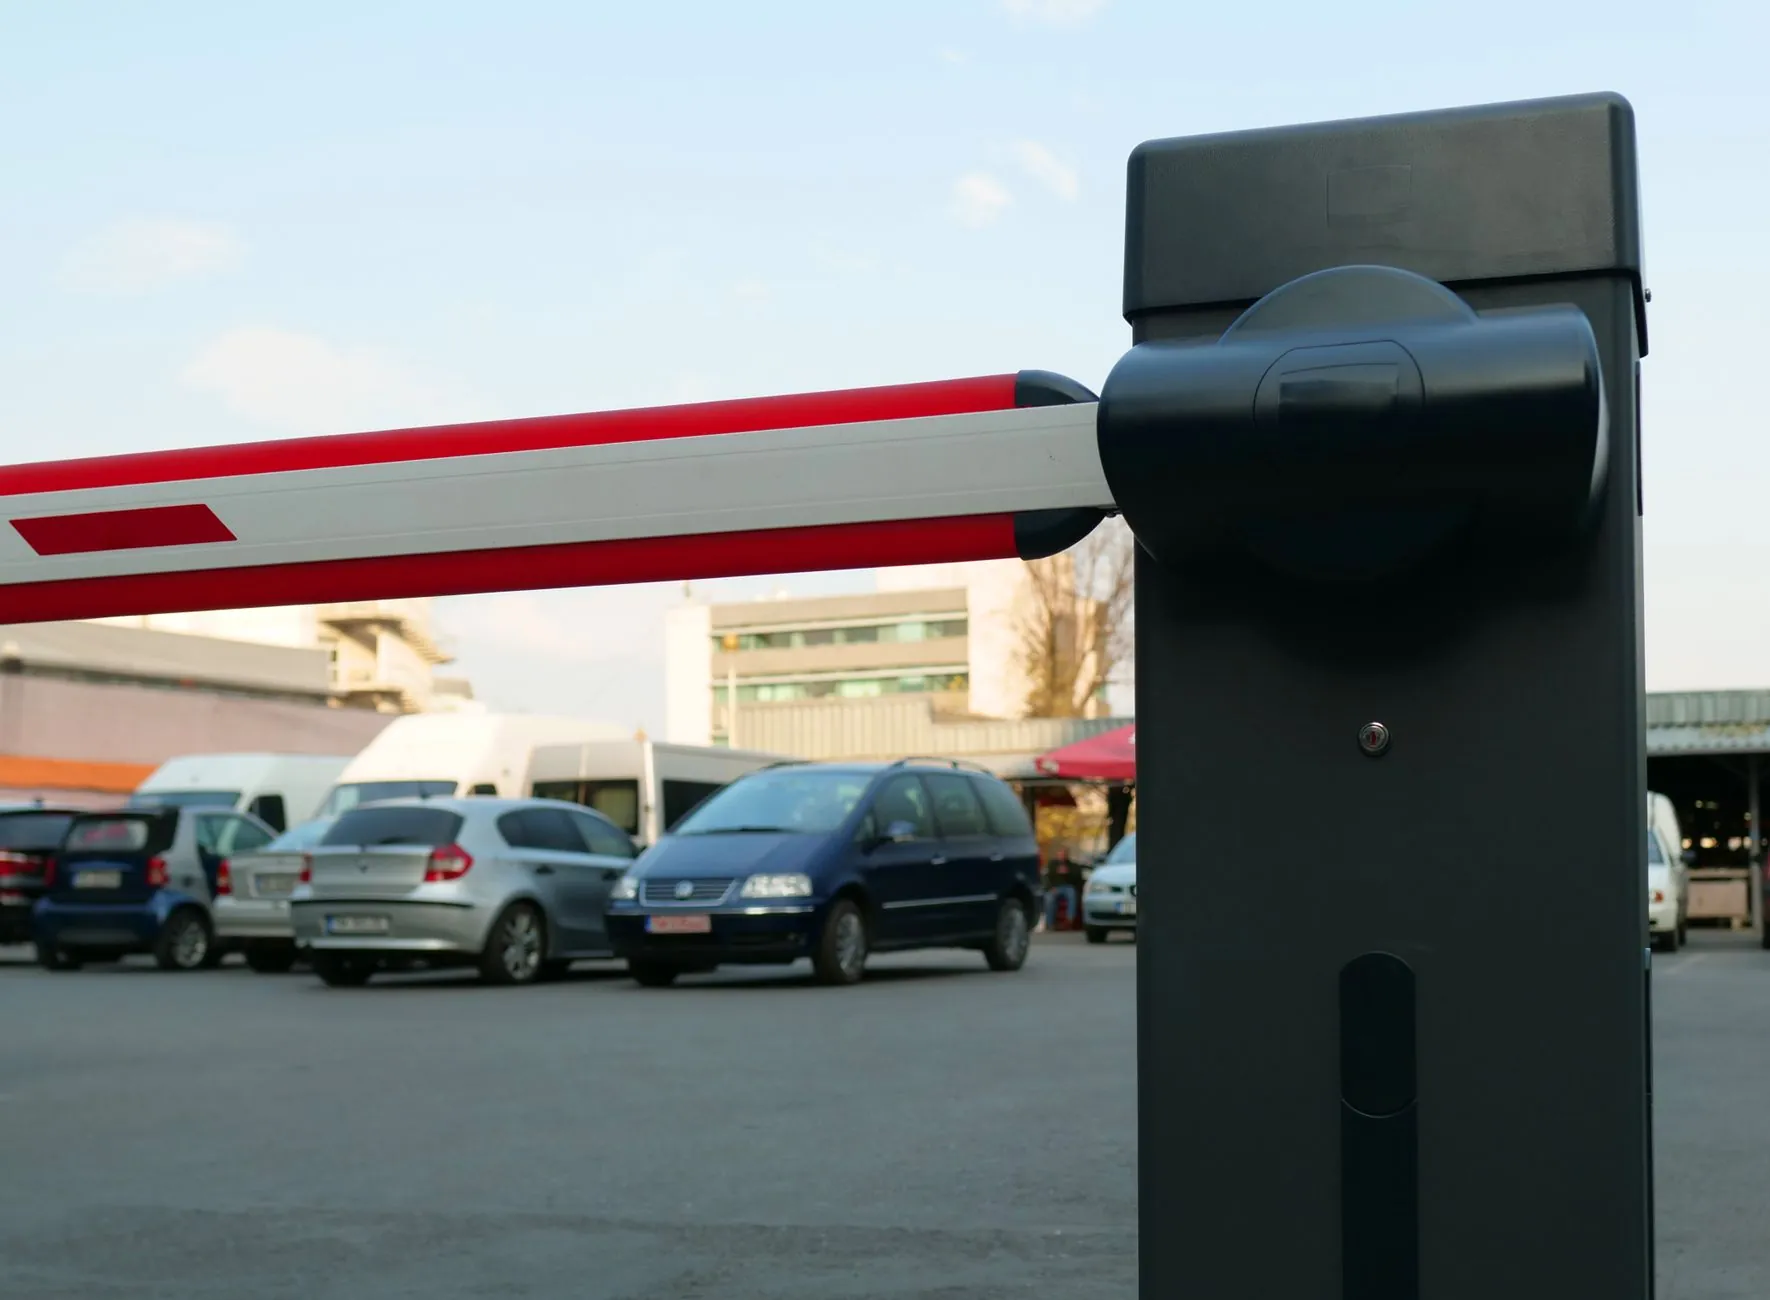
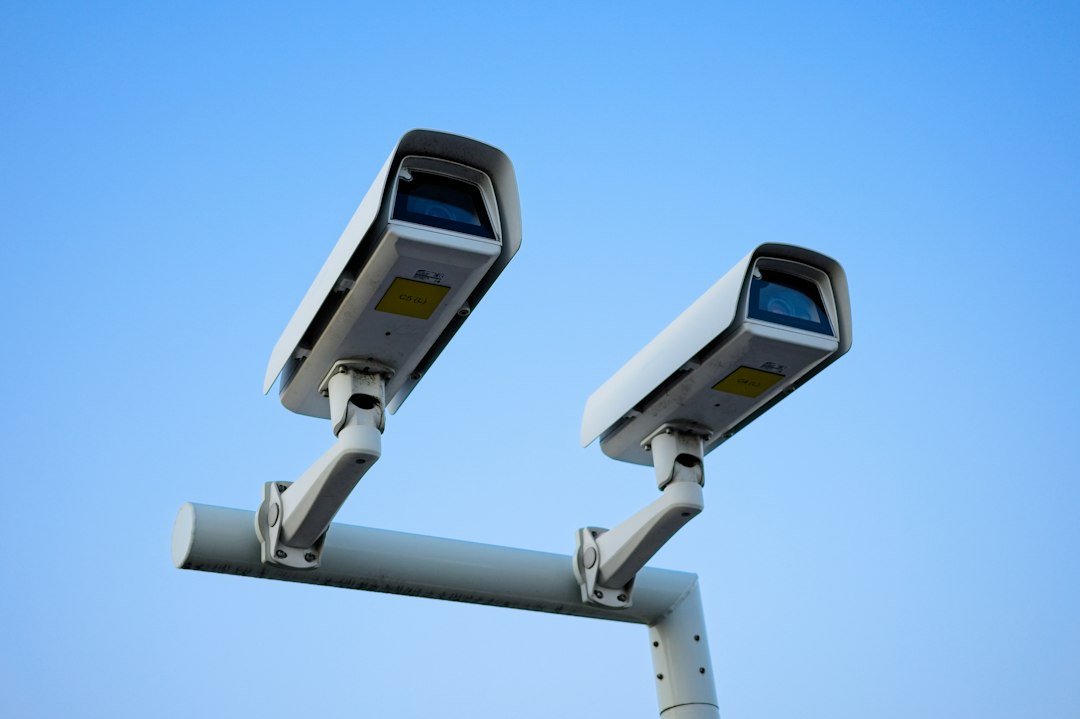
不少初入行的集成商会有疑问:既然车牌识别相机已经具备识别能力,为什么不直接让它控制道闸?答案藏在物理安装与触发逻辑里。车牌识别相机的最佳安装位置是车道正上方或侧前方,俯角约15°-30°,以确保抓拍瞬间车牌畸变最小。而道闸一体机需要安装在车道侧边,闸杆起落轨迹不能与车辆行驶轨迹冲突。两者位置分离,决定了它们必须通过信号协同,而非物理集成。
更关键的是触发机制。纯视频识别的"虚拟线圈"方案在雨雪、逆光、夜间补光不足时,误触发率会明显上升。因此,成熟方案通常采用地感线圈作为第一道触发源——车辆压线产生电感变化,向相机发出抓拍信号,相机完成识别后再向道闸输出开闸指令。这一套时序,才是工业级稳定性的来源。
二、协同链路中的三个关键节点
从车辆驶入到闸杆抬起,信号大致经过以下环节:
- 地感线圈触发:埋设在车道下方的线圈检测到金属车体,输出开关量信号至出入口控制机或直接给相机;
- 车牌识别相机抓拍与比对:相机在触发后50-150ms内完成曝光、车牌定位、字符识别,并将结果与本地或云端白名单/计费系统比对;
- 道闸一体机执行:控制机根据比对结果向道闸发送开闸或保持关闭指令,同时将入场时间、车牌号、放行状态写入数据库。
如果是出口场景,收费显示屏会在识别完成后实时显示车牌、入场时间、停车时长与应缴金额,语音播报同步提示缴费。这一环节的响应延迟如果超过500ms,车主就会感到明显卡顿。
容易被忽视的细节:道闸的"防砸"逻辑
道闸落杆过程中,如果地感线圈检测到车辆仍在下方,必须立即回抬闸杆。这一逻辑不能依赖相机——因为相机可能被遮挡或识别失败。因此,地感线圈在落杆防砸中的作用,甚至比在触发抓拍中更关键。部分高端道闸一体机还会叠加雷达或红外对射,形成多重防砸冗余。
三、常见问题与排查思路
在实际运维中,以下几类问题出现频率最高:
- 识别率骤降:优先检查相机镜头是否起雾、补光灯是否衰减,而非直接更换相机;
- 闸杆不起:确认控制机是否收到相机的开闸信号,用地感线圈触发测试可快速定位是识别环节还是执行环节;
- 收费显示屏金额不刷新:多为计费服务与本地控制机的通信超时,检查网络心跳间隔是否过长;
- 跟车闯闸:地感线圈间距不足或落杆延时设置过短,需重新标定线圈位置与落杆等待时间。
擎翌(上海)智能科技有限公司在出入口控制项目中,通常建议将相机识别结果、地感状态、道闸位置反馈三路信号全部接入出入口控制机做统一逻辑编排,而不是让相机直接驱动道闸。这样在故障排查时,每一路信号都有独立日志可查。
出入口控制的本质,不是单个设备有多强,而是识别、触发、执行、显示四个环节能否在几百毫秒内完成一次可靠握手。理解这一点,选型和调试都会更有方向。