智能停车时代:车牌识别相机如何替代传统地感线圈实现精准识别
过去十年,停车场出入口的车辆检测几乎被地感线圈垄断。这种埋设在路面下的环形感应线圈,依靠电磁感应判断车辆是否压线,曾是最稳定的触发方案。但它的短板同样明显:施工需切割路面、恢复周期长,金属疲劳后容易误判,遇到底盘高的车辆或阴雨天气,检测率会从99%跌到85%以下。车牌识别相机的普及正在改变这一局面——它不再依赖物理触发,而是用视频流直接完成检测与识别。
地感线圈的三个硬伤
从工程角度看,地感线圈的问题集中在三方面:
- 施工成本高:每个车道需切割约6-8米长的槽,灌胶固化至少等待2小时,封路影响运营。
- 寿命不可控:车辆反复碾压后线圈绝缘层破损,一般2-3年就需重新开挖。
- 无法识别身份:线圈只能判断“有车”,不能区分车牌,必须配合独立相机或读卡器,系统耦合复杂。
更棘手的是,当线圈触发信号与相机抓拍不同步时,出入口控制机会收到重复或丢失的指令,导致道闸误落或跟车逃费。
视频流识别如何替代线圈触发
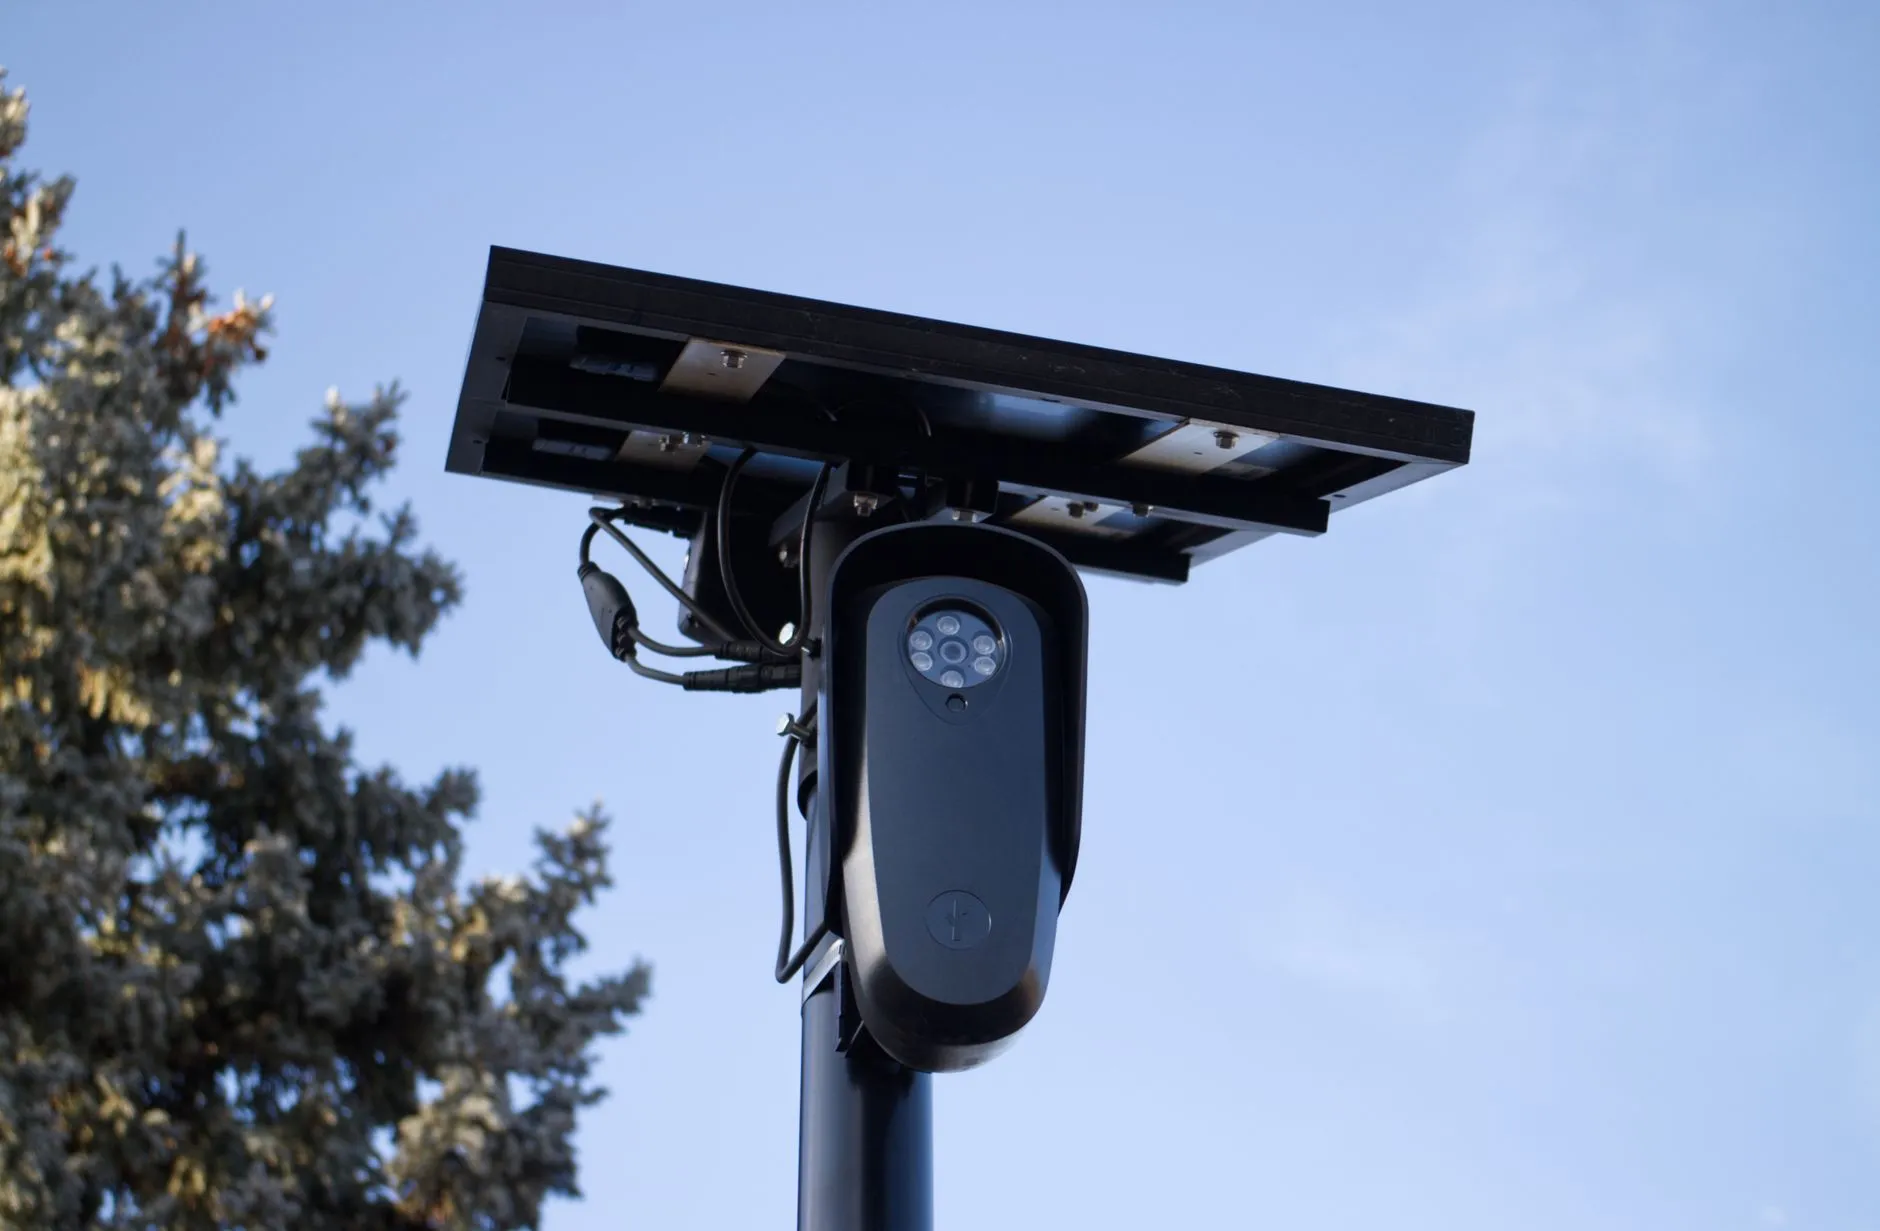
车牌识别相机的核心逻辑是“以视频代线圈”。相机内部运行车辆检测算法,在画面中划定虚拟触发线或区域,当车辆进入该区域时,算法直接输出触发信号并抓拍。整个过程无需路面施工,调试只需在软件中拖动鼠标。
擎翌智能的车牌识别相机采用双模检测:视频检测为主,地感信号作为冗余输入。在极端逆光或车牌严重污损时,系统仍能通过车辆轮廓和轨迹预测完成匹配。实测数据显示,视频触发模式下,道闸一体机的抬杆响应时间可压缩至0.6秒以内,比传统线圈方案快40%左右。
关键工艺:从抓拍到抬杆的闭环
一套完整的替代方案包含四个环节:
- 车牌识别相机在车辆距道闸3-5米时完成抓拍与识别,输出车牌字符串。
- 出入口控制机比对白名单或计费结果,向道闸发送开闸指令。
- 收费显示屏同步显示入场时间、车牌号或缴费金额,减少岗亭沟通成本。
- 车辆通过后,相机再次触发落杆信号,避免砸车。
需要留意的是,视频触发对相机安装角度有要求:俯仰角建议控制在15°-25°,避免车牌畸变;补光灯需与相机快门同步,否则夜间识别率会下降10%-15%。
实际案例:商业综合体改造数据
上海某商业综合体在2023年将两个出入口的地感线圈全部拆除,替换为擎翌智能的车牌识别相机与道闸一体机组合。改造前,早晚高峰平均通行效率为12辆/分钟,线圈故障每月约3次。改造后,通行效率提升至18辆/分钟,连续6个月无故障记录。物业反馈,收费显示屏的缴费引导功能使人工干预次数减少了七成。
另一个细节是,原先线圈切割留下的路面疤痕在改造中被一并修复,出入口整体观感明显提升。对于追求无人值守的停车场来说,视频识别方案已经不再是“可选”,而是基础设施升级的默认选项。