智能停车设备升级:车牌识别相机与道闸一体机协同方案解析
过去三年,停车场出入口的硬件形态发生了明显变化:原来独立的抓拍单元、道闸控制器、刷卡机正在被整合度更高的方案替代。一套典型的现代出入口系统,通常由车牌识别相机、道闸一体机、地感线圈、出入口控制机和收费显示屏五大部分构成。它们之间的协同效率,直接决定了车辆通行速度和车主体验。
核心设备各自承担什么角色
车牌识别相机是整个系统的"眼睛"。目前主流方案采用200万或500万像素传感器,配合智能补光灯,在车速30km/h以内可实现99%以上的识别率。相机内部集成了车牌定位、字符分割和OCR识别算法,输出结果通过RS485或TCP/IP传给控制主板。
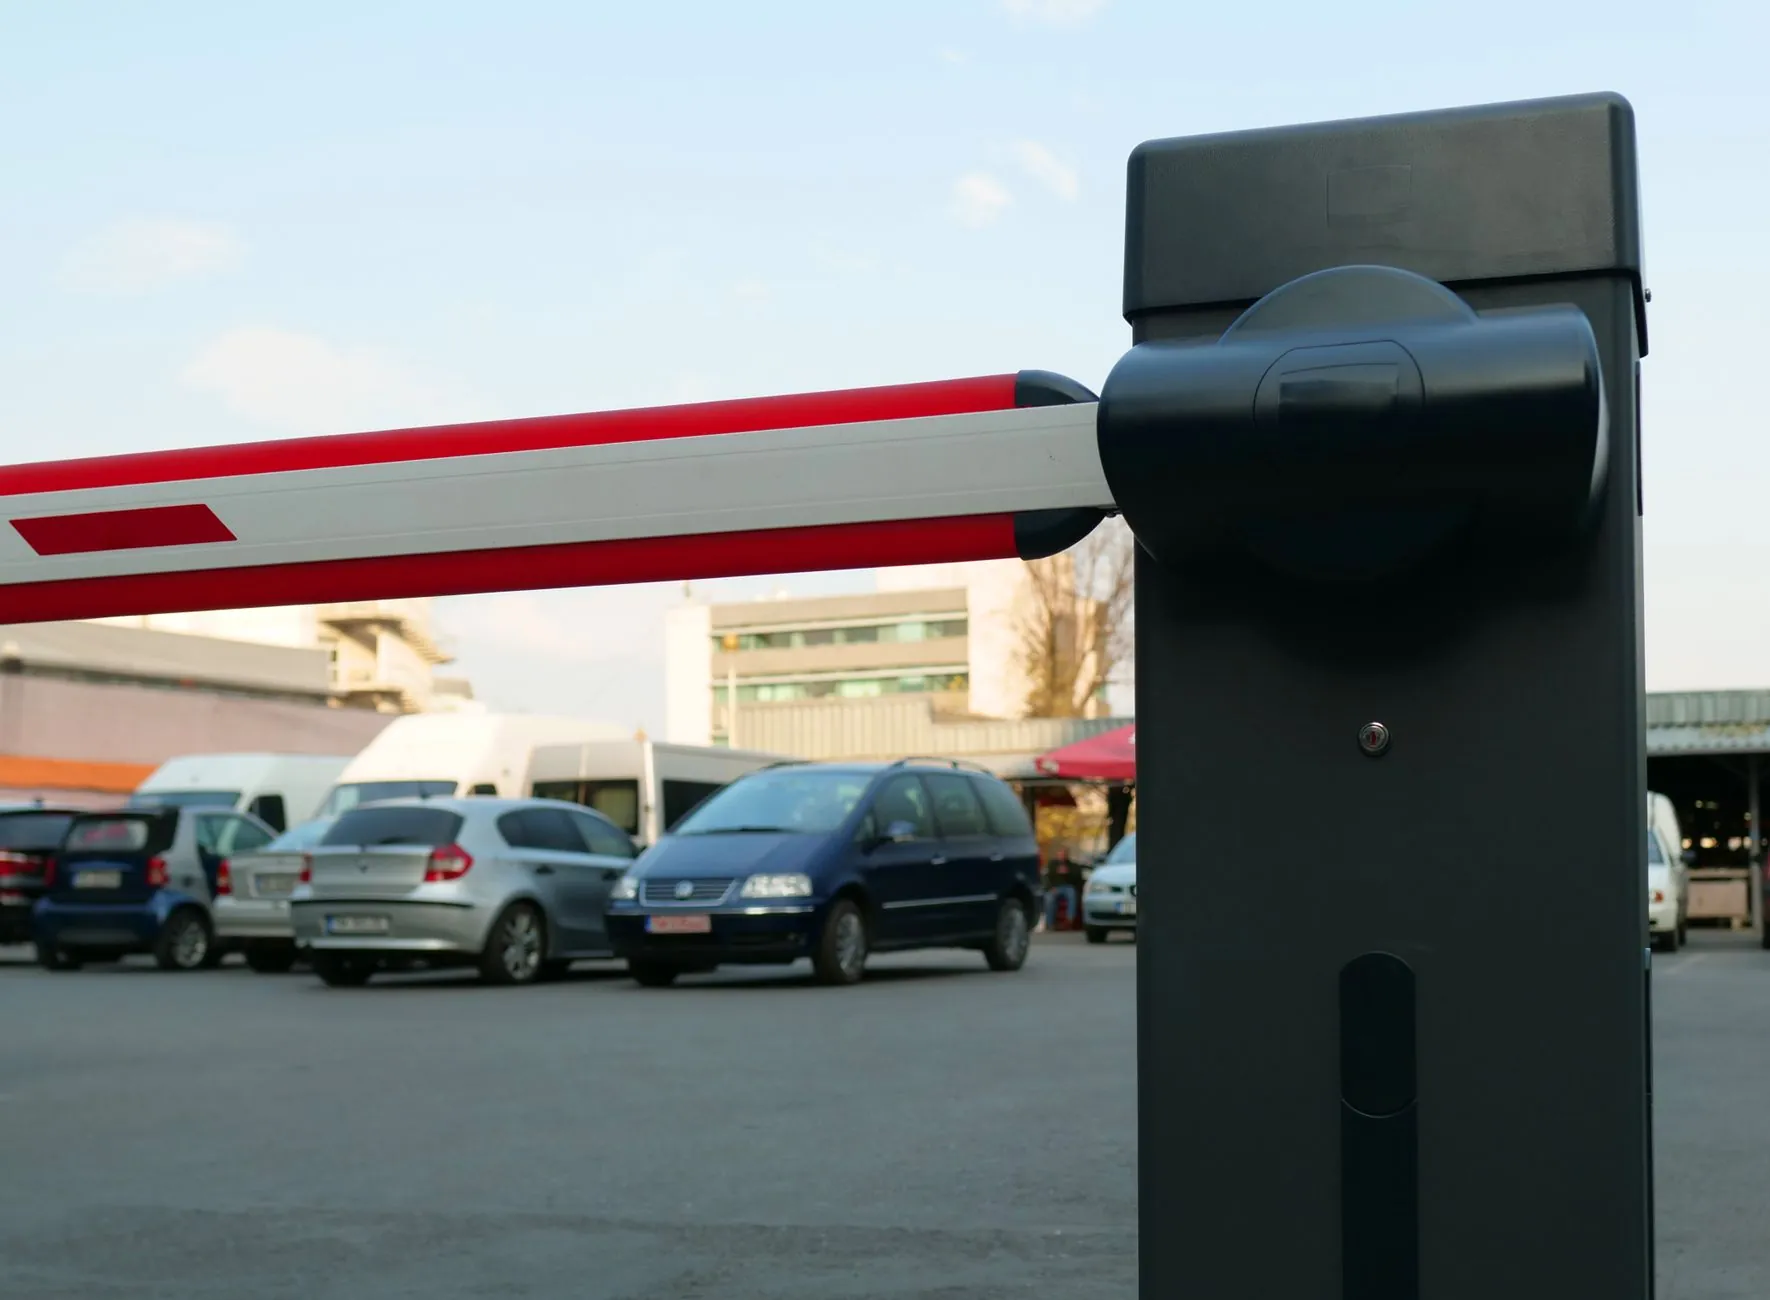
道闸一体机则将电机、减速机、控制器和闸杆集成在一起,省去了传统分体式方案的复杂布线。一体化设计的好处是响应更快——从收到开闸信号到闸杆抬起,通常只需0.6~1.2秒。
地感线圈埋设在车道下方,负责检测车辆是否到位、是否完全通过。它的信号是防砸逻辑的关键依据:只有线圈检测到车辆离开,道闸才会执行落杆动作。
出入口控制机是整套系统的"大脑",负责协调相机、道闸、收费显示屏之间的数据流。收费显示屏则承担信息反馈功能,实时显示入场时间、停车时长和应缴金额。
协同工作流程拆解
一辆车驶入识别区域时,完整的工作链路如下:
- 地感线圈检测到车辆到达,触发车牌识别相机进行抓拍
- 相机完成识别后,将车牌号和时间戳上传至出入口控制机
- 控制机查询数据库,判断车辆类型(月租车/临时车/免费车)
- 若允许放行,控制机向道闸一体机发送开闸指令,同时驱动收费显示屏更新信息
- 车辆通过后,地感线圈信号消失,道闸自动落杆
整个流程在理想状态下不超过2秒。实际项目中,识别率和通信延迟是影响体验的两个关键变量。
落地时容易踩的坑
很多项目在调试阶段表现良好,上线后却频繁出问题,常见原因集中在以下几点:
- 地感线圈与相机的触发时序不匹配——线圈过早触发会导致相机抓拍时车牌尚未进入最佳识别区域
- 道闸一体机的地感防砸逻辑未正确配置——部分施工方只接线不调参,导致落杆时无法有效识别车辆
- 收费显示屏的通信协议不兼容——不同厂商的显示屏协议差异较大,选型时需确认与控制机的对接方式
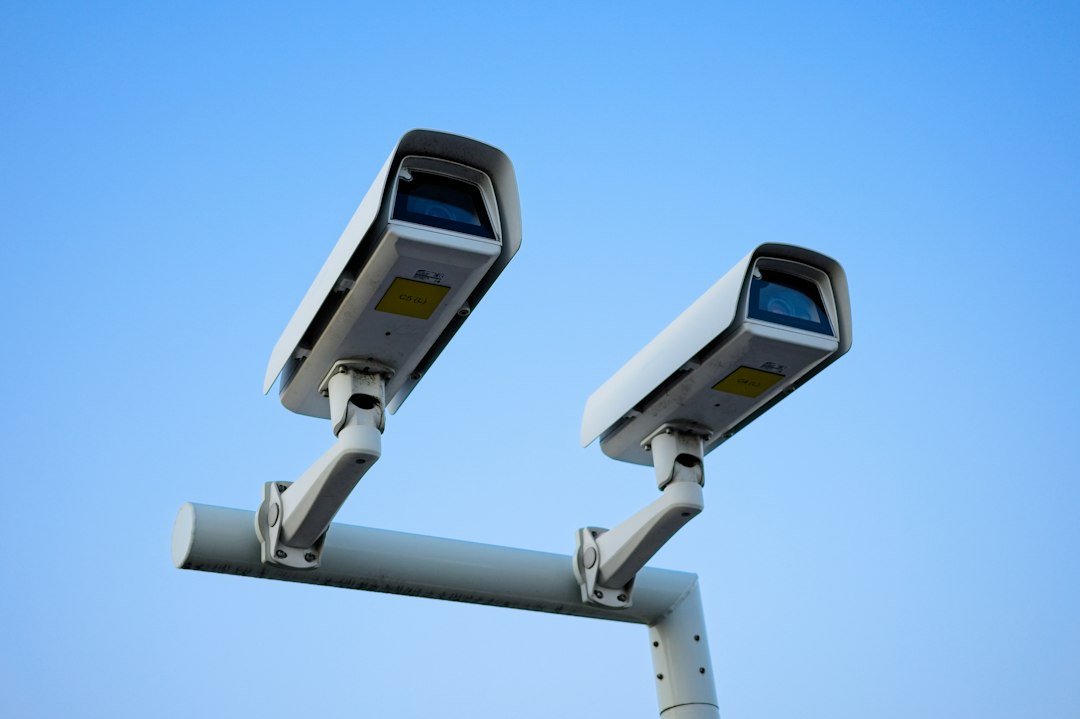
另一个高频问题是逆光场景下的识别率骤降。建议在相机选型时关注宽动态范围指标,必要时加装遮光罩或调整安装角度,避免镜头正对西晒方向。
设备选型的几个务实建议
如果项目只有1~2个通道,优先选择集成度高的道闸一体机方案,减少设备间联调成本。多通道场景则建议将出入口控制机独立部署,便于统一管理和数据汇总。车牌识别相机的安装高度建议在1.5~1.8米之间,俯仰角控制在15°~30°,这个区间对绝大多数车型的识别效果最稳定。
设备升级不是简单地换硬件,而是让每个环节的配合更紧密。理解车牌识别相机、道闸一体机、地感线圈、出入口控制机和收费显示屏之间的协作逻辑,才能在方案设计和现场调试中少走弯路。