智能停车行业动态:车牌识别相机与道闸一体机技术演进趋势分析
过去三年,国内停车出入口设备市场经历了一轮明显的技术迭代。早期项目中常见的工控机+视频采集卡方案,正被嵌入式车牌识别相机快速替代;而道闸与识别设备的物理集成,也从简单的"拼装"走向真正的结构一体化。这背后既有芯片算力提升的推动,也有运营方对降本增效的现实诉求。
识别端:从工控机到嵌入式,再到一体化
传统车牌识别依赖后端工控机运行算法,单通道硬件成本高、故障点分散。嵌入式车牌识别相机将算力下沉到前端,索尼IMX系列传感器配合专用NPU,在逆光、夜间低照度场景下的识别率已能稳定在99%以上。更值得关注的是,相机与补光、镜头、防护罩的一体化设计,让现场调试从过去的两小时缩短到二十分钟以内。
当前主流厂商的迭代方向集中在两点:一是宽动态范围突破140dB,应对地库出入口的强光差;二是识别算法轻量化,单帧处理延迟压到50ms以内,确保车辆无需刻意减速。
道闸一体机的结构演进
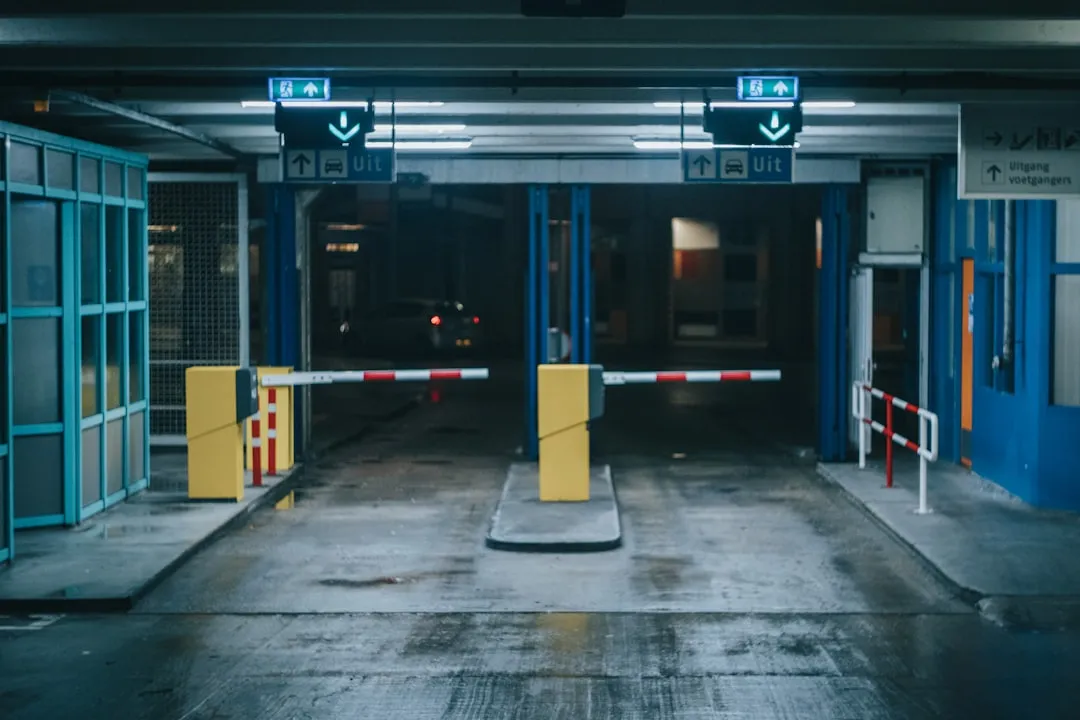
道闸一体机并非简单地把相机装在闸机上。早期方案只是共用立柱,走线仍然分离。新一代产品从机箱内部重构了主板布局,将相机模组、道闸控制板、收费显示屏驱动板集成到同一块PCB上,减少了接插件数量,故障率随之下降。部分高端型号还内置了雷达或红外对射,不再完全依赖地感线圈触发。
不过,地感线圈在防砸和车辆存在检测上仍有不可替代的可靠性。目前务实的做法是"相机视频触发+地感冗余防砸"双保险,既降低了施工中切地感的工程量,又保留了安全底线。
系统层面的协同与施工要点
设备再好,如果出入口控制机与道闸、相机的通信协议不统一,现场仍会出现抬杆延迟、重复计费等问题。建议在选型阶段确认三点:
- 相机是否支持RS485与网络双通道输出,便于对接不同品牌的控制机;
- 道闸一体机是否开放IO接口,能否直接接收相机的地感模拟信号;
- 收费显示屏的刷新率是否与相机识别结果同步,避免显示金额滞后。
施工中还有一处容易被忽略:相机安装高度与俯仰角。车牌在画面中的像素宽度低于100px时,识别率会断崖式下跌。经验值是相机距车道地面1.5至1.8米,水平偏角不超过15度。
应用前景:无感通行与云端运维
随着ETC与车牌识别融合方案的推广,道闸一体机正在从"识别-抬杆"的单点设备,转变为出入口的数据节点。相机采集的车辆特征、通行时间、车道占用状态,可实时上传云端,支撑车位预约、潮汐车道调度等场景。对运营方而言,设备选型时预留网络与算力余量,比单纯追求低采购价更有长期价值。
擎翌(上海)智能科技有限公司持续关注出入口控制领域的技术演进,在车牌识别与道闸集成方案上积累了多场景落地经验,欢迎行业伙伴交流探讨。