智能停车设备技术解析:车牌识别相机与道闸一体机如何协同工作
早晚高峰时段,商业综合体地库入口排起长龙,车主在取卡机前减速、伸手、等待抬杆——这套流程平均耗时12到18秒。而采用车牌识别相机的无感通行方案,同一场景下单车通过时间可压缩至2到4秒。差距从何而来?关键不在于某个设备本身,而在于车牌识别相机、道闸一体机、地感线圈、出入口控制机与收费显示屏之间的协同逻辑。
识别与执行的分离式架构
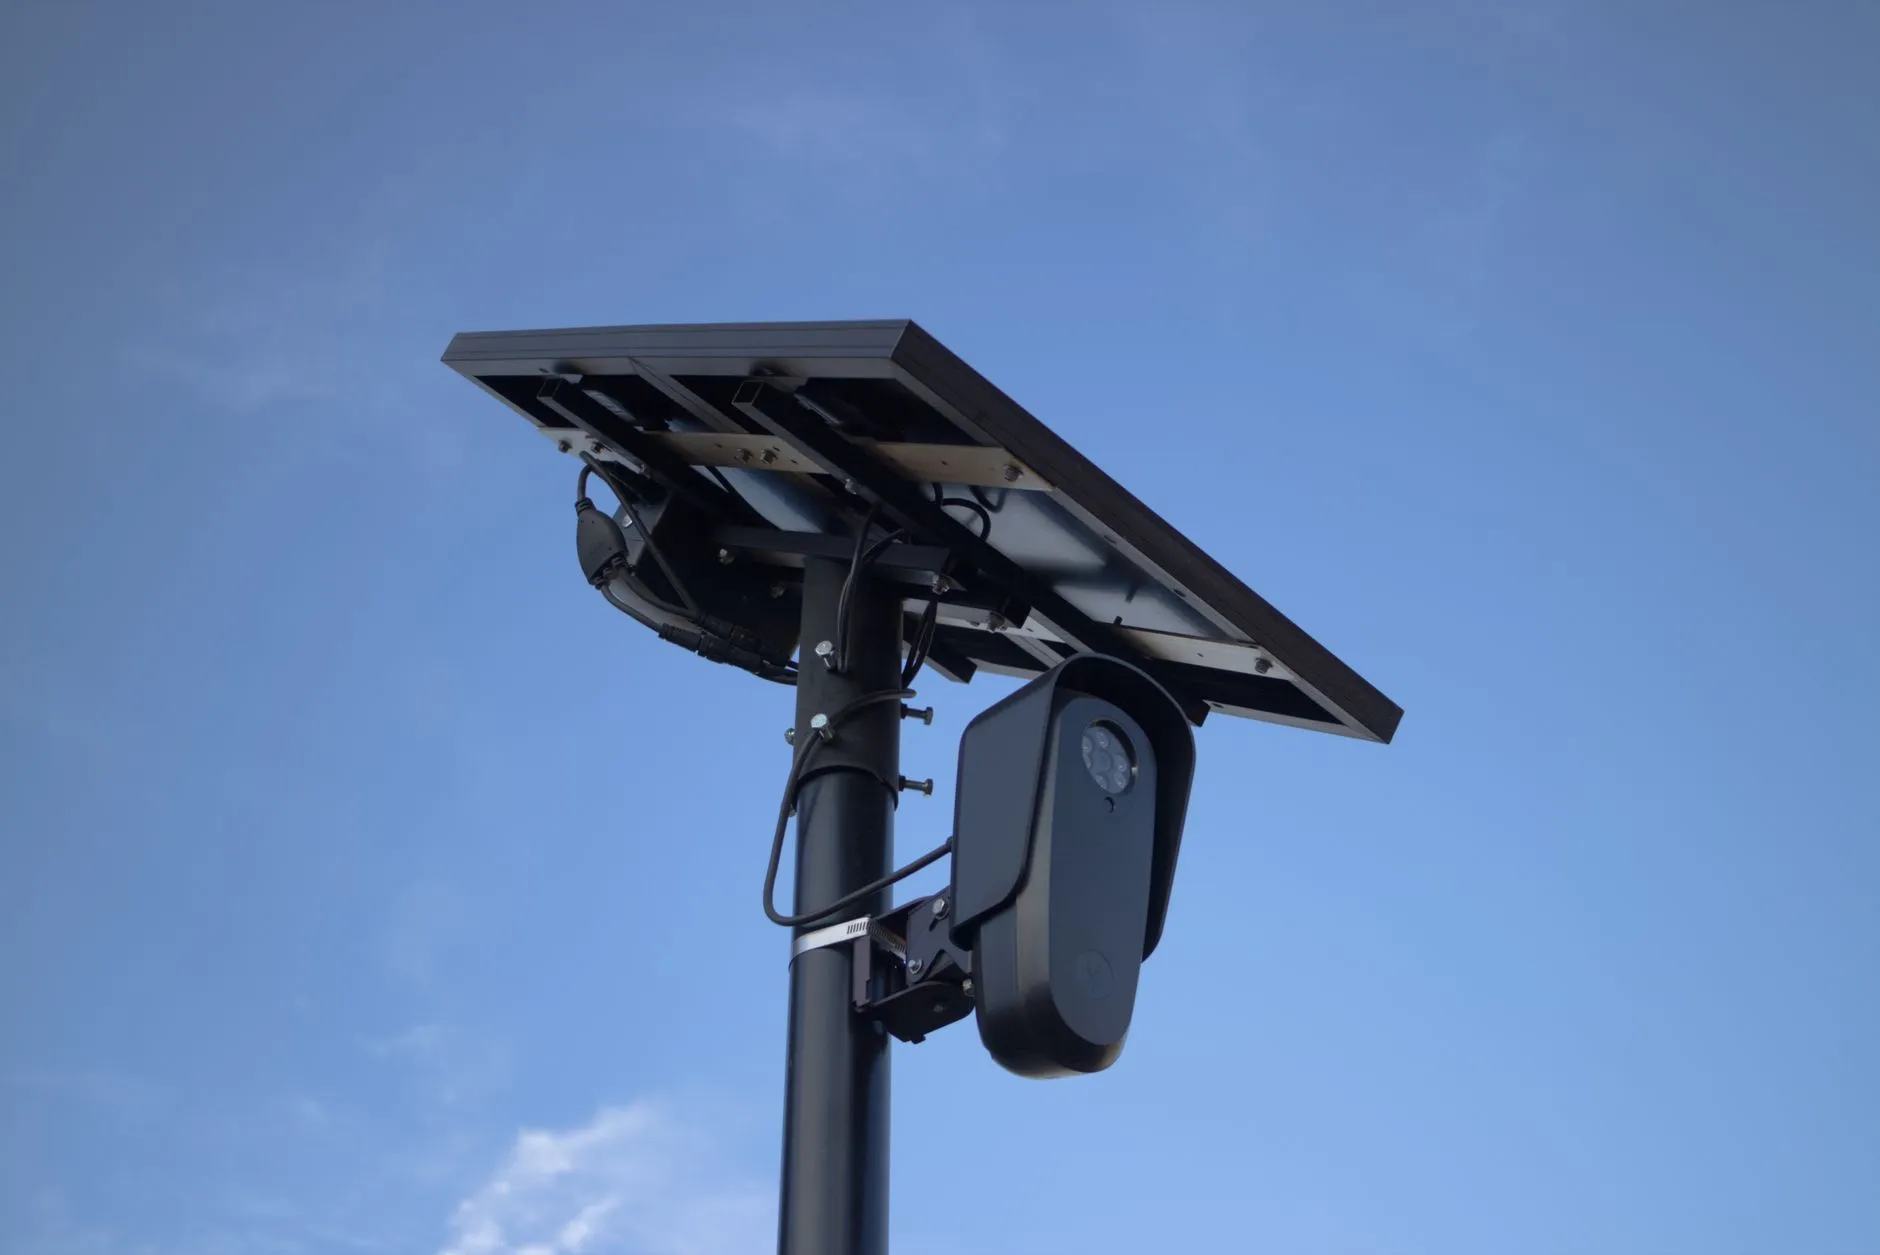
传统出入口系统将识别与控制耦合在单一设备中,一旦相机故障,道闸即陷入瘫痪。当前主流方案采用分离式架构:车牌识别相机负责图像采集与字符识别,通过RS485或TCP/IP将车牌号、置信度、入场时间等结构化数据上传至出入口控制机,由后者完成权限判定与计费逻辑,再向道闸一体机下发开闸指令。这一链路的核心指标是端到端延迟,行业优秀水平可控制在300毫秒以内。
识别准确率方面,头部厂商在标准光照条件下的车牌识别率可达99.5%以上,但真正考验工程能力的是逆光、暴雨、车牌污损等边缘场景。采用宽动态CMOS传感器配合深度学习去噪算法,可将强逆光下的识别率从常规的82%提升至96%左右。
地感线圈的不可替代性与局限性
尽管视频检测技术日益成熟,地感线圈在防砸与触发环节仍扮演关键角色。其工作原理基于电磁感应:车辆金属底盘通过线圈时引起电感量变化,检测器将此变化转化为开关信号。相比视频虚拟线圈,地感线圈不受光照和天气影响,误触发率极低。
但地感线圈的施工痛点同样明显——需要切割路面、埋设线缆,一旦损坏维修成本高昂。部分新建项目开始采用毫米波雷达替代地感线圈,但在防砸车场景下,雷达对静止车辆的检测仍不如线圈可靠。实践中,建议将地感线圈用于防砸检测,视频检测用于触发识别,两者形成冗余互补。
收费显示屏的信息分层设计
收费显示屏不仅是费用展示窗口,更是出入口通行效率的隐性影响因素。显示内容通常分为三层:
- 第一层:车牌号与入场时间,用于车主确认识别是否正确
- 第二层:停车时长与应付金额,字号需保证3米外清晰可读
- 第三层:二维码或支付引导,位置应避开驾驶员主要视线焦点
实际项目中常见的问题是显示屏亮度固定,正午阳光直射下对比度不足,夜间又过于刺眼。采用光感自动调光模组的显示屏,可根据环境照度动态调整亮度,车主平均缴费操作时间可缩短约15%。
协同工作的时序逻辑
一套完整的通行流程涉及多个设备的精确时序配合。车辆驶入触发区域,地感线圈或视频检测唤醒车牌识别相机抓拍;相机完成识别后将数据推送至出入口控制机;控制机查询数据库判断放行权限,同步将费用信息下发至收费显示屏,并向道闸一体机发送开闸信号;道闸抬杆后,地感线圈持续检测车辆是否完全通过,确认后方可落杆。
这一链条中,任何单点延迟都会产生放大效应。例如相机识别耗时增加200毫秒,在高峰时段可能导致排队长度增加3到5辆车。因此,在设备选型时,不应只关注单一设备的参数指标,而应考察厂商的系统集成能力与端到端优化经验。
擎翌(上海)智能科技有限公司在出入口控制领域持续深耕,围绕车牌识别相机、道闸一体机与出入口控制机的协同优化,为商业、园区、医院等场景提供稳定高效的通行解决方案。