车牌识别相机与道闸一体机联动原理及停车场系统架构解析
不少停车场运营方在改造旧系统时常遇到一个尴尬:相机认出了车牌,道闸却慢半拍才抬杆,高峰期一辆车要多等两三秒。问题往往不在单一设备,而在于车牌识别相机与道闸一体机之间的联动逻辑没有理顺,以及系统架构中缺少可靠的触发冗余。理解这套联动原理,是优化出入口通行效率的前提。
一、识别与执行的联动链路
典型的联动流程是:车辆驶入触发位置,地感线圈检测到金属体引起电感量变化,向出入口控制机发出触发信号;控制机唤醒车牌识别相机抓拍并运行识别算法,输出车牌号与置信度;控制机比对白名单或计费结果后,向道闸一体机下发开闸指令,同时把放行信息推送到收费显示屏。整条链路的时延通常控制在300~600毫秒,其中识别算法占大头。
值得强调的是,地感线圈在此扮演的是"防误触发"角色——视频流检测虽然方便,但雨雪、逆光、行人遮挡都可能造成误判,线圈提供的物理触发仍是工业级项目的稳妥选择。擎翌在方案设计时通常建议入口采用"视频+地感"双触发,出口保留线圈作为兜底。
二、架构分层与关键工艺细节
从系统架构看,停车场可拆为感知层、控制层、平台层三段。感知层是相机与线圈,控制层是出入口控制机与道闸一体机,平台层负责计费、车位管理与数据上报。分层清晰的好处是故障可定位:相机离线不影响已授权车辆的本地放行,控制机断网时道闸仍可脱机运行。
- 触发时序:线圈信号需做去抖处理,避免相邻车道串扰;
- 相机安装:俯仰角建议15°~30°,车牌在画面中占比不低于1/8;
- 道闸选型:直杆道闸起落时间3~6秒,高峰期场景可选变频快速杆;
- 显示联动:收费显示屏应在开闸前完成金额与余位刷新,减少司机二次确认。
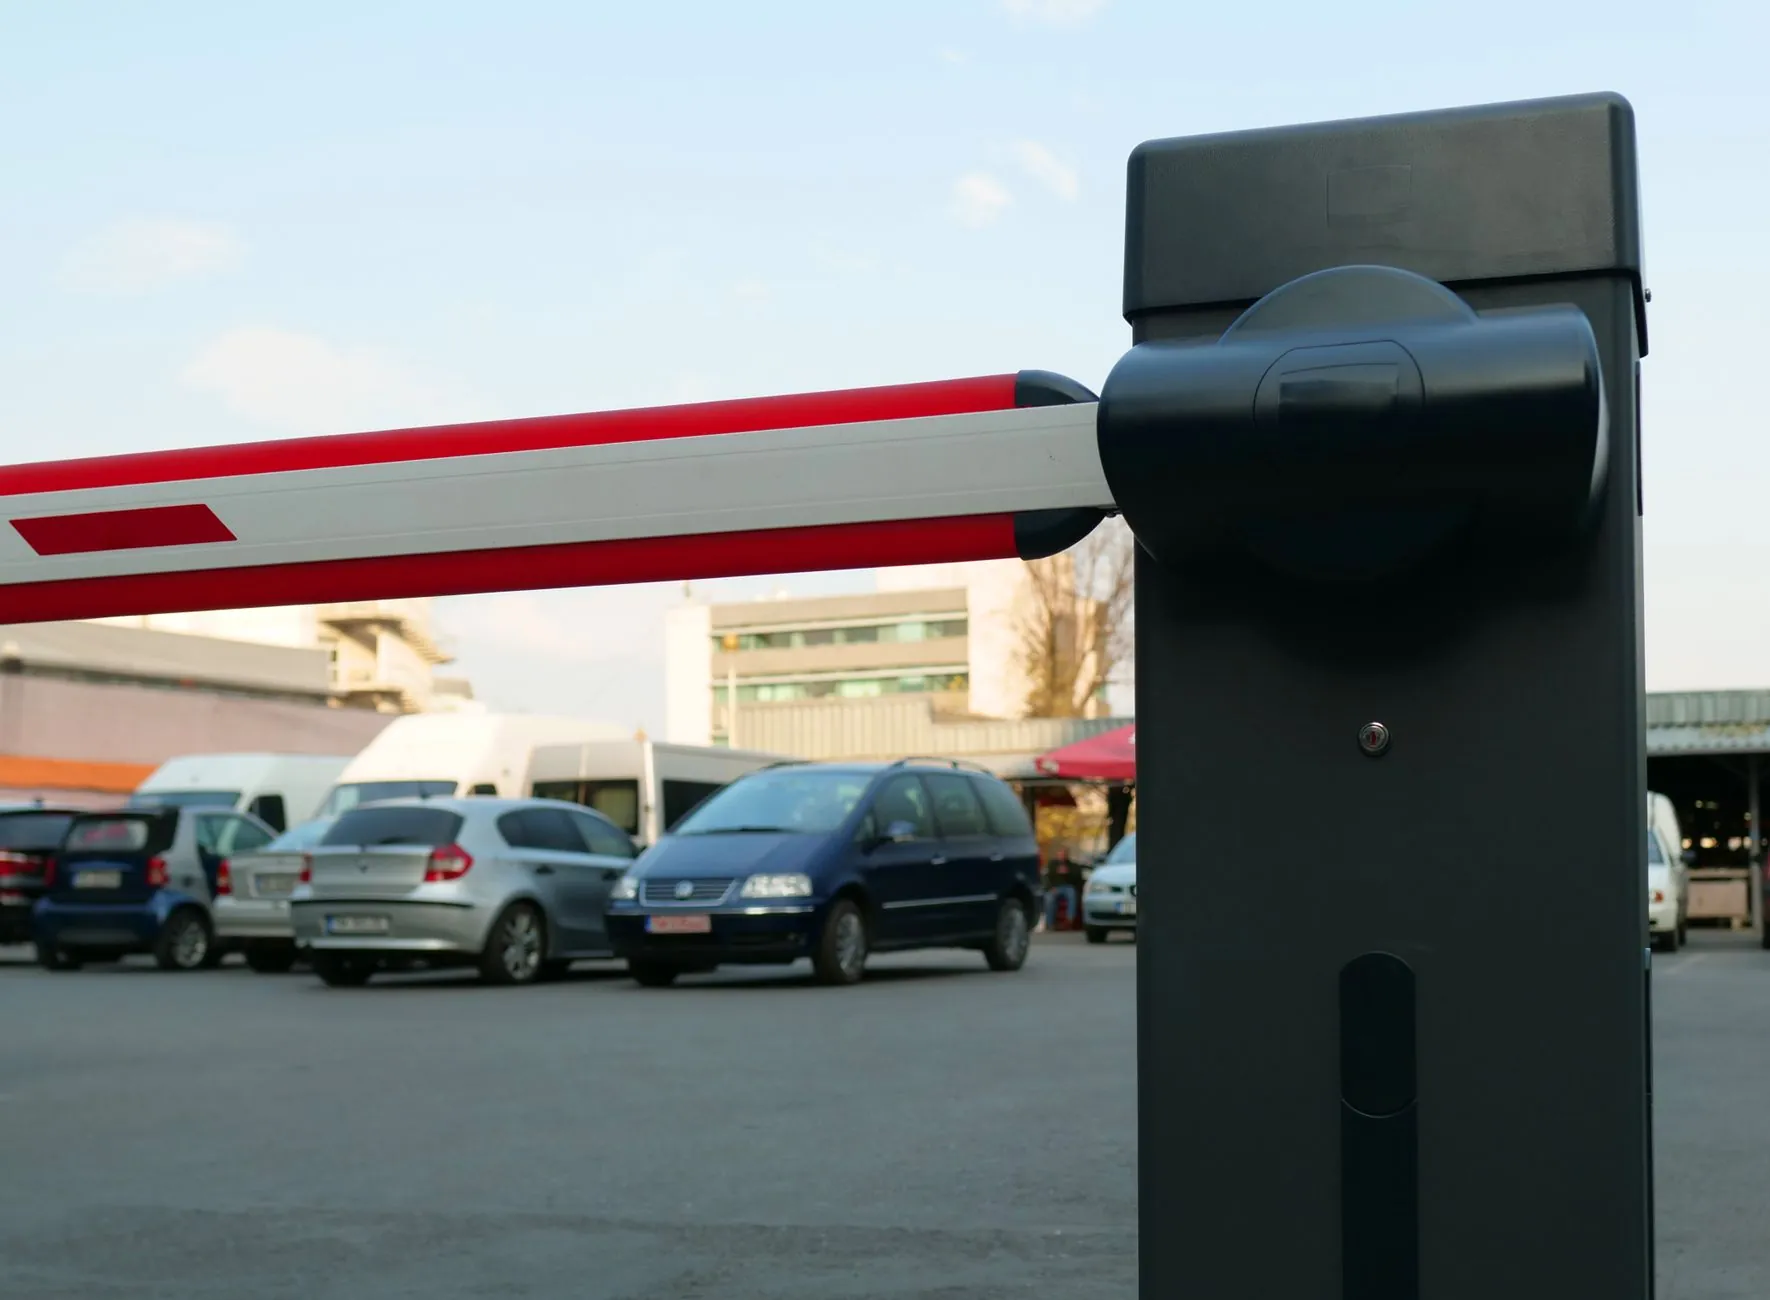
实践中的常见问题
无牌车、污损车牌、跟车过近是三大高频异常。成熟做法是在控制机内配置"无牌车扫码入场"流程,并由地感线圈判断车辆是否完全通过,防止道闸下落砸车。对于跟车问题,可在道闸后方增设第二组线圈做"过车确认",形成闭环。
三、应用前景
随着边缘算力下沉,车牌识别相机正从"纯采集"走向"端侧识别+结构化输出",与道闸一体机的联动可进一步压缩到200毫秒以内。结合云端计费与无感支付,出入口控制机将逐步演变为轻量边缘节点,收费显示屏也承担起引导与广告的复合职能。对运营方而言,选型时应优先考察设备间的协议开放度与联动时延指标,而非单看某一台设备的参数。